论文身份:三个版本线索需要分开阅读
arXiv 页面写 Andrey Kurenkov,Comments 保留“11 pages, 9 figures, NIPS”。本地合订本共 12 个 PDF 页面,主文到第 10 页,补充材料位于第 11–12 页。
IEEE Winter Conference on Applications of Computer Vision,Lake Tahoe,2018 年 3 月 12–15 日,页码 858–866。正式 DOI 为 10.1109/WACV.2018.00099。
正式论文、SVL 书目与 Jingwei Ji 作者主页均在 Andrey Kurenkov 和 Jingwei Ji 后标星;首页脚注明确写 Equal Contribution。
2017 年本地 arXiv PDF 与 TeX 源码将第一作者写作 Andrey Kuryenkov;arXiv 元数据、WACV 正式论文、Stanford SVL、Jingwei Ji 作者主页及后续作者资料一致使用 Andrey Kurenkov。本页面采用正式拼写,并保留 PDF 拼写差异作为版本事实。
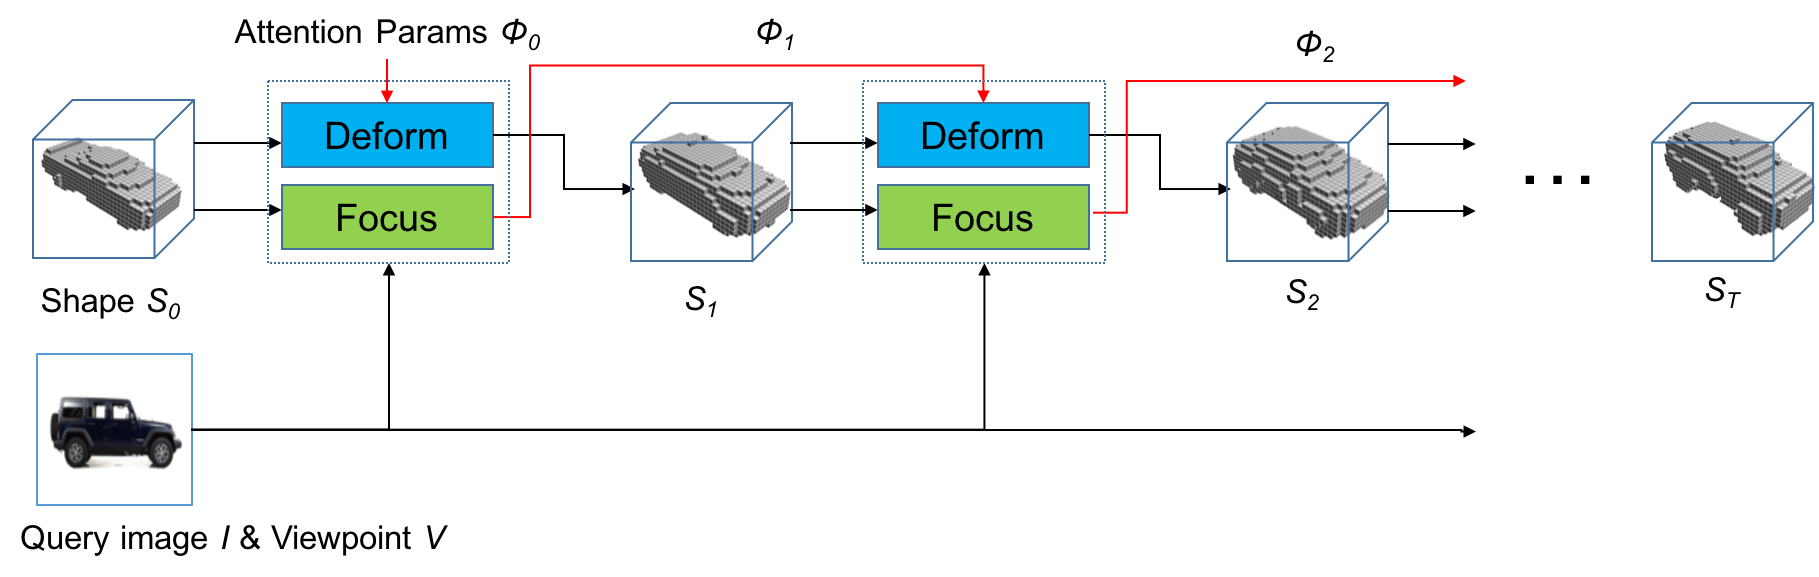
研究缺口:单图重建需要细节,也需要结构先验
单张图像只约束可见投影,遮挡区域没有唯一三维答案。体素生成器需要三维卷积并受网格分辨率限制;直接点集生成避免体素开销,却没有显式连接关系;纯检索能返回干净完整的 CAD 模型,却只能选择数据库里已有的实例。
查询 RGB 图像 \(I\) 与检索到的三维模板 \(S\)。训练时另有对应目标形状 \(S^{\ast}\)。
控制格每个维度 \(N=4\),网络预测 \(N^3=64\) 个三维控制点偏移 \(\Delta_{ijk}\in\mathbb{R}^3\)。
FFD 对模板中每个点应用同一个连续形变场。点数可从训练的 1024 提高到 16384,模板的连接关系仍可带到 mesh。
论文真正验证的是五个 ShapeNet 类别上的点云距离、有限真实图像示例、模板敏感性、skip connections、形变正则化与点云密度迁移。它没有验证开放类别重建、复杂拓扑改变或真实场景的无分割端到端性能。
完整流程:检索决定结构,网络决定连续形变
图像
度量嵌入
模板
双编码器
变形输出
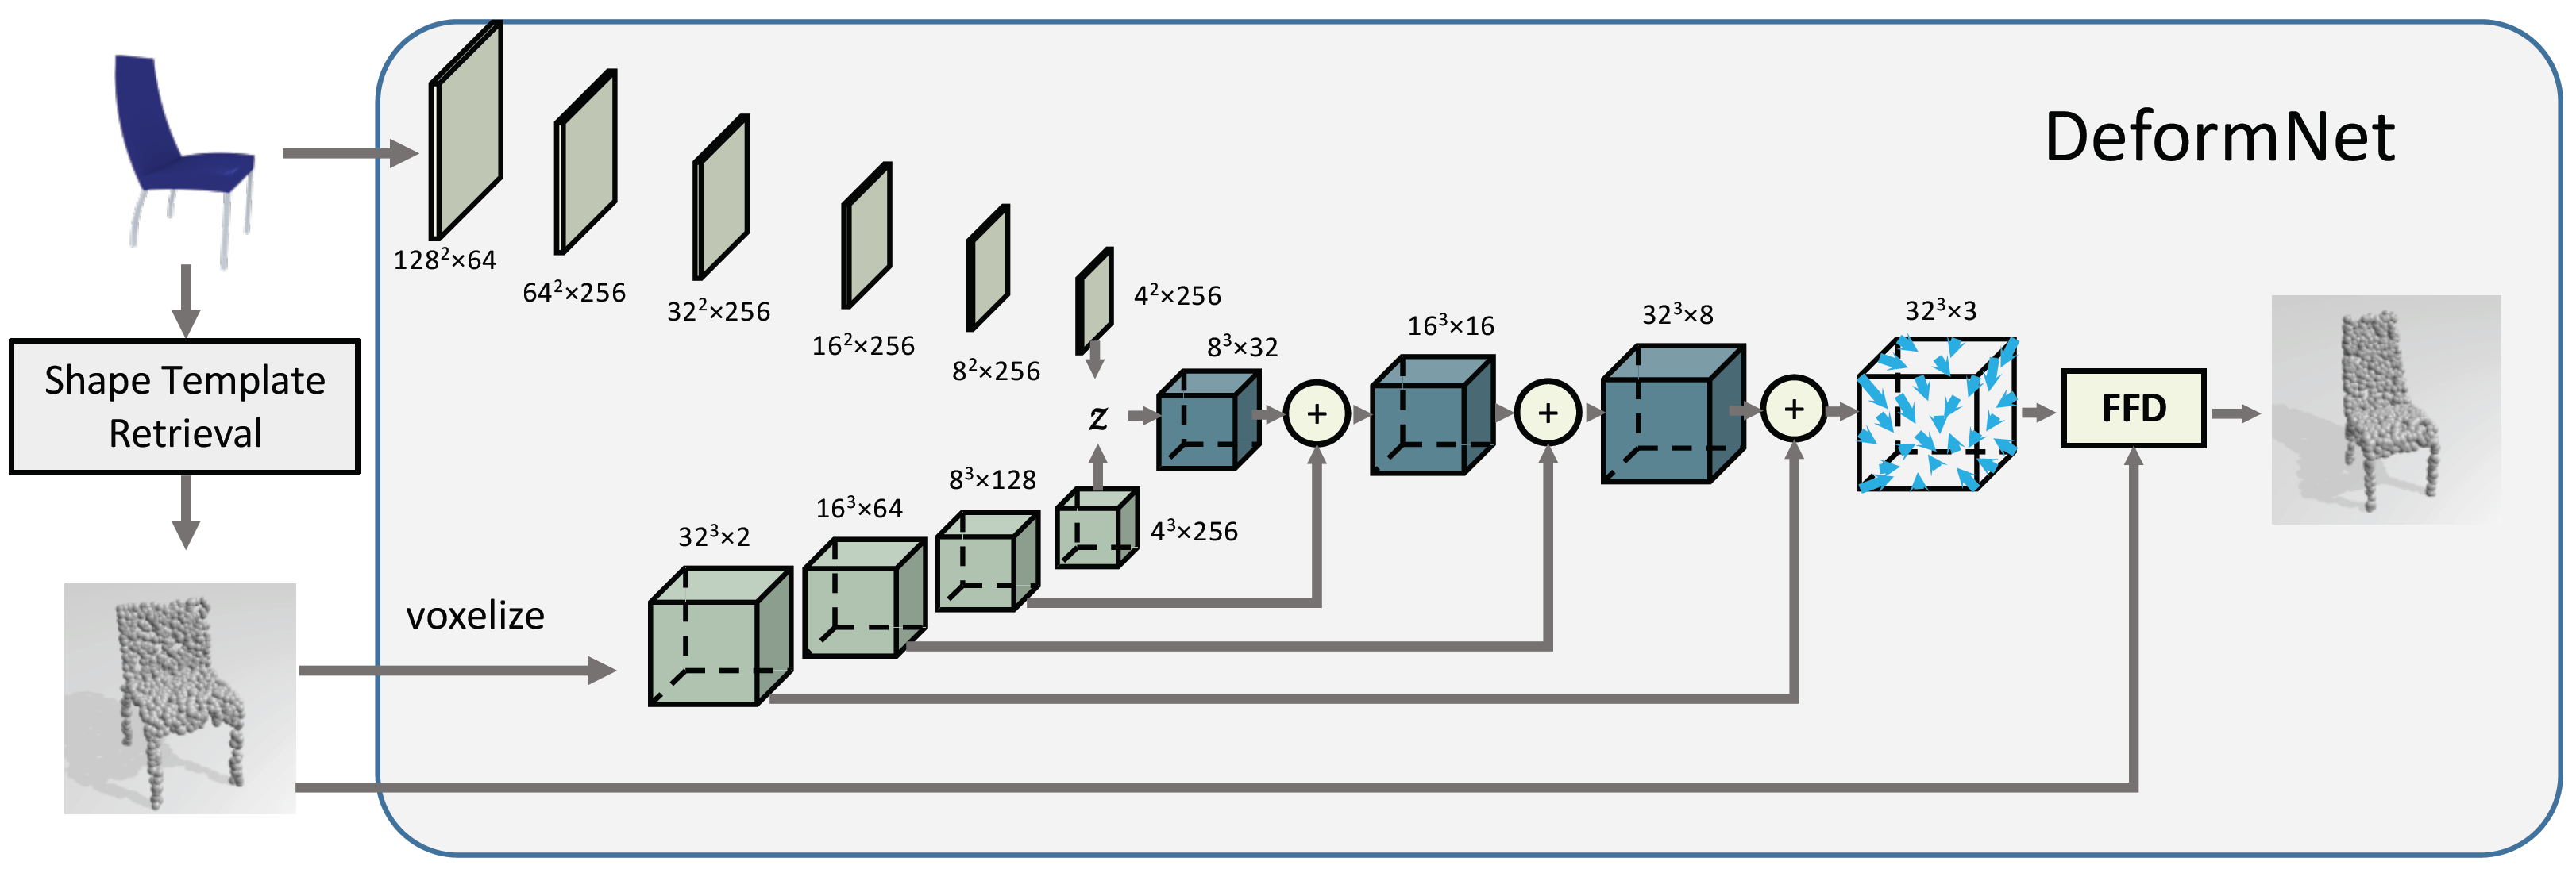
Figure 1 可直接读取的 activation 尺寸
| 分支 | 图中逐层尺寸 | 阅读边界 |
|---|---|---|
| 图像支路 | \(128^2\times64\rightarrow64^2\times256\rightarrow32^2\times256\rightarrow16^2\times256\rightarrow8^2\times256\rightarrow4^2\times256\) | 这些是结构图标注的 activation 尺寸;论文没有据此明确原始输入图像尺寸。 |
| 模板支路 | \(32^3\times2\rightarrow16^3\times64\rightarrow8^3\times128\rightarrow4^3\times256\) | 模板表面点先转换为体素表示,再进入 3D encoder。 |
| 3D decoder | \(8^3\times32\rightarrow16^3\times16\rightarrow32^3\times8\rightarrow32^3\times3\) | 图示的 dense 输出与 implementation section 的 \(4^3=64\) 个 FFD control offsets 不一致;论文没有披露二者之间的转换。 |
训练与测试的模板选择
检索网络使用 3D-R2N2 提供的多视角渲染训练 GoogLeNet。正样本是同一三维模型的不同视角,负样本来自其他模型。检索相似度取 embedding distance 的倒数。论文在 DeformNet 训练与测试时,从同类别最相似的五个形状中随机选一个模板;因此定量结果包含已知类别约束,测试过程还包含同类约束与随机模板采样。
这套系统把困难拆成两个部分:检索阶段选择输出能够拥有的部件与拓扑,FFD 阶段调整比例、厚度、弯曲和局部位置。这样能够保留模板细节,也把不可改变的结构错误固化在检索结果中。
模板检索:用 lifted structured loss 建立图像到形状的度量空间
记 \(d_{i,j}=d(F(x_i;\theta),F(x_j;\theta))\),\(\mathcal{P}\) 为正样本对,\(\mathcal{N}_i\) 为负样本集合。正文先用类别集合 \(\mathcal{C}_n\) 说明约束,随后把正样本具体定义为同一 shape 的不同视角、负样本定义为不同 shapes;这两种粒度没有进一步消歧。论文也没有报告检索 recall、embedding 维度 \(D\)、margin、训练轮数或检索网络学习率。
作者称检索寻找“topologically similar”模板,但检索监督来自实例/类别标签与渲染视角,没有直接计算拓扑距离。Top-5 中随机抽样还使最终重建带有模板采样方差,论文没有报告多次重复的置信区间。
FFD:Bernstein 基函数把 64 个控制点变成连续三维形变场
先把模板点 \(p=(u,v,w)\) 归一化到单位控制格。为使零偏移时严格得到 identity mapping,本页面把控制点显式写成规范坐标 \(\bar p_{ijk}=(i/l,j/m,k/n)\)。论文原式写 \(p_{ijk}=(i,j,k)\),同时又称 \(p=(u,v,w)\) 已归一化;若直接把整数坐标与单位区间 Bernstein basis 混用,零偏移不会返回原点。因此原文在这里省略了控制格尺度转换,复现时必须统一坐标域。
二维教学切片
页面用 \(4\times4\) 控制格显示三维 FFD 的一个切片。移动右上区域的一个控制点,观察曲线如何由 Bernstein weights 连续传播。
FFD 的平滑性来自低阶全局 basis 与共享控制点。它不会自动阻止局部自交,因此论文另外用相邻控制点平滑正则项减少剧烈变化。变形 field 可以应用到任意密度的点云,也可以对 mesh vertices 与相关属性使用同一映射。
连续形变通常保留模板的连接关系与拓扑类型。它能拉伸椅背、压缩座面、改变机翼比例,却难以新建或删除部件、生成新的洞、修复错误的组件数量。论文展示的细节保留依赖模板已经含有这些细节。
点集监督:用在线对应衡量变形结果
目标 mesh 与模板 mesh 都在表面采样为点集。训练无需预先标注每个点的位移,点集距离在当前输出与目标之间建立对应。论文研究 EMD 与 Chamfer Distance,主实验最终使用 CD。
CD 只关心点集覆盖,不直接惩罚 mesh faces 翻转或自交。FFD 与平滑正则提供几何先验,使点集目标更可能得到可用曲面;Table 2 显示该正则项提升的是视觉和 mesh 行为,点云距离反而轻微变差。
数据、训练与推理:论文公开到什么程度
| 项目 | 论文设置 | 复现含义 |
|---|---|---|
| 数据 | ShapeNet;airplane、bench、car、chair、sofa;共 22,324 个 shapes | mesh 采样为 point clouds,再体素化给 3D encoder;查询图像由多角度合成渲染得到。 |
| 划分 | 80% 训练/20% 测试 | 没有逐类别数量、固定 split 文件或随机种子。 |
| 模板 | 同类别 embedding Top-5 中随机一个 | 训练与测试都随机;No Retrieval 实验改用同类别随机 shape。 |
| 点云 | 训练 1024 points | EMD 需要重采样到等点数;推理可将同一 FFD 用于 16384 points。 |
| 控制格 | \(N=4\),共 64 个 control points | 网络输出 64 个三维 offsets。 |
| 框架/优化器 | TensorFlow;Adam;momentum term 0.95 | 论文没有明确这是 \(\beta_1\) 还是其他 momentum 参数,也没有给出 \(\beta_2\)、epsilon、weight decay。 |
| 学习率 | 初始 \(5\times10^{-4}\);20k iterations 后降至 \(5\times10^{-5}\) | 没有最终 iteration 数、scheduler 余下阶段或 early stopping。 |
| Batch / activation | 16;leaky ReLU | 没有给 slope、初始化与 normalization。 |
| 正则化 | \(\lambda=0.05\) | 论文称用于 control point offsets;两类正则的独立权重未完整披露。 |
| 硬件/时间 | 未公开 | 无法从论文恢复 GPU、训练时长、内存或精度设置。 |
推理过程
input: one RGB image
1. embed the image with the retrieval GoogLeNet
2. search the ShapeNet rendering database
3. choose one template from the same-category Top-5
4. sample and voxelize the template surface
5. encode image and voxelized template once
6. decode 64 control-point offsets once
7. apply the Bernstein FFD to every template point or mesh vertex
output: deformed point cloud; mesh connectivity can be inherited from the template
项目页面特别说明动画只是将模板到结果的变化可视化,网络形变本身是 one-shot。论文没有搜索、反向优化、重排序或多候选融合。真实照片先进行前景分割,再进入使用单色合成背景训练的网络。
检索 embedding 维度、margin、渲染视角数量、图像分辨率的最终约定、各类别 split、训练总步数、Adam 全部参数、leaky ReLU slope、随机种子、GPU、训练时间与 exact regularizer formula 均未完整公开。
实验结果:主表显示细结构类别优势,也暴露模板上限
评测沿用 PSGN 的尺度:点云放进半径为 1 的 hemisphere,并与 ground plane 对齐;“1 unit”定义为三维 grid 边长的十分之一。所有数值是 average point-wise distance,越低越好。3D-R2N2 只有跨类别 mean,来自 PSGN 报告。
Table 1 · 五类别完整对比
| Category | Chamfer Distance ↓ | Earth Mover's Distance ↓ | ||||||||
|---|---|---|---|---|---|---|---|---|---|---|
| Ours | Rtrv | No Rtrv | PSGN | 3D-R2N2 | Ours | Rtrv | No Rtrv | PSGN | 3D-R2N2 | |
| airplane | 0.10 | 0.15 | 0.20 | 0.14 | — | 0.56 | 0.64 | 0.74 | 1.15 | — |
| bench | 0.10 | 0.24 | 0.21 | 0.21 | — | 0.55 | 0.64 | 0.68 | 0.98 | — |
| car | 0.09 | 0.14 | 0.13 | 0.11 | — | 0.52 | 0.63 | 0.63 | 0.38 | — |
| chair | 0.13 | 0.19 | 0.27 | 0.33 | — | 0.51 | 0.62 | 0.70 | 0.77 | — |
| sofa | 0.21 | 0.30 | 0.37 | 0.23 | — | 0.77 | 0.83 | 0.84 | 0.60 | — |
| mean | 0.13 | 0.20 | 0.24 | 0.20 | 0.71 | 0.58 | 0.67 | 0.72 | 0.78 | 1.02 |
Ours 在五类 CD 全部最低;EMD 在 airplane、bench、chair 与 overall mean 最低,PSGN 在 car 与 sofa 更低。与 retrieval-only 相比,DeformNet mean CD 从 0.20 降到 0.13,mean EMD 从 0.67 降到 0.58。No Retrieval 的 mean CD 0.24 差于 PSGN 的 0.20,mean EMD 0.72 优于 PSGN 的 0.78;它只在平均 EMD 上超过 PSGN。检索对两个指标都提供了明显收益。
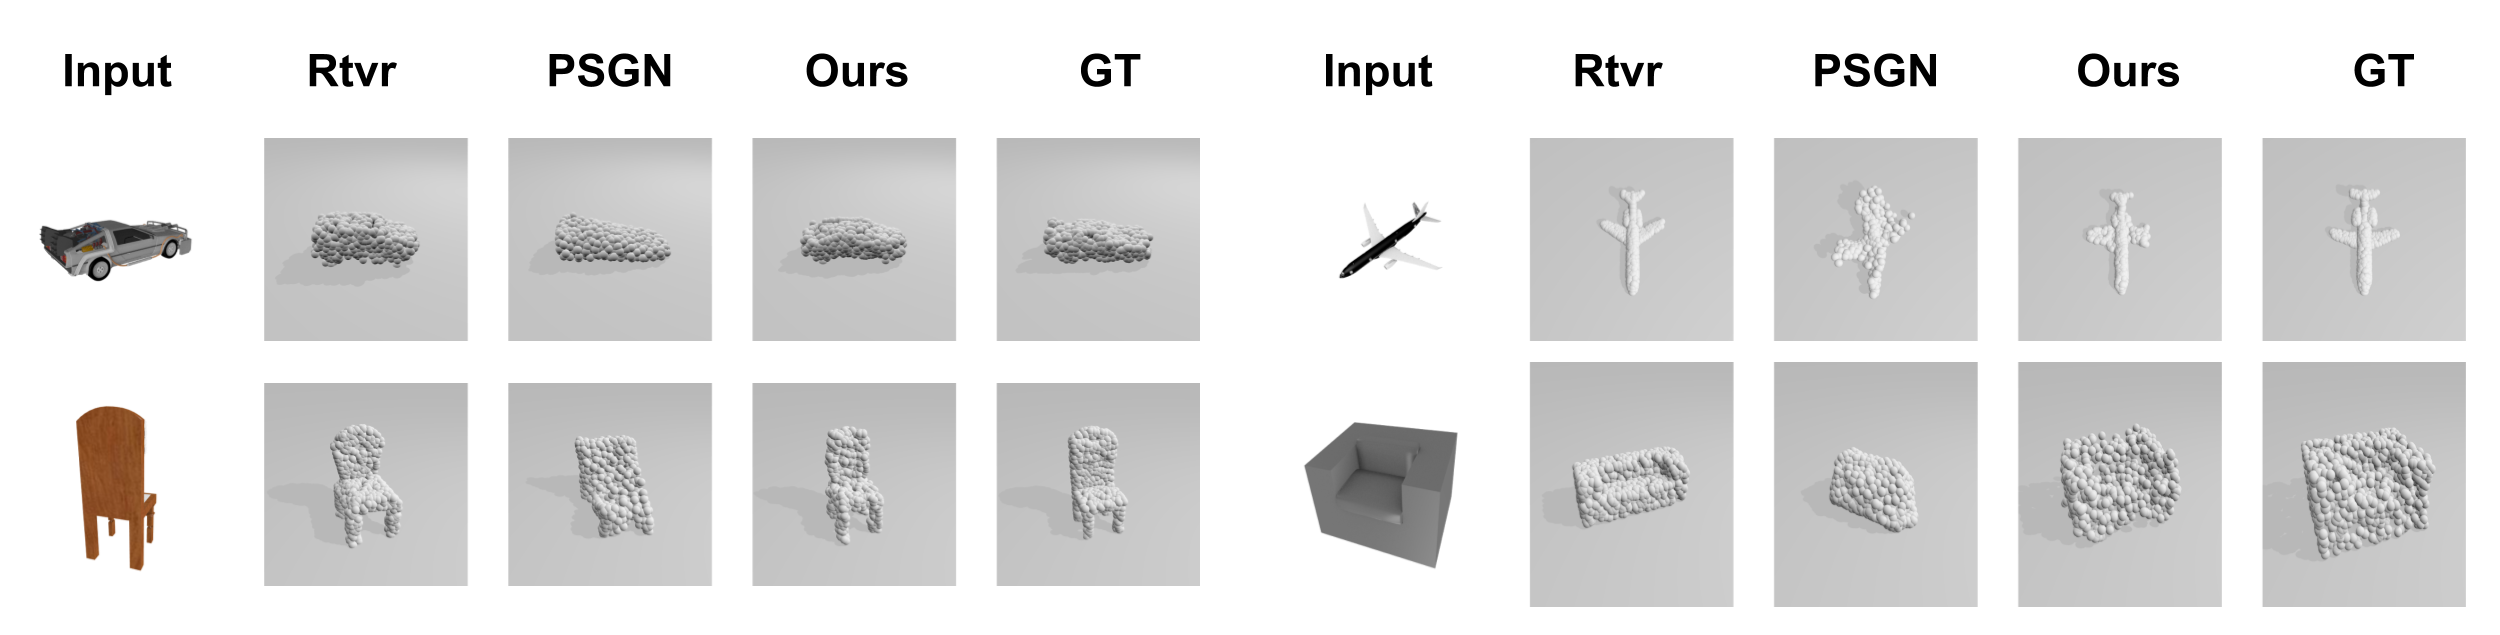
论文数值支持 DeformNet 在细结构类别 chair 与 airplane 上相对 PSGN 的优势;car 和 sofa 的 EMD 由 PSGN 更低。作者据此把 PSGN 优势归因于“rotund and less detailed objects”,这仍是从五类结果提出的解释,没有独立形状复杂度量。
补充 Table 3 · CD 与 EMD 训练交叉评测
| Train \ Test | CD ↓ | EMD ↓ |
|---|---|---|
| CD | 0.10 | 0.52 |
| EMD | 0.11 | 0.50 |
该表使用与 Table 1、Table 2 略有不同的 test set。作者没有在视觉结果中观察到显著差异;CD 可用 KD-tree 高效求 nearest neighbors,因此主实验采用 CD。
消融与边界:数值、形状质量与拓扑需要分别判断
Table 2 · Skip connections 与 regularizer
| 配置 | CD ↓ | EMD ↓ | 能够支持的判断 |
|---|---|---|---|
| w/o skip | 0.183 | 0.563 | 移除 skip 明显损害 CD;EMD 反而低于 full。 |
| w/o reg | 0.125 | 0.582 | 点集数值略优;不能据此判断 mesh 是否平滑。 |
| full | 0.127 | 0.585 | 正则化的主要证据来自 mesh 行为与控制点一致性。 |
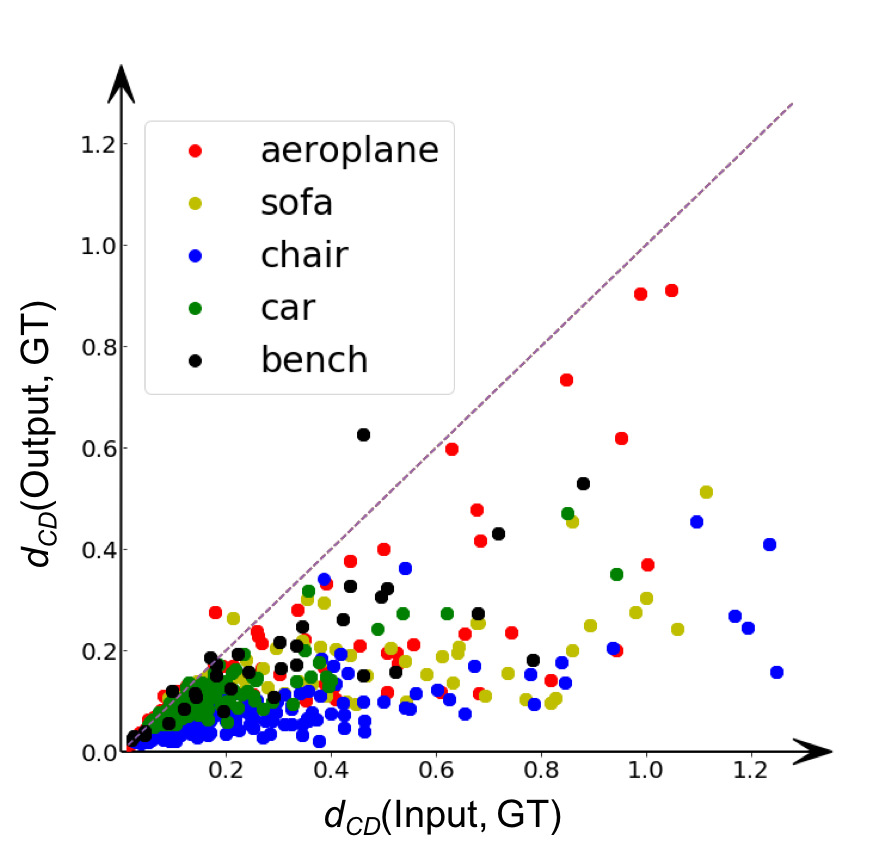
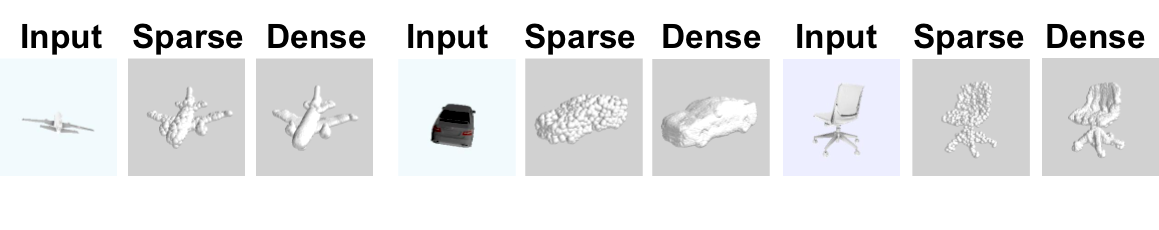
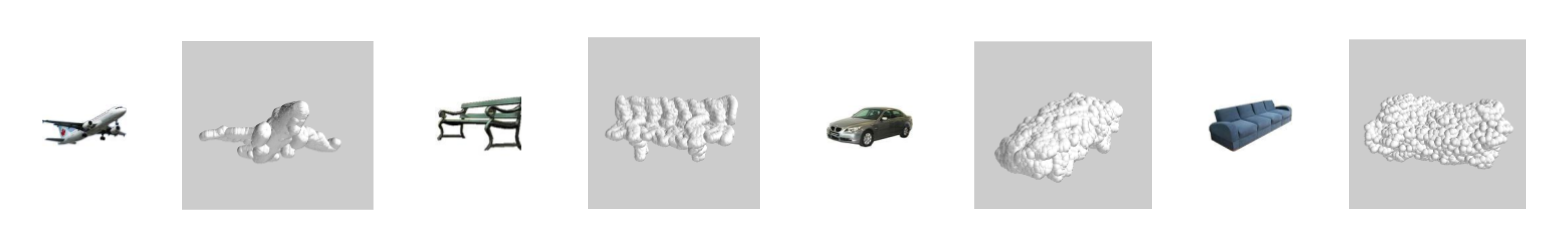
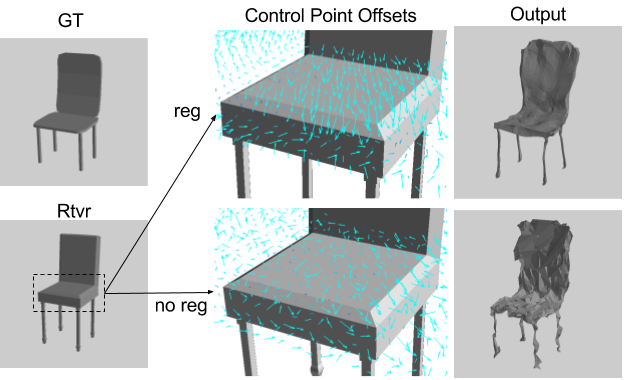
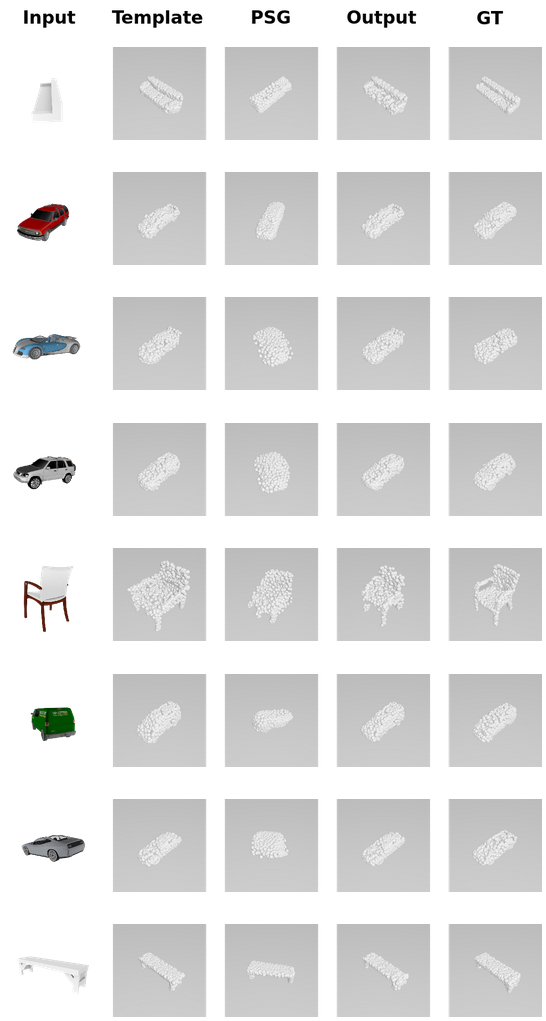
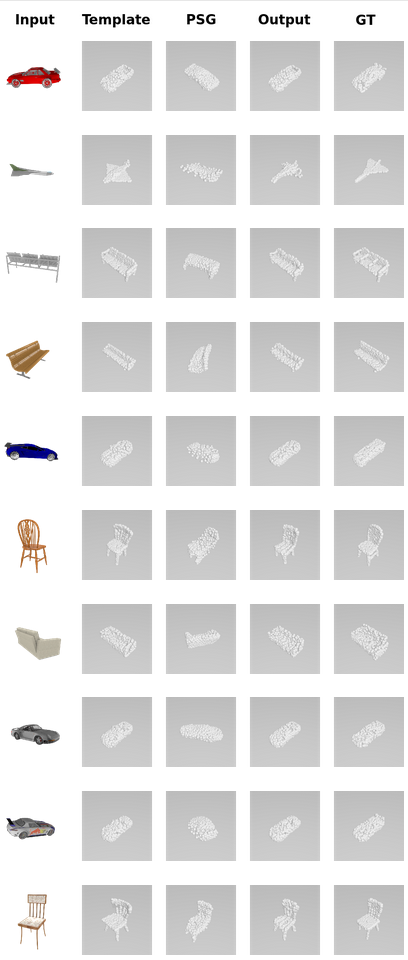
作者把 Figure 3 解读为模板质量鲁棒性,把 Figure 6 解读为 regularizer 带来更保守、平滑的 mesh deformation。现有实验支持方向性结论,缺少统计量与 mesh validity 指标,因此证据强度有限。
Paper vs. public artifacts:公开项目没有模型代码
核查对象是论文官方项目页及其 GitHub Pages 仓库 deformnet-site/DeformNet-website,commit cb88ee7a5af8baa5ef02bc42123f723f1770416d,提交日期 2017-10-15。仓库包含网页、32 组 collated results、对应动画、论文 PDF 与 grasp-transfer PDF。
| 项目 | 论文/项目声称 | 公开仓库核查 | 影响 |
|---|---|---|---|
| 模型代码 | TensorFlow implementation | 没有 Python、TensorFlow、训练、推理或 checkpoint 文件 | 无法逐层核对架构与重跑 Table 1–3。 |
| 数据 | ShapeNet,22,324 shapes | 网页只链接 ShapeNet;没有 splits、renderings 或 point samples | 随机 Top-5 模板与 80/20 split 无法精确复原。 |
| 结果 | 项目页称 test outputs 为 random sampling | 网页公开 32 个静态结果与 one-shot deformation 动画 | 可核查展示格式,无法复算指标。 |
| 主文 Figure 2 | 论文说明 hand-picked from 4 categories | 项目额外图库说明为 random sampling | 两个集合的抽样协议不同,页面分别标注。 |
| 未来发布 | 网页写将来补充 data 与 code directions | 核查提交仍没有相应链接 | 截至本次核查没有确认到官方训练代码。 |
本页面核对论文 PDF、补充材料、arXiv TeX、WACV 出版记录、作者与实验室官方页面,以及官方项目仓库。没有下载 ShapeNet、训练模型或复算指标。公开资料不足以进行严格数值复现。
Reviewer commentary
Strengths
- 把经典 FFD 写成可微层,点云距离可以直接训练控制点 offsets。
- 检索模板提供完整性与可继承 connectivity,FFD 提供连续实例调整。
- 同一形变可作用于不同密度点云与 mesh vertices,输出分辨率无需重新训练。
- 论文同时报告 CD、EMD、retrieval-only、no retrieval、skip、regularizer、density、real images 与 mesh 案例。
- 五类主表保留所有 baseline 行与逐类别数据,优势和失败类别都能核查。
Weaknesses
- 拓扑由模板预先决定,错误部件数、孔洞和 disconnected components 难以修复。
- 所谓 topology similarity 没有直接拓扑监督或检索指标。
- 测试时使用同类别 Top-5,开放类别与类别预测误差没有评估。
- 真实图像依赖预分割,仅有少量视觉例子。
- 正则项改善 mesh 平滑,却缺少自交率、法向、watertightness 等统计。
- 没有官方训练代码、权重、split 和完整超参数,复现性不足。
- Paper Verified
- 在五类 ShapeNet 合成测试上,DeformNet 的平均 CD 0.13、平均 EMD 0.58,均优于论文列出的 PSGN 平均值 0.20、0.78。
- Author Claim
- 方法兼有检索的细节与生成的灵活性,并对模板质量鲁棒。主表与散点图支持该方向,覆盖范围限于已知类别与固定数据协议。
- Our Interpretation
- DeformNet 的核心贡献是把输出空间限制为“一个数据库模板的低维平滑形变族”。这个 inductive bias 同时解释了稳定性、细节保留与拓扑上限。
- Unresolved
- 控制点正则的精确公式与权重分配、retrieval 网络完整设置、固定 split、训练总步数及公开 checkpoint 均无法从官方资料恢复。
后续研究可以把单一模板改为可组合 part templates,并联合学习 retrieval uncertainty、拓扑编辑动作与 deformation field;训练时增加 self-intersection、Jacobian orientation、法向和 silhouette/renderer feedback。对 procedural material graph,可将“检索结构 + 连续参数形变”映射为“检索可执行 graph + 约束参数优化”,同时保留执行有效性。这些属于研究设想,原论文没有验证。
一手来源
- arXiv:1708.04672v1:提交时间、NIPS comment、作者元数据、12 页 PDF 合订本与 TeX source。
- IEEE WACV 2018 正式记录:DOI、正式会议身份与 pp. 858–866。
- Stanford Vision and Learning Lab publication list:正式作者拼写、共同贡献星号与 WACV 2018 身份。
- Jingwei Ji 作者主页:作者顺序、两位共同贡献作者与 WACV 2018。
- DeformNet 官方项目页:额外随机 test results、one-shot deformation 说明、ShapeNet 与 grasp-transfer 资料。
- 官方项目页仓库:commit cb88ee7a5af8baa5ef02bc42123f723f1770416d;用于核查公开文件边界。
- ShapeNet:训练与测试使用的三维 CAD 数据来源。
- Thomas W. Sederberg and Scott R. Parry. Free-Form Deformation of Solid Geometric Models. SIGGRAPH 1986:FFD 的原始参考。