连续时间模型的计算瓶颈,来自轨迹几何
推理需要大量函数调用
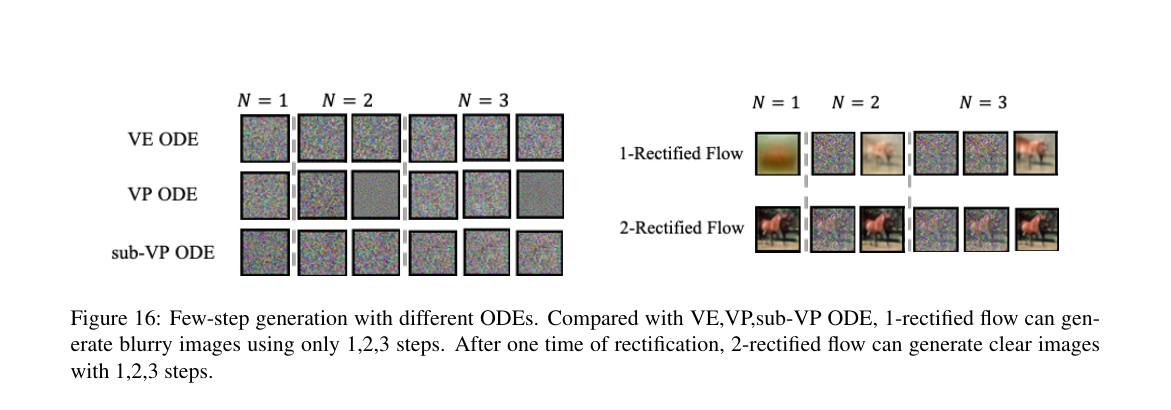
扩散 SDE 与 probability-flow ODE 训练稳定,但高质量采样需要反复调用昂贵的 drift 网络。论文把少步误差直接联系到路径弯曲与时间速度不均匀。
生成与域迁移共享同一问题
输入是两个边际分布 \(\pi_0,\pi_1\),目标是构造把前者推送到后者的 transport map。噪声到数据对应生成;数据域到数据域对应 translation 与 adaptation。
直线可由一步 Euler 精确积分
沿每条轨迹速度保持常数时,\(Z_1=Z_0+v(Z_0,0)\)。因此作者用 reflow 改写 coupling,让后续流的轨迹逐渐变直。
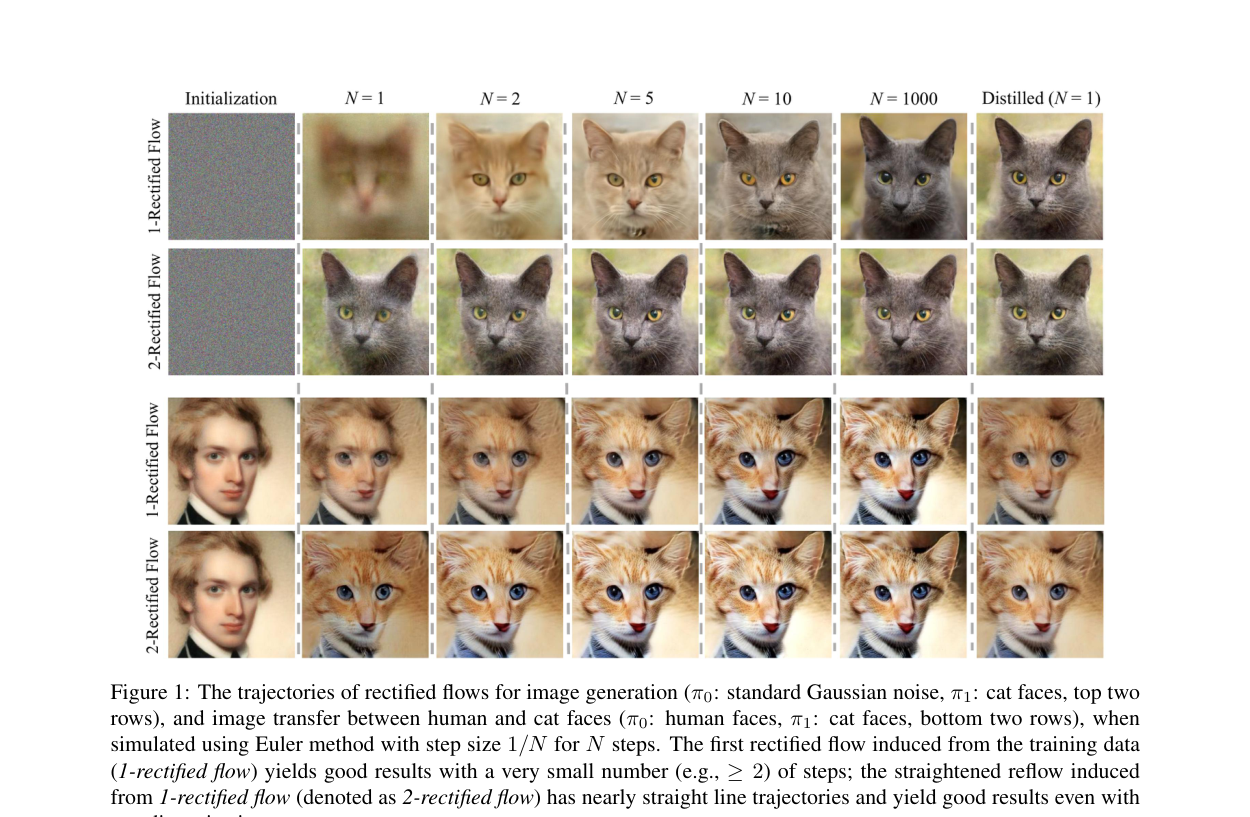
从随机配对到可模拟的确定性 ODE coupling
训练样本实际由 \((x_0,x_1,t)\) 构成:网络输入 \(x_t\) 与 \(t\),监督目标是常向量 \(x_1-x_0\)。训练期间无需求解 ODE,也无需 likelihood、判别器或反向传播穿过 ODE solver。
推理阶段才数值积分。反向迁移可以从 \(Z_1\sim\pi_1\) 逆向求解同一 ODE;在唯一解条件成立时,ODE 可逆性自然给出 cycle consistency。
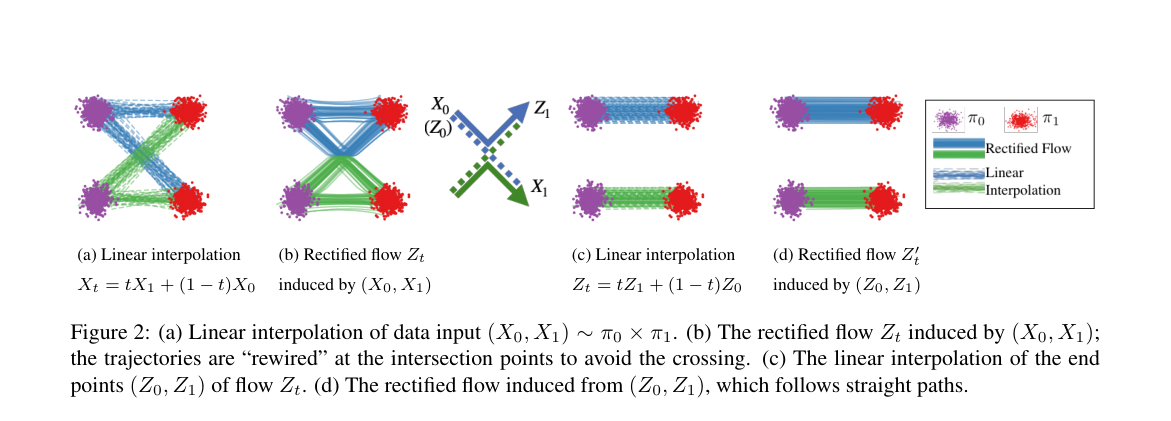
条件期望、连续性方程与凸代价下降
总体最优速度:条件均值
固定 \((x,t)\) 后,平方损失的 Bayes regressor 是条件均值:
多个插值线段在同一 \((x,t)\) 相遇时,速度场取这些方向的平均。这个“局部平均”把需要未来端点的非因果插值,转换成只依赖当前状态的速度场。
Theorem 3.3:边际保持需要 rectifiability
论文定义 rectifiable:\(v_X\) 局部有界,且积分方程存在唯一解。对紧支撑、连续可微测试函数 \(h\):
\(X_t\) 的边际与 ODE \(Z_t\) 的边际满足同一连续性方程、共享初始条件;唯一性给出 \(\mathrm{Law}(Z_t)=\mathrm{Law}(X_t)\)。端点处便有 \(Z_0\sim\pi_0\)、\(Z_1\sim\pi_1\)。有限网络、有限数据和数值积分误差会破坏严格等式。
Theorem 3.5:所有凸 displacement cost 同时非增加
第一处不等式把整段速度的凸函数界在逐时刻代价之下;第二处来自条件 Jensen。中间等号使用 Theorem 3.3 的逐时刻边际相同。
论文真正证明的内容
精确总体速度、ODE 解唯一、线性插值等条件下,rectified coupling 合法,且每个凸 \(c\) 的 \(\mathbb{E}[c(Z_1-Z_0)]\) 均不增加。
全局 OT 结论缺失
高维 straight coupling 可能仍带旋转分量,指定 \(c\) 的最小值没有得到保证。Theorem 3.8 只说明严格凸 cost 的最优 coupling 必然 straight;逆命题在 \(d\ge2\) 一般不成立。一维情形可退化为唯一单调 coupling。
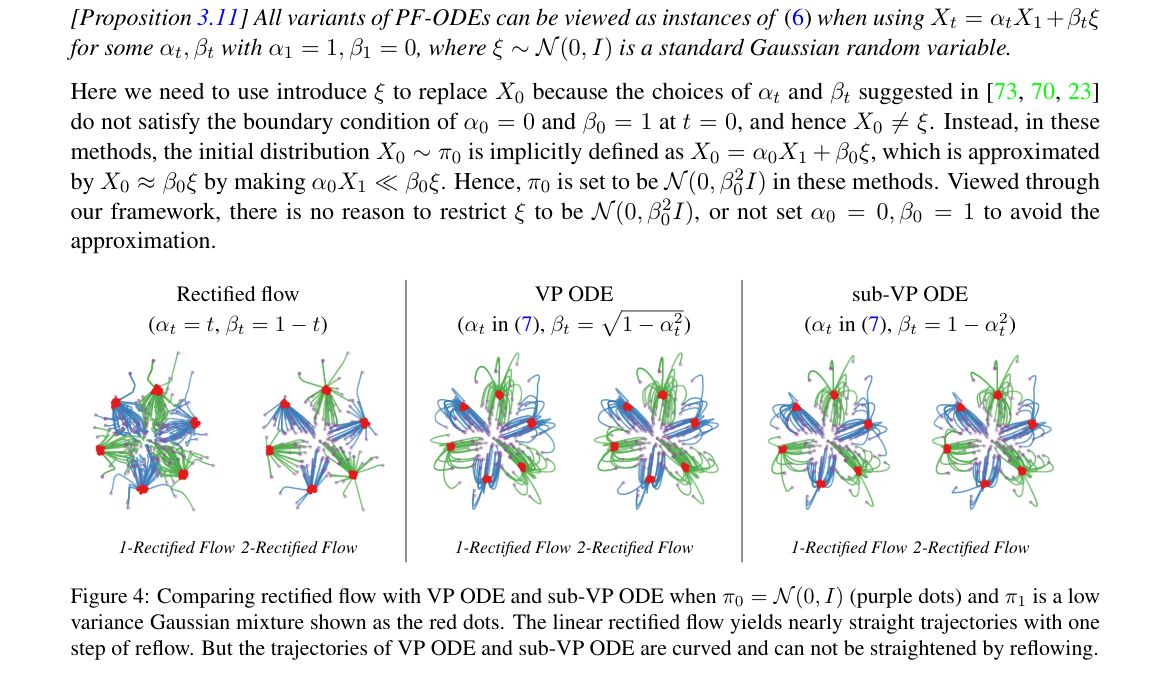
重新生成端点对,再训练下一条流
索引标准化为 \(Z_0^0=X_0,\ Z_1^0=X_1\):输入端点是第 0 组,由它训练出的第一条 flow 记作 \(Z^1\)。
记 \(Z^{k+1}=\mathrm{RectFlow}((Z_0^k,Z_1^k))\)。reflow 会更换 coupling;distillation 则拟合既有 coupling 的端点映射。二者训练目标与语义不同。
\(S\) 测量 flow 速度沿轨迹偏离常速直线的程度;\(V\) 测量输入插值方向在交叉处的不确定性。Theorem 3.7 给出二者的 telescope bound:
\[ \sum_{k=0}^{K}\left(S(Z^{k+1})+V((Z_0^k,Z_1^k))\right) \le\mathbb{E}\left[\|X_1-X_0\|_2^2\right]. \] \[ \min_{0\le k\le K}\left(S(Z^{k+1})+V((Z_0^k,Z_1^k))\right) \le\frac{\mathbb{E}\left[\|X_1-X_0\|_2^2\right]}{K+1}=O(K^{-1}). \]索引标准化:输入 coupling 是第 \(k\) 组端点,由它训练出的 flow 记作 \(Z^{k+1}\);初始条件为 \(Z_0^0=X_0,\ Z_1^0=X_1\)。
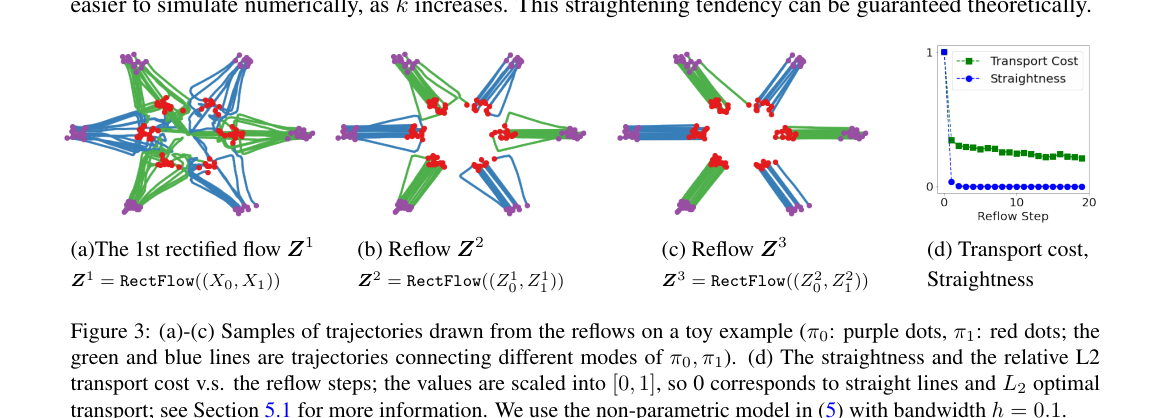
统一 PF-ODE 的一般插值框架
一般路径 \(X_t\) 只需逐样本时间可微,训练目标改为拟合瞬时导数:
任意正权重 \(w_t\) 不改变每个时刻的总体最优条件均值。Theorem 3.3 的边际保持仍成立;凸代价下降与 reflow straightening 依赖线性插值,因此一般路径缺少这两项保证。
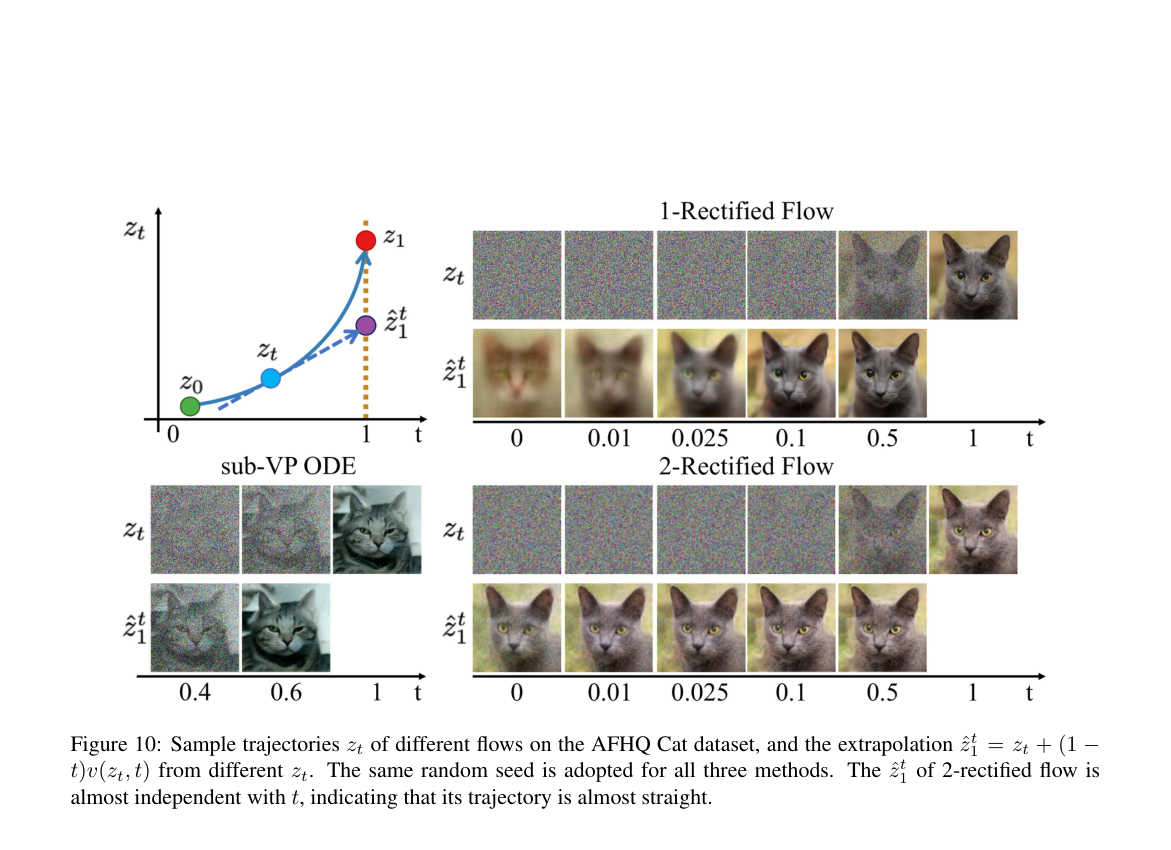
PF-ODE 与 DDIM 可写成 \(X_t=\alpha_tX_1+\beta_t\epsilon\),其中 \(\epsilon\sim\mathcal N(0,I)\)。VP ODE 对应 DDIM 的连续极限。作者指出其 \(\alpha_t,\beta_t\) 来自 SDE 推导,常产生弯曲轨迹和时间速度不均匀;canonical rectified flow 直接取 \(\alpha_t=t,\beta_t=1-t\)。
相同之处
都可通过回归随机 interpolation 的导数获得 velocity,并使 ODE 的每时刻边际匹配 interpolation。
差异来源
Rectified Flow 直接设计 ODE 路径;VP、sub-VP 与 VE 的 schedule 承接自扩散过程。论文的效率主张集中于线性、匀速路径的粗粒度求解。
训练不求解 ODE,reflow 数据生成需要教师求解
一次监督回归更新
- 采样端点 \((x_0,x_1)\) 与 \(t\sim\mathrm{Uniform}[0,1]\)。
- 计算 \(x_t=(1-t)x_0+tx_1\)。
- 计算 \(\|v_\theta(x_t,t)-(x_1-x_0)\|_2^2\)。
- 总体算法可使用通用 stochastic optimizer;论文实际在 CIFAR-10 使用 Adam,在 image translation 与 domain adaptation 使用 AdamW。
数值积分 velocity
Euler 使用 \(Z_{t+1/N}=Z_t+v_\theta(Z_t,t)/N\)。完整求解实验还使用 SciPy RK45,容差沿用 Score SDE 设置;官方代码配置给出 ode_tol=1e-5。
教师产生新的 coupling
从 \(z_0\sim\pi_0\) 出发,用上一条 flow 求出 \(z_1\),保存配对,再用相同回归目标微调。论文 CIFAR-10 附录使用 400 万对与每轮 300,000 fine-tuning steps。
固定离散时刻拟合端点
\(k\)-step 蒸馏从集合 \(\{0,1/k,\ldots,(k-1)/k\}\) 采样 \(t\)。单步时 \(t=0\),附录把 L2 换成 LPIPS;最终映射仍写成 \(z_1=z_0+v(z_0,0)\)。
完整数值:少步收益伴随充分求解退化
Table 1(a) · CIFAR-10,DDPM++ 同架构
| 方法 | NFE ↓ | IS ↑ | FID ↓ | Recall ↑ |
|---|---|---|---|---|
| ODE · 单步 Euler \(N=1\),括号内为 distillation 后 | ||||
| 1-Rectified Flow (+Distill) | 1 | 1.13 (9.08) | 378 (6.18) | 0.00 (0.45) |
| 2-Rectified Flow (+Distill) | 1 | 8.08 (9.01) | 12.21 (4.85) | 0.34 (0.50) |
| 3-Rectified Flow (+Distill) | 1 | 8.47 (8.79) | 8.15 (5.21) | 0.41 (0.51) |
| VP ODE (+Distill) | 1 | 1.20 (8.73) | 451 (16.23) | 0.00 (0.29) |
| sub-VP ODE (+Distill) | 1 | 1.21 (8.80) | 451 (14.32) | 0.00 (0.35) |
| ODE · RK45 自适应完整求解 | ||||
| 1-Rectified Flow | 127 | 9.60 | 2.58 | 0.57 |
| 2-Rectified Flow | 110 | 9.24 | 3.36 | 0.54 |
| 3-Rectified Flow | 104 | 9.01 | 3.96 | 0.53 |
| VP ODE | 140 | 9.37 | 3.93 | 0.51 |
| sub-VP ODE | 146 | 9.46 | 3.16 | 0.55 |
| SDE · Euler 2000 步 | ||||
| VP SDE | 2000 | 9.58 | 2.55 | 0.58 |
| sub-VP SDE | 2000 | 9.56 | 2.61 | 0.58 |
括号内外必须成对阅读:未蒸馏单步 2-flow 的 FID 为 12.21,蒸馏后才是 4.85。RK45 的 2-flow FID 3.36 衡量充分求解质量,无法当作单步结果。
Table 1(b) · 论文引用的跨架构结果
| 方法 | NFE ↓ | IS ↑ | FID ↓ | Recall ↑ |
|---|---|---|---|---|
| GAN · 单步 | ||||
| SNGAN | 1 | 8.22 | 21.7 | 0.44 |
| StyleGAN2 | 1 | 9.18 | 8.32 | 0.41 |
| StyleGAN-XL | 1 | — | 1.85 | 0.47 |
| StyleGAN2 + ADA | 1 | 9.40 | 2.92 | 0.49 |
| StyleGAN2 + DiffAug | 1 | 9.40 | 5.79 | 0.42 |
| TransGAN + DiffAug | 1 | 9.02 | 9.26 | 0.41 |
| GAN with U-Net · 单步 | ||||
| TDPM \(T=1\) | 1 | 8.65 | 8.91 | 0.46 |
| Denoising Diffusion GAN \(T=1\) | 1 | 8.93 | 14.6 | 0.19 |
| ODE · 单步 Euler \(N=1\) | ||||
| DDIM Distillation | 1 | 8.36 | 9.36 | 0.51 |
| NCSN++ (VE ODE) (+Distill) | 1 | 1.18 (2.57) | 461 (254) | 0.00 (0.00) |
| ODE · RK45 自适应完整求解 | ||||
| NCSN++ (VE ODE) | 176 | 9.35 | 5.38 | 0.56 |
| SDE · 完整 Euler | ||||
| DDPM | 1000 | 9.46 | 3.21 | 0.57 |
| NCSN++ (VE SDE) | 2000 | 9.83 | 2.38 | 0.59 |
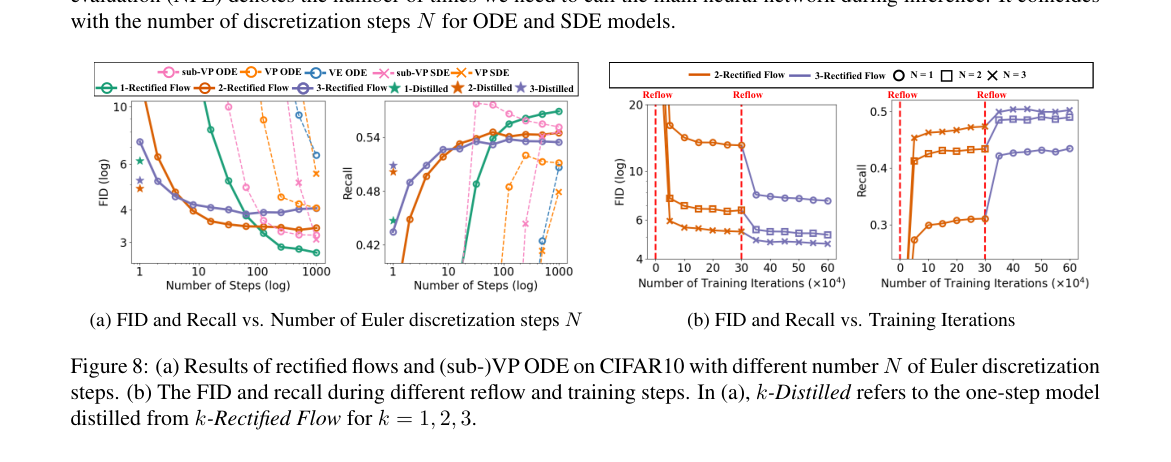
Table 2 · Domain adaptation accuracy
| 数据集 | ERM | IRM | ARM | Mixup | MLDG | CORAL | Ours |
|---|---|---|---|---|---|---|---|
| OfficeHome | 66.5 ± 0.3 | 64.3 ± 2.2 | 64.8 ± 0.3 | 68.1 ± 0.3 | 66.8 ± 0.6 | 68.7 ± 0.3 | 69.2 ± 0.5 |
| DomainNet | 40.9 ± 0.1 | 33.9 ± 2.8 | 35.5 ± 0.2 | 39.2 ± 0.1 | 41.2 ± 0.1 | 41.5 ± 0.2 | 41.4 ± 0.1 |
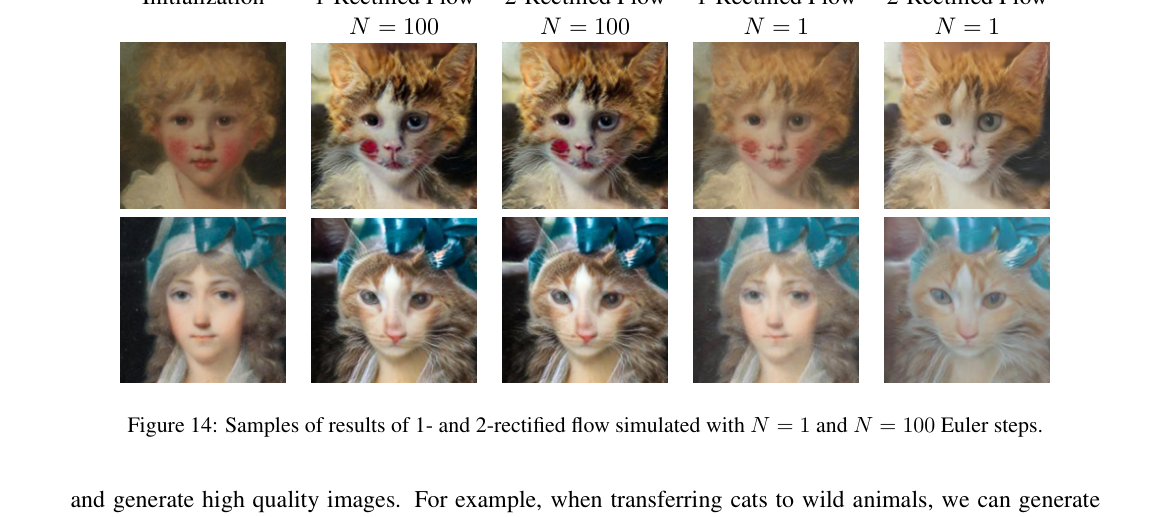
OfficeHome 上相对 CORAL 高 0.5 个百分点;DomainNet 比 CORAL 低 0.1 个百分点。Table 2 没有说明 ± 项的统计定义,也没有报告显著性检验,因此这些数值不能支持统计显著性判断。正文的措辞是“better or on par”。这里使用 100 步 uniform discretization,无法证明单步领域适配。
其余原论文图的编号与用途
以下图片没有重复嵌入,保留原编号、位置与解读任务,方便回到 41 页本地 PDF 核查。
[Figure 5 Placeholder]
第 11 页:Rectified Flow、VP ODE、sub-VP ODE 与 constant-speed VP 在 \(N=1,2,5,100\) 时的玩具轨迹,展示路径弯曲与非均匀速度。
[Figure 6 Placeholder]
第 11 页:各方法的 \(\alpha_t,\beta_t\) schedule,对应 Figure 5 的时间速度解释。
[Figure 7 Placeholder]
第 23 页:两层、每层 64 单元的 MLP 在不同 L2 penalty 下的轨迹,以及 kernel estimator 的 bandwidth 敏感性。
[Figure 9 Placeholder]
第 24 页:CIFAR-10 的 straightness 随 reflow/training 变化,以及随机像素在 1-flow 与 2-flow 中的轨迹。
[Figure 11 Placeholder]
第 26 页:LSUN Bedroom、LSUN Church、CelebA-HQ 与 AFHQ Cat 的 256×256 定性生成样本。
[Figure 12 Placeholder]
第 27 页:拼接猫图的 reverse ODE latent、Gaussian prior 修正与 forward ODE 图像编辑示例。
[Figure 13 Placeholder]
第 28 页:Cat、Wild Animals、MetFace、CelebA Face 之间的双向 100-step 迁移样本。
[Figure 15 Placeholder]
第 29 页:不同 domain 的 1-flow 轨迹,以及 MetFace 到 Cat 的 1-flow/2-flow 对比。
[Figure 17 Placeholder]
第 39 页:在 Gaussian latent 端点之间插值,再通过生成器观察 latent space 连续性。
[Figure 18 Placeholder]
第 39 页:1-flow、2-flow、单步与 distilled model 的 latent interpolation、latent compositing 与尺度变化。
[Figure 19 Placeholder]
第 40 页:CIFAR-10 上 1-flow、2-flow、sub-VP 的轨迹与终点外推诊断。
[Figure 20 Placeholder]
第 40 页:不同 reverse/forward solver 步数组合的 latent embedding 与 image reconstruction。
[Figure 21 Placeholder]
第 41 页:更多 100-step、时间均匀采样的无配对图像迁移轨迹。
正文、附录与固定提交的配置
CIFAR-10
- 32×32,无条件生成;\(\pi_0=\mathcal N(0,I)\)。
- DDPM++ U-Net;EMA 0.999999。
- Adam,learning rate \(2\times10^{-4}\),dropout 0.15。
- reflow:400 万教师配对;每轮 fine-tune 300,000 steps。
- 单步 distillation 使用 LPIPS;评测 FID、IS、Recall。
Image translation
- AFHQ、MetFace、CelebA-HQ;80% train、20% test;统一 512×512。
- DDPM++ U-Net;ImageNet 预训练 classifier 的 latent feature \(h(x)\) 形成 Jacobian 加权 loss。
- AdamW,\((\beta_1,\beta_2)=(0.9,0.999)\),weight decay 0.1,dropout 0.1。
- batch size 4,1000 epochs,EMA 0.9999。
- 学习率在 \(\{5\times10^{-4},2\times10^{-4},5\times10^{-5}\}\)、\(\{2\times10^{-5},5\times10^{-6}\}\) 中按最低训练 loss 选择。
Domain adaptation
- DomainNet:6 domains、345 classes;OfficeHome:4 domains、65 classes。
- 先映射到预训练分类器最后 hidden layer,再在 latent 上训练 rectified flow。
- AdamW,batch size 16,50k iterations,learning rate \(10^{-4}\),weight decay 0.1,OneCycle schedule。
- 推理为 uniform 100 steps。
High-resolution
正文报告 256×256 的 LSUN Bedroom、LSUN Church、CelebA-HQ、AFHQ Cat 定性样本。没有 FID 表、训练时长或统一计算预算,证据层级低于 CIFAR-10 主实验。
固定提交 5a1fd4d
官方仓库当前主分支核查于 2026-09-28。CIFAR 配置为 NCSN++/DDPM++:base channels 128,channel multipliers (1,2,2,2),4 residual blocks,16×16 attention,GroupNorm,swish,BigGAN residual block,positional embedding。
训练默认值
batch size 128,1,300,001 iterations,Adam \(2\times10^{-4}\),\(\beta_1=0.9\),warmup 5000,gradient clip 1,random horizontal flip;RK45 tolerance \(10^{-5}\)。配置与论文附录的主要 CIFAR 数值相容。
README reflow 流程
README 示例命令先训练 1-flow,再用 checkpoint 生成配对、训练 2-flow、重新生成 2-flow 配对、最后蒸馏。示例命令写 100,000 对,同时明确建议 CIFAR-10 至少生成 100 万对;论文实验使用 400 万对。
评测与运行环境
评测复用 Score SDE pipeline,50,000 samples 计算 FID/IS。README 测试环境为单张 A100 40GB、Ubuntu 20.04.2、Python 3.8、PyTorch 1.11.0+CUDA 11.3;在线教师模式节省磁盘,但增加训练时间。
无法从 v1 与固定提交完整核实
- 参数总量没有报告;仅给出架构配置,页面不推算模型参数。
- CIFAR 主训练总 wall-clock time 与实际 GPU 数量没有在论文中报告;仓库只给出经过测试的单 A100 环境。
- 论文没有公开 prompt,因为方法不使用 LLM/VLM prompt。
- 图像 translation 的 classifier 具体 backbone、fine-tuning steps 与感知特征层没有完整列明。
- Domain adaptation 的具体预训练分类器、数据域组合与随机 seed 明细不足。
- Table 1 只给聚合点估计,CIFAR 主表没有误差条。
把定理、作者解释与研究推断分开
有定理或实验直接支持
- 总体最优 velocity 是条件期望。
- rectifiability 下逐时刻边际保持。
- 线性 interpolation 下所有凸 displacement cost 非增加。
- reflow 的累计 straightness + intersection variance 有 \(O(K^{-1})\) 最小项界。
- CIFAR-10 的 2-flow + 单步 distillation 报告 FID 4.85、Recall 0.50。
证据范围需要保留
- “state of the art”针对 2022 年作者选择的一步方法集合。
- 高分辨率生成主要由定性图支持。
- Image translation 主要由视觉样本支持,缺少身份保持与感知质量的量化评测。
- DomainNet 的 41.4 与 CORAL 41.5 相当,无法宣称数值领先。
方法的关键资源转移
少步推理的代价被移到训练前后的教师 ODE 求解与大规模 pairing:论文 CIFAR 每次 reflow 生成 400 万对。部署端更快,完整训练流水线仍需要高计算与存储预算。
程序化材质生成
可把 renderer state、graph embedding 或多尺度材质特征作为 \(X_t\) 的几何空间,学习从随机 graph latent 到有效 graph latent 的 velocity。约束、可执行性和离散拓扑需要专门的 projection 或 graph repair;本文没有验证这些机制。
方法极简,理论边界清楚,实验仍留有空白
Strengths
- 训练目标是普通监督回归,计算图简单,训练期无需 ODE solve。
- 生成、translation 与 adaptation 共用 transport 表述。
- 条件期望、连续性方程、Jensen 与 telescope proof 形成连贯理论链。
- Table 1(a) 提供 DDPM++ 同架构比较,并明确区分单步、蒸馏和完整求解。
Weaknesses
- 定理依赖总体最优 velocity 与唯一 ODE 解,实际有限网络偏差没有界。
- reflow 的 400 万教师对把计算移到训练流水线,缺少总训练成本报告。
- 高分辨率与 translation 主要依赖定性图。
- CIFAR 表没有多 seed 方差;跨架构 SOTA 比较控制不足。
- 参数量、训练时间与部分 backbone 细节缺失。
Potential improvements
- 直接优化局部 curvature 或 one-step truncation error,同时监控充分求解质量。
- 用在线难例选择减少无效 reflow pairing。
- 对指定 transport cost 加入 gradient-field 或 curl regularization。
- 为离散 graph 输出构建 execution-aware projection 与 renderer feedback。
- 报告同算力、同架构、同增强、同 seed 的完整 Pareto 曲线。
复现时最容易混淆的四个量
| 量 | 测量对象 | 典型来源 | 不能替代 |
|---|---|---|---|
| 充分求解 FID | velocity 场对应的连续 ODE 质量 | RK45,自适应 NFE | 单步部署质量 |
| 未蒸馏单步 FID | 直线程度与起点 velocity 误差 | Euler \(N=1\) | 蒸馏模型表现 |
| 蒸馏单步 FID | 端点映射拟合质量 | 固定 \(t=0\),LPIPS | 原 flow 的连续轨迹质量 |
| convex transport cost | coupling displacement 的凸函数期望 | Theorem 3.5 | FID、perceptual quality 或指定高维 OT 最优性 |
一手资料与核查快照
- arXiv v1:本页公式、定理、算法、表格、图与附录设置的主要依据;本地 PDF 41 页,SHA-256
d81790cb6988ef480002adcc84000d4f44855b11fb868001fd53aad133bc3a74。 - 官方仓库固定提交 5a1fd4d:README 的训练、reflow、distillation、环境与 checkpoint 说明,以及 CIFAR 配置。
- ICLR 2023 OpenReview 记录:正式会议身份;本地 v1 内容与会议记录分开标注。
- Score SDE 官方实现:论文与仓库说明 Rectified Flow 图像生成代码基于该评测与 DDPM++/NCSN++ 架构。
原论文 Figures 1、2、3、4、8、10、14、16 由本地 v1 PDF 按文字坐标裁切并内嵌;未使用视觉定位。页面的 MathJax 3.2.2 bundle、图片与样式全部内嵌,可离线打开。