Lifting Freehand Concept Sketches into 3D
从真实工业设计草图中的线条交点,恢复设计师意图中的三维连接关系与稀疏空间结构。
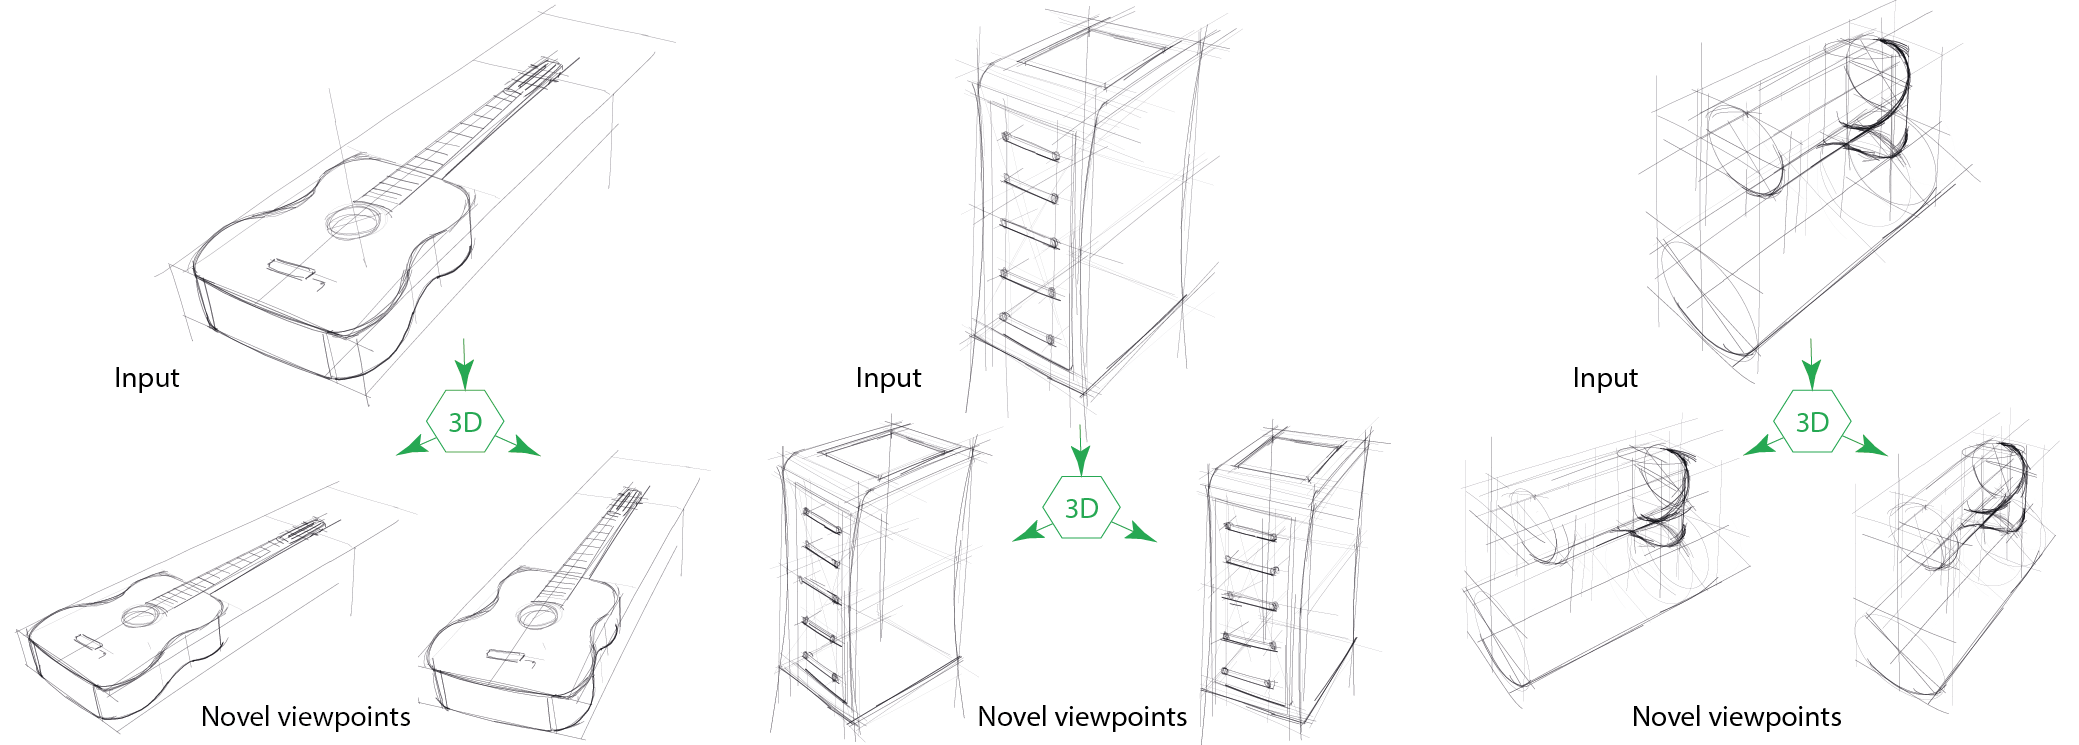
为什么一张草图难以直接升成三维?
工业设计师经常先画透视脚手架线,再画轮廓与表面曲线。真实草图含有重复描画、超出端点的线段、不精确的交会和遮挡。二维画面中的同一个交叉位置可能表示线条真正连接,也可能只是两条不同深度的线在投影中重叠。把后一种情况误当作连接,会把原本相隔的物体部分绑在一起,直接破坏深度恢复。此前方法通常依赖干净线稿、显式连接标注或专门的三维绘图界面;这些要求与现成笔板草图的工作方式存在距离。[1]
作者提出的核心假设来自绘制过程:设计师逐渐添加笔画,并利用此前画好的线条定位新线条。因而,笔画时间顺序提供了比整张静态图更有约束力的局部上下文。直线脚手架通常先于曲线出现;先恢复脚手架,再利用其三维平面定位曲线,就可以控制组合选择数量。[1]
交点状态
每个候选二维交点表示投影遮挡或真实三维连接。
即时判定
实验中的笔画有 57% 可以在绘制后立即获得三维解释;其余需要后续笔画提供上下文。
延迟中位数
对需要延迟的笔画,决定三维解释之前额外处理的笔画数量中位数为 7。
输入、输出与逐笔画推断
输入 \(S=(s_1,\ldots,s_N)\) 是笔板记录的单张矢量草图;每条 \(s_j\) 由带时间戳的折线采样构成,公开实现还读取采样点坐标、时间和压力。二维分析得到候选交点集合 \(\mathcal I\),以及主消失点和相机参数。输出为每条笔画的三维线段或曲线、深度、三维交点及相机投影。[1][4]
全文的组合问题是从全部候选标签中选择能得到高质量三维解释的一组。论文给出 \(\operatorname*{argmax}_{\mathbf y\in\{0,1\}^{|\mathcal I|}}\operatorname{Score}(\operatorname{Lift}(S,\mathbf y))\)。直接枚举会随交点数量指数增长。
预处理为何决定结果?
草图中的邻近端点常常是设计师有意连接,只是笔触略微错开。附录根据笔画速度决定邻域半径,数值区间以整图最大笔画宽度的约 2 至 6.5 倍为尺度;速度越高,容许误差越大。正文只让相隔少于五笔、长度重合超过 75%、方向角小于 \(5^\circ\) 的连续直线合并,降低把不同结构误合的风险。曲线使用保守的 StrokeAggregator。附录给出直线与曲线的 PCA 判别阈值 \(0.001\),以及相机视场角区间 \(10^\circ\) 至 \(120^\circ\)。这些都是具体实现先验,对输入笔触风格有影响。[1][2]
交点筛选把原本几千个未知状态压缩到平均几百个。附录指出,这一步并非严格几何定理:孤立的两线交叉经常是遮挡,但端点连接与曲线相切构成例外。筛选错误会在后续搜索前删去真实连接。[2]
如何对三维候选打分并处理歧义?
直线候选
新笔画若与已经恢复的笔画有 \(M\) 个候选交点,两两选取锚点可形成 \(M(M-1)/2\) 条候选三维线。若该笔画已判定属于一个主轴方向,算法再从每个交点生成一条平行于对应三维轴的候选线。正文保留非主轴候选,用于缓解消失点分类和手绘透视误差。算法会合并三维位置近似相同的候选,并以已有笔画的长度分布排除异常强烈的透视缩短。[1][2]
\(C\) 衡量候选三维交点覆盖输入二维笔画的程度;\(G\) 衡量几何先验。乘积 \(CG\) 奖励同时满足覆盖和几何的候选。几何项对主轴笔画取主轴方向一致性;对其他笔画,在正交、共面、相切三类局部证据中选最强的一项。论文使用 Gaussian 型角度评分并以三倍标准差设容差。[1]
覆盖评分比较两个距离最远的真实三维交点在画面中界定的线段,与对应二维笔画交点跨度。它把“设计师通常不会让线条大幅超出预定端点”的观察变成数值证据。正交、共面、相切分别检查邻接线的方向关系;这些评分对同一交点由多条候选共享时只需计算一次。[1]
\(Q_1\) 与 \(Q_2\) 是最佳和次佳候选评分。最佳值极高时直接接受;一般情况下要求既足够好,又明显优于次佳。条件不成立则保留多个解释,等待后续笔画消除歧义。[1]
依赖图与搜索成本
后画的笔画可能与尚未确定深度的旧笔画相交,因此它的候选依赖旧笔画的某个版本。依赖图记录这种关系;候选组合必须共享一致的祖先解释。当新交点让某组解释的联合平均评分领先,算法同时确定依赖链上的笔画。若新笔画的预计候选超过 400,算法更宽松地提前固定部分高分候选;所有直线处理完后仍悬而未决的笔画采用贪心赋值。这里的“搜索”是有限的离散候选组合,不涉及神经网络训练或梯度反传。[1]
曲线候选
脚手架恢复后,算法把已有三维直线对形成的平面、穿过曲线交点的三个主轴平面作为候选,将曲线二维点投影到这些平面。曲线评分更看重覆盖范围;还评价与已有笔画的正交或相切交点数量,以及候选平面朝向相机、减少视角缩短的程度。椭圆采用圆形程度评分替代开放曲线的端点覆盖项。[1]
\(C_{\mathrm{curve}}\):在输入二维曲线上由真实三维交点包围的比例;\(G_{\mathrm{curve}}\):与已有笔画形成正交或相切关系的交点比例;\(F=|\mathbf n\cdot\mathbf v|\):候选平面法向量与相机方向的绝对点积。论文将切向夹角小于 \(30^\circ\)、正交夹角大于 \(80^\circ\) 视为符合条件。[1]
实验实际支持哪些结论?
论文展示的 47 张草图包含 OpenSketch 中专业设计师对 12 个物体绘制的样本,以及额外收集的 12 张复杂人造物体草图。OpenSketch 与 OpenSketch++ 提供矢量笔画数据;论文没有给出学习型训练、验证、测试拆分,因为方法不训练模型。作者没有针对所有笔画的客观三维真值:草图与参考三维模型并不严格重合,而且脚手架线本来就不贴合参考物体表面。故主要量化评价依赖人工交点判断和三维结果错误标记。[1][3]
人工标注与几何可用性
| 论文实验 | 参与者与样本 | 结果 | 可以得出的结论 |
|---|---|---|---|
| 交点分类,Figure 6 | 13 位参与者,3 张不同复杂度的草图;分别标注 150、110、50 个交点 | 人的判断与多数表决平均一致率 89.1%;算法与人标注平均一致率 78.1% | 算法接近人对交点语义的判断,但仍有明显差距;人类结果也具有歧义。 |
| 按人类一致性分组 | 同一交点实验 | 人类一致率 50–75% 的交点:算法一致率 48.4%;人类一致率高于 75%:算法一致率 86.2% | 算法错误更多发生在人工标注分歧较大的交点。 |
| 设计师对照 | 另外一位设计师 | 设计师与算法 78.7%;设计师与其他参与者多数标签 89.5% | 专业判断与算法仍相差约 10.8 个百分点。 |
| 三维错误笔画,Figure 7 | 3 位参与者审视所有结果 | 错误笔画比例中位数 7.95% | 稀疏三维笔画大部分在原始视角附近可用;这个数值不是网格重建误差。 |
以上数值来自论文第 7.1–7.2 节;交点数量是每幅草图抽取的标注子集,不能当成整张草图所有交点。[1]
消融、时间与权衡
| 对照条件 | 报告结果 | 证据边界 |
|---|---|---|
| 预先筛选交点 | 平均脚手架处理时间从 13 分钟降为 8.5 分钟;有无筛选两组解的一致率为 90% | 消融只处理直线笔画;一致率说明两种结果相近,Figure 8 另展示筛选带来的视觉改善。 |
| 延迟决定与立即贪心 | 两种算法的交点标签一致率 71.6%;运行时间平均只相差数秒 | Figure 10 显示贪心更容易把遮挡误判为真实连接;论文未提供独立的全数据集人类标签准确率对照表。 |
| 候选数量修剪 | 禁用修剪使时间平均增长 2.6 倍;两种解平均一致率 85% | 修剪是明确的计算与解质量权衡,不能仅由一致率判定哪一组更接近真实三维结构。 |
| 直线笔画合并 | 脚手架恢复平均加速约 3 倍 | Figure 11 指出曲线合并有助于共享平面约束;合并错误也是失效来源。 |
| 运行时间 | 脚手架约 0.5–90 分钟,中位数约 3 分钟;曲线约 2–85 分钟,中位数约 12 分钟 | 研究原型由 MATLAB 与 Python 构成,具体时间受笔画与交点数量影响,不代表交互实时运行。 |
直线时间对笔画数的 Spearman 相关系数为 0.87,对交点数为 0.89;两者报告的 (p) 值均低于 (10^{-26})。这说明实际耗时强烈依赖输入复杂度。需要延迟的笔画在额外约 7 条笔画后得到决定;全部笔画中 23.5% 到序列结束仍有歧义,最后采用贪心选择。[1]
定性结果与应用
Figure 15 与补充页面展示深度图、替代视角和转台动画;Figure 13 展示沿三维主轴缩放时保持透视与遮挡;Figure 14 展示将三维旋转结果用作精绘底稿。这些图支持“可用于设计探索和表现”的实用性结论,尚未构成关于设计效率的受控用户实验。与 Photoshop Perspective Warp 的比较是展示案例,不应解释为系统量化胜出。[1][3]
主要失效条件
- 脚手架线过少时,曲线缺少三维定位依据;Figure 12 的搅拌器碗就是例子。
- 同一曲线在画面上与多个脚手架平面相交时,候选平面选择可能错误;Figure 12 的汽车侧线展示这种歧义。
- 预处理可能把原本不同的线合并;相机消失点与主轴假设也依赖较规范的人造物体草图。
- 保持原始二维投影意味着草图中的透视和对称误差会保留下来;视角偏离原图越远,错误越容易暴露。
公开实现需要什么?
作者仓库把流程分成 MATLAB 的 StraightStrokesMatLab 和 Python 的 CurvedStrokesPython。README 指定输入为 OpenSketch 或 OpenSketch++ 的 view1_concept.json,先执行 launchOpenSketch(folder_sketches, designer_name, object_name, folder_save) 恢复脚手架。该阶段输出消失点、交点诊断图、三维 OBJ 以及 _final_full.json;Python 曲线阶段接收此 JSON 和 lines_separation/curves.svg,通过 python main.py -file_name=… 运行。README 给出 Conda 环境文件,原仓库没有宣称一个端到端的单命令服务。[4]
| 项目 | 论文描述 | 公开仓库证据 |
|---|---|---|
| 输入 | 笔板矢量草图与逐笔画时间顺序 | 按设计师、物体目录组织的 OpenSketch JSON;代码数据结构包含点坐标、时间与压力。 |
| 直线处理 | 合并、消失点、相机、交点筛选、候选搜索 | MATLAB 部分输出 vps.mat、intersections_stat.mat、多个候选 OBJ/JSON 以及最终恢复。 |
| 曲线处理 | 依托已经恢复的脚手架平面 | Python 阶段要求上一阶段的 _final_full.json 和曲线 SVG。 |
| 训练 | 无模型学习 | 仓库提供执行脚本与环境配置;没有论文意义上的优化器、epoch 或训练权重。 |
| 结果 | 三维笔画网络、深度与新视角 | OBJ、完整 JSON、SVG 动画帧以及中间诊断文件。 |
论文正文未把所有预处理常数逐项列在正文;附录补充 PCA 阈值、消失点筛选视场角、速度相关邻域半径以及候选线合并条件。复现时应同时核对正文、附录和代码设置。公开仓库仍要求 MATLAB,这也是实际复现成本。[2][4]
研究价值与限制
Strengths
- 抓住了真实设计草图最关键的离散难题:二维交叉点的三维连接语义。
- 将笔画顺序变成搜索约束,利用三维脚手架先恢复线、再恢复曲线;算法各步具有可解释性。
- 使用人工标注、错误笔画审查、运行时间和消融分析,同时公开代码与补充结果。
Weaknesses
- 缺少真实三维标注,难以评价度量深度误差、完整三维几何和远视角一致性。
- 众多固定筛选阈值依赖工业设计笔触、正交脚手架及较稠密的交点。
- 人工评价规模较小;消融只处理直线部分,且没有完整的统一量化几何指标。
- 研究原型运行时间较长,不能直接满足交互式编辑的时间要求。
值得进一步研究的问题
真正重要的后续问题是把线条连接、相机、二维绘制偏差与三维几何放在同一个可验证的框架里。候选搜索可以保留多解释分布,并在小范围新视角投影后评估线条连续性;相机或交点缺乏证据时,应报告不确定区域,支持设计师局部修正。若用于生成式建模,需要额外引入曲面拓扑与封闭性约束,不能把目前的稀疏笔画网络直接视为完整形状。
原始资料
- Yulia Gryaditskaya, Felix Hähnlein, Chenxi Liu, Alla Sheffer, Adrien Bousseau. Lifting Freehand Concept Sketches into 3D. ACM Transactions on Graphics 39(6), Article 167, SIGGRAPH Asia 2020. DOI: 10.1145/3414685.3417851;作者版 PDF。
- 作者补充材料,Implementation details:PDF。
- 作者补充页面:结果、应用、原始三维数据与补充材料;项目主页。
- 作者公开代码:LiftConceptSketches3D,README 和 MATLAB/Python 两阶段实现。
论文版本:作者保存的 ACM TOG 2020 作者版,馆藏 PDF 共 16 页;正式条目编号为 167。页面最后核查日期:2026 年 9 月 30 日。