相机改变射线,射线改变体采样,图像损失同时更新相机与场景
01 · 身份与固定版本
NeRF--: Neural Radiance Fields Without Known Camera Parameters,Zirui Wang、Shangzhe Wu、Weidi Xie、Min Chen、Victor Adrian Prisacariu,University of Oxford。以用户原PDF对应的 arXiv 2102.07064v4(2022-04-06)为阅读基准,共17页,包含Appendix A–C与参考文献。首次预印本发表于2021,v4是2022修订;原笔记年份保留,在新增内容中区分两者。
这是NeRF--(减去已知相机要求),不是原始NeRF,也不是名为NeRF++的另一个场景建模方法。所读PDF没有明确通讯作者标记,末位作者候选不自动升为verified。未进行模型训练或重算渲染指标。
02 · 核心贡献与适用边界
普通NeRF通常先用COLMAP估计相机,再固定相机训练辐射场。NeRF--把共享焦距、每张图的旋转/平移和NeRF参数一起当可学习量,仅通过RGB重建损失优化,省去必要的SfM预处理。
但它不是任意图片集的万能无位姿重建:要求静态、forward-facing、同一组内参,主点近似图像中心,主要估计共享焦距;所有相机可从同一位置、朝-z初始化。大幅旋转、360°物体环绕和始终盯着同一对象的轨迹会失败。
14个带相机真值的路径追踪场景,用于区分相机精度与新视角质量
系统比较旋转、平移、6DoF扰动以及三种受控运动模式

03 · 为什么要一起优化相机与NeRF?
COLMAP依赖特征对应关系,对无纹理区域、强视角相关外观、退化运动或匹配错误可能失败。若前处理相机不准,NeRF训练会把错误几何与外观吸收进场景。可微体渲染则允许直接让像素误差对相机求导,从而把两阶段问题转成联合估计。
它与bundle adjustment共享“相机和场景共同调整”的想法,但场景表示是神经辐射场,监督是稠密光度而非稀疏特征重投影。没有显式匹配不代表没有局部极值:早期NeRF非常模糊时,相机梯度可能缺乏足够的辨识信息。
还应区分两个目标:新视角图像看起来正确,不一定说明相机位姿物理正确;后面的Roundtable镜像歧义就是反例。论文引入BLEFF正是为了同时评价这两件事。
04 · 从射线到颜色:NeRF与联合目标
辐射场 \(F_{\Theta}(x,d)\mapsto(c,\sigma)\) 将位置和观察方向映射为颜色与密度。颜色是视角相关radiance,包含拍摄照明影响,不是已解耦的材质BRDF或可直接换灯光的SVBRDF。
\[\widehat I_i(p)=\int_{h_n}^{h_f}T(h)\,\sigma(r(h))\,c(r(h),d)\,\mathrm dh,\quad T(h)=\exp\!\left(-\int_{h_n}^{h}\sigma(r(s))\,\mathrm ds\right)\tag{1}\]
\(r(h)=o+hd\) 是相机射线;T表示沿途尚未被遮挡的透射率,σ控制终止密度,c提供颜色。离散实现将采样点的颜色按透明度和累计透射率加权:
\[\widehat C=\sum_j T_j(1-e^{-\sigma_j\Delta_j})c_j,\qquad T_j=\exp\!\left(-\sum_{k\lt j}\sigma_k\Delta_k\right)\]
后式是解释体渲染的常用离散展开,原文主公式采用积分。相机参数影响o与d,因此也影响采样点、密度、颜色和最终误差。
\[(\Theta^{\ast},\Pi^{\ast})=\arg\min_{\Theta,\Pi}\sum_i\|\widehat I_i(\Theta,\pi_i)-I_i\|_2^2\tag{3}\]
普通NeRF只优化Θ;NeRF--把 \(\Pi=\{f,R_i,t_i\}\) 加入可学习量。这里 \(\pi_i\) 不是圆周率,和后面的三角函数π应区分。并没有额外的相机真值监督或原论文未报告的几何一致损失。
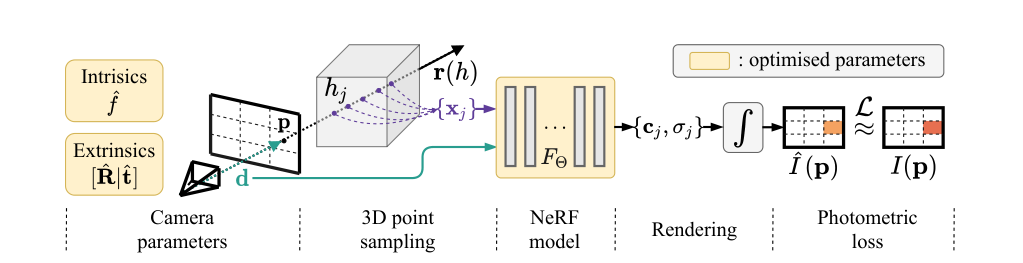
05 · 相机参数化与在线射线构建
针孔内参主点固定为 \((W/2,H/2)\),所有图共享焦距f。该设置忽略镜头畸变、每帧变焦、非中心主点等因素。因此“unknown intrinsics”在本文主要是未知共享焦距,并非全部相机内参都自由估计。
外参使用camera-to-world变换 \(T_{wc}=[R\mid t]\)。平移是三维欧氏参数;旋转以axis-angle \(\phi=\alpha\omega\in\mathbb R^3\) 表示,再用Rodrigues公式映射:
\[R=I+\frac{\sin\alpha}{\alpha}[\phi]_{\times}+\frac{1-\cos\alpha}{\alpha^2}[\phi]_{\times}^2\]
这保证优化变量位于三维向量空间而输出仍为旋转矩阵。初始化 \(\phi=0\) 时需稳定处理两个比值的极限1与1/2,不能直接做0/0。论文方法描述不等于已验证每种数值实现都稳定。
\[d_{i,p}=R_i\begin{bmatrix}(u-W/2)/f\\-(v-H/2)/f\\-1\end{bmatrix},\qquad o_i=t_i\tag{4}\]
负v和-z反映本文的相机坐标约定。每轮使用当前f、R、t重新构造射线,不能训练前一次性缓存射线并detach,否则焦距/位姿梯度会断开。Algorithm1正是把在线射线构建与requires_grad一起强调。
焦距的二阶参数化不是二阶优化器
\[f=sW\quad\text{或}\quad f=\widetilde s^{\,2}W,\qquad s_0=\widetilde s_0=1\]
相对于直接优化像素单位的大数值f,尺度化变量更易与其他参数协调。平方形式是论文所说“2nd-order trick”,不是使用Hessian或Newton法;优化器仍是Adam。它使f非负,但 \(\widetilde s=0\) 时梯度为0,因此依然需要合理初始化。
联合问题还存在全局位置、方向与尺度的自由度。没有尺度参考时,学习到的平移并非天然以米为单位;评价需Sim(3)对齐,而不能把图表里0.03直接叫3厘米。
06 · 训练流程、网络和实现差异
- 随机初始化NeRF;所有相机位姿设identity,焦距设图像宽W
- 逐训练图随机选1024像素,用当前相机在线生成射线
- 每条射线采128点,位置/方向编码后输入小型NeRF
- 体渲染聚合颜色,计算RGB重建误差并反传
- 用三个独立Adam分别更新NeRF、位姿和焦距;按各自计划衰减LR
- 每场景训练10,000 epochs,扰动边界实验仅3,000 epochs
| 项 | 论文v4设置 | 不能混淆的点 |
|---|---|---|
| NeRF宽度 | 主要隐藏层128,最后64 | 比原始NeRF减半,baseline也用同样小模型 |
| 采样 | 无hierarchical sampling,128点/射线 | 不是原NeRF coarse+fine双网络协议 |
| 训练pixels | 每图1024 | 不是每轮完整高分辨率图反传 |
| 初始化 | Kaiming;相机identity;f=W | 依赖前向视图的吸引域 |
| 三优化器LR | 都从0.001开始 | 不代表三个量梯度尺度相同 |
| NeRF衰减 | 每10epoch乘0.9954 | 相机使用不同schedule |
| 相机衰减 | 每100epoch乘0.9 | focal与pose同此schedule |
| 时间 | 27训练图的BLEFF场景约5.5h/1080Ti | 小NeRFbaseline约5h;不是实时SLAM |
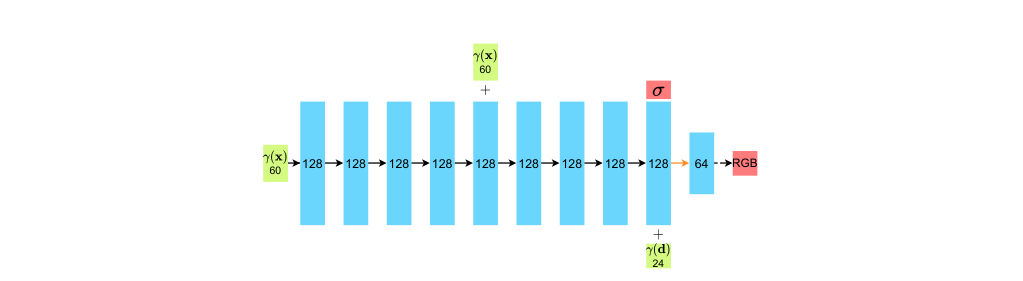
当前官方train.py默认 fx_only=False,即分别学习fx、fy;论文推荐单共享f。要复现主表需检查相应开关,不能用默认命令就声称同一配置。当前代码包含原始坐标的PE,位置/方向实际63/27维;论文图只画60/24维的sin/cos部分。默认NDC采样也反映其forward-facing设定。
官方初始代码对应v3,后续README补充v4数据与讨论;当前task分为nerfmm、refine_nerfmm、any_folder。any_folder不做train/validation拆分,也不提供相同定量eval,因此用户自带图片demo成功不能直接当论文测试指标。
本次只读核对train.py、intrinsics.py、poses.py与README,没有运行训练。COLMAP初始化的实现学习delta pose并与初始矩阵复合;这与完全从identity学习是两种协议。
07 · 数据与评价协议
LLFF-NeRF:8个前向真实场景,每场景20–62张图;训练分辨率756×1008,每8张留一张测试。相机由COLMAP估计,但不是ground truth,所以与它的差值只是“与COLMAP一致程度”。
BLEFF:14个路径追踪场景,各有16类轨迹变体,覆盖平移、旋转和全6DoF扰动;每组31图,27训练、4测试,原1040×1560、焦距1040,实验缩半后520×780、焦距520。部分过大扰动把相机移到场景外,标记invalid,不能当方法失败或有意义输入。
RealEstate10K:用于展示实际受控运动,v4附录明确列两段视频,30fps采样到5fps,1920×1080;正文说每段14–43帧。不要把“使用RealEstate10K”解释为在整个大数据集上训练和全面评测。


评价时还有相机对齐步骤
ATE用Umeyama/Sim(3)统一尺度、旋转、平移。附录还明确:固定已训练NeRF,对测试图像进一步优化相机以减小光度误差,再在对齐后的最佳视点计算NVS指标。这有助隔离表示质量,却意味着指标不是“直接拿完全未知测试相机、零额外优化”的结果。应同时报告评估相机优化成本与未对齐性能。
新视角使用PSNR↑、SSIM↑、LPIPS↓;焦距误差以像素计,旋转以角度,平移是对齐后场景坐标距离。不同数据分辨率下焦距像素误差不可未经归一化直接比较。
08 · 全部LLFF结果:总体接近,但平均仍落后
原 Table 1
| Scene | SSIM\(\uparrow\) | LPIPS\(\downarrow\) | PSNR\(\uparrow\) | Camera Parameters Difference | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| colmap | ours | colmap | ours | colmap | ours | \(\Delta\)rot (deg) | \(\Delta\)tran | \(\Delta\)focal (pixel) | |||||
| Fern | 0.64 | 0.61 | 0.47 | 0.50 | 22.22 | 21.67 | 1.78 | 0.029 | 153.5 | ||||
| Flower | 0.71 | 0.71 | 0.36 | 0.37 | 25.25 | 25.34 | 4.84 | 0.016 | 13.2 | ||||
| Fortress | 0.73 | 0.63 | 0.38 | 0.49 | 27.60 | 26.20 | 1.36 | 0.025 | 144.1 | ||||
| Horns | 0.68 | 0.61 | 0.44 | 0.50 | 24.25 | 22.53 | 5.55 | 0.044 | 156.2 | ||||
| Leaves | 0.52 | 0.53 | 0.47 | 0.47 | 18.81 | 18.88 | 3.90 | 0.016 | 59.0 | ||||
| Orchids | 0.51 | 0.39 | 0.46 | 0.55 | 19.09 | 16.73 | 4.96 | 0.051 | 199.3 | ||||
| Room | 0.87 | 0.84 | 0.40 | 0.44 | 27.77 | 25.84 | 2.77 | 0.030 | 331.8 | ||||
| Trex | 0.74 | 0.72 | 0.41 | 0.44 | 23.19 | 22.67 | 4.67 | 0.036 | 89.3 | ||||
| Mean | 0.68 | 0.63 | 0.42 | 0.47 | 23.52 | 22.48 | 3.73 | 0.031 | 143.3 | ||||
平均PSNR从baseline23.52降至22.48,差1.04dB;SSIM0.68→0.63,LPIPS0.42→0.47。论文“comparable”指省去输入相机后的质量接近,不是所有场景相等或更优。Flower与Leaves的PSNR略高,Orchids16.73对19.09、Room25.84对27.77则明显较差。
LLFF右侧焦距差平均143.3像素,其中Room331.8、Orchids199.3。没有真值时不能据此宣布哪一方一定更准确,但这些差异和局部极值问题一致。这里baseline数值也不是原始全宽NeRF的官方成绩,因为双方都用精简结构。


09 · 相机真值评估与离群案例
原 Table 2
| Method | Camera Parameters Error (vs. GT) | NVS Quality | |||||
|---|---|---|---|---|---|---|---|
| \(\Delta\)focal (pixel) | \(\Delta\)rot (deg) | \(\Delta\)tran | SSIM\(\uparrow\) | PSNR\(\uparrow\) | |||
| colmap | 14.89 | 13.65 | 0.0127 | 0.90 | 33.92 | ||
| ours | 20.55 | 4.45 | 0.0654 | 0.90 | 33.24 | ||
原 Table 3
| Scene | Focal Err. (pixel) | Rot. Err. (deg) | Tran. Err. | SSIM\(\uparrow\) | PSNR\(\uparrow\) | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| colmap | ours | colmap | ours | colmap | ours | colmap | ours | colmap | ours | |||||
| Airplane | 0.09 | 0.87 | 0.02 | 0.61 | 0.000 | 0.003 | 0.83 | 0.87 | 28.19 | 30.57 | ||||
| Balls | 0.21 | 15.44 | 0.06 | 13.43 | 0.001 | 0.285 | 0.89 | 0.81 | 34.56 | 32.12 | ||||
| Bathroom | 0.02 | 0.52 | 1.49 | 1.50 | 0.001 | 0.004 | 0.93 | 0.94 | 32.64 | 31.58 | ||||
| Bed | 0.26 | 0.39 | 2.21 | 2.21 | 0.003 | 0.004 | 0.94 | 0.94 | 33.28 | 32.41 | ||||
| Castle | 0.04 | 3.23 | 0.04 | 3.17 | 0.001 | 0.020 | 0.88 | 0.89 | 32.44 | 32.74 | ||||
| Chair | 0.01 | 6.12 | 0.03 | 3.52 | 0.000 | 0.078 | 0.84 | 0.81 | 33.42 | 32.24 | ||||
| Classroom | 0.15 | 2.29 | 0.35 | 8.14 | 0.002 | 0.032 | 0.90 | 0.86 | 27.49 | 25.14 | ||||
| Deer | 1.93 | 6.29 | 0.42 | 6.17 | 0.015 | 0.166 | 0.99 | 0.99 | 41.44 | 42.01 | ||||
| Halloween | 0.69 | 9.77 | 0.13 | 6.74 | 0.003 | 0.064 | 0.94 | 0.91 | 31.59 | 29.30 | ||||
| Jugs | 0.05 | 0.16 | 0.22 | 2.30 | 0.004 | 0.065 | 0.98 | 0.99 | 40.76 | 42.53 | ||||
| Root | 15.27 | 36.42 | 6.95 | 4.51 | 0.078 | 0.054 | 0.97 | 0.97 | 36.49 | 35.45 | ||||
| Roundtable* | 189.64 | 206.10 | 179.10 | 9.68 | 0.069 | 0.139 | 0.99 | 0.99 | 45.13 | 39.88 | ||||
| Stone | 0.04 | 0.11 | 0.04 | 0.12 | 0.000 | 0.001 | 0.79 | 0.86 | 29.95 | 31.74 | ||||
| Valley | 0.02 | 0.05 | 0.04 | 0.25 | 0.000 | 0.001 | 0.73 | 0.75 | 27.53 | 27.66 | ||||
| Mean | 14.89 | 20.55 | 13.65 | 4.45 | 0.013 | 0.065 | 0.90 | 0.90 | 33.92 | 33.24 | ||||
BLEFF t010r010总体:本方法旋转误差4.45°低于COLMAP13.65°,但焦距20.55px高于14.89px,平移0.0654高于0.0127。SSIM都0.90,PSNR33.24对33.92。没有哪个方法在所有相机项上全面更准。
平均旋转优势主要受Roundtable影响:COLMAP在该场景出现镜像解,旋转误差179.10°;10次随机试验中9次如此,1次约0.71°。按原表舍入数据排除此场景后,COLMAP平均旋转误差约0.92°、Ours约4.05°。这是本页重算的敏感性分析,不是替换原表;说明不能只看单个跨场景平均。
镜像位姿与镜像几何可能彼此自洽,所以COLMAP-NeRF在Roundtable仍有45.13dB的高PSNR。好的新视角图像不等于唯一正确的几何/相机,也是设计inverse graphics benchmark时必须分开指标的原因。

10 · 运动模式与失效边界
扰动实验在3K epochs下以平均旋转误差<20°、焦距误差<真值50%为成功标准。它是固定预算、固定阈值下的经验边界,不是数学收敛保证。图注称t020r020开始失败,正文用“超过±20%/±20°”措辞;不要把边界点宣传为所有场景必然可用。

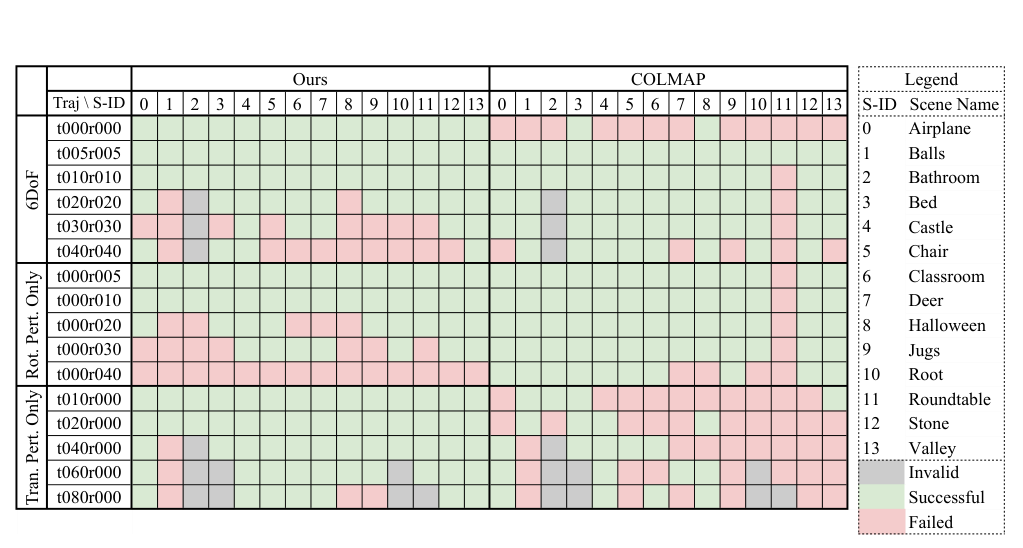
大旋转扰动下COLMAP较强,平移扰动下NeRF--较稳。但“rotation perturbation”和“主要旋转、很少平移的受控轨迹”不是同一实验。前者在前向平移轨迹上加朝向扰动,后者本身是一类退化运动。
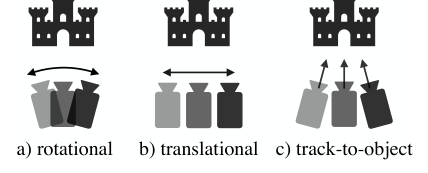

对于纯旋转/平移等某些SfM退化情形,稠密光度优化可得到合理结果;但track-to-object时,相机始终盯着对象,早期模糊渲染中对象构图几乎不变,难产生辨识相机的梯度。这个机制解释是作者假设,未以独立因果消融彻底证实。


论文明确不支持一般360°场景,Lego失败图不是待调一个简单开关就能消除的已解决问题。静态场景、共享内参与较小旋转仍是核心前提。
11 · 可选精炼与焦距参数化的完整消融
可选精炼保留已学相机,丢弃并随机重建NeRF,再一起优化;不是只继续训练原网络。也可用COLMAP相机作初始值再联合调整。
原 Table 4
| Scene | SSIM\(\uparrow\) | LPIPS\(\downarrow\) | PSNR\(\uparrow\) | ||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| colmap | ours | colmap + r | ours + r | colmap | ours | colmap + r | ours + r | colmap | ours | colmap + r | ours + r | ||||
| Fern | 0.64 | 0.61 | 0.64 | 0.63 | 0.47 | 0.50 | 0.47 | 0.48 | 22.22 | 21.67 | 22.28 | 21.93 | |||
| Flower | 0.71 | 0.71 | 0.72 | 0.72 | 0.36 | 0.37 | 0.36 | 0.35 | 25.25 | 25.34 | 25.53 | 25.58 | |||
| Fortress | 0.73 | 0.63 | 0.72 | 0.71 | 0.38 | 0.49 | 0.38 | 0.38 | 27.60 | 26.20 | 27.13 | 27.37 | |||
| Horns | 0.68 | 0.61 | 0.68 | 0.64 | 0.44 | 0.50 | 0.44 | 0.48 | 24.25 | 22.53 | 24.44 | 23.18 | |||
| Leaves | 0.52 | 0.53 | 0.53 | 0.53 | 0.47 | 0.47 | 0.47 | 0.46 | 18.81 | 18.88 | 18.94 | 18.96 | |||
| Orchids | 0.51 | 0.39 | 0.52 | 0.41 | 0.46 | 0.55 | 0.45 | 0.53 | 19.09 | 16.73 | 19.31 | 17.03 | |||
| Room | 0.87 | 0.84 | 0.87 | 0.85 | 0.40 | 0.44 | 0.39 | 0.42 | 27.77 | 25.84 | 27.96 | 26.28 | |||
| Trex | 0.74 | 0.72 | 0.74 | 0.73 | 0.41 | 0.44 | 0.41 | 0.43 | 23.19 | 22.67 | 23.13 | 22.95 | |||
| Mean | 0.68 | 0.63 | 0.68 | 0.65 | 0.42 | 0.47 | 0.42 | 0.44 | 23.52 | 22.48 | 23.59 | 22.91 | |||
Ours平均PSNR22.48→22.91,SSIM0.63→0.65,LPIPS0.47→0.44;精炼有益但带来额外训练成本,仍未达到baseline平均23.52。若只展示+r,应把第二轮预算一并说明。
原 Table 5
| Scene | PSNR\(\uparrow\) | SSIM\(\uparrow\) | LPIPS\(\downarrow\) | ||||||
|---|---|---|---|---|---|---|---|---|---|
| \(f\) | \(f_{x}f_{y}\) | \(f\) | \(f_{x}f_{y}\) | \(f\) | \(f_{x}f_{y}\) | ||||
| Fern | 21.67 | 21.79 | 0.61 | 0.62 | 0.50 | 0.50 | |||
| Flower | 25.34 | 25.24 | 0.71 | 0.71 | 0.37 | 0.37 | |||
| Fortress | 26.20 | 26.24 | 0.63 | 0.65 | 0.49 | 0.46 | |||
| Horns | 22.53 | 23.08 | 0.61 | 0.63 | 0.50 | 0.50 | |||
| Leaves | 18.88 | 18.79 | 0.53 | 0.52 | 0.47 | 0.47 | |||
| Orchids | 16.73 | 16.48 | 0.39 | 0.37 | 0.55 | 0.56 | |||
| Room | 25.84 | 25.72 | 0.84 | 0.84 | 0.44 | 0.44 | |||
| Trex | 22.67 | 22.53 | 0.72 | 0.72 | 0.44 | 0.44 | |||
| Mean | 22.48 | 22.48 | 0.63 | 0.63 | 0.47 | 0.47 | |||
原 Table 6
| Scene | PSNR\(\uparrow\) | SSIM\(\uparrow\) | LPIPS\(\downarrow\) | ||||||
|---|---|---|---|---|---|---|---|---|---|
| \(\tilde{s}^{2}\) | \(s\) | \(\tilde{s}^{2}\) | \(s\) | \(\tilde{s}^{2}\) | \(s\) | ||||
| Fern | 21.67 | 21.48 | 0.61 | 0.60 | 0.50 | 0.53 | |||
| Flower | 25.34 | 25.44 | 0.71 | 0.71 | 0.37 | 0.37 | |||
| Fortress | 26.20 | 24.92 | 0.63 | 0.58 | 0.49 | 0.58 | |||
| Horns | 22.53 | 22.53 | 0.61 | 0.61 | 0.50 | 0.50 | |||
| Leaves | 18.88 | 18.85 | 0.53 | 0.52 | 0.47 | 0.47 | |||
| Orchids | 16.73 | 16.67 | 0.39 | 0.39 | 0.55 | 0.55 | |||
| Room | 25.84 | 25.74 | 0.84 | 0.83 | 0.44 | 0.44 | |||
| Trex | 22.67 | 22.45 | 0.72 | 0.71 | 0.44 | 0.44 | |||
| Mean | 22.48 | 22.26 | 0.63 | 0.62 | 0.47 | 0.49 | |||
单f与分别fx/fy的总体均值完全相同(22.48/0.63/0.47),支持简单参数化;这不证明每个场景或非方形像素相机都不需要fx/fy。平方尺度相对线性尺度平均PSNR提升0.22dB,Flower却略低25.34对25.44,因此不是每项都单调改善。
12 · 附录数据记录与许可表
原 Table 7
| YouTube video ID | Original fps | Original res. | Training fps | Training res. |
|---|---|---|---|---|
| MVVJodQ50HQ | 30 | 1920x1080 | 5 | 1920x1080 |
| OT04jHhqYyw | 30 | 1920x1080 | 5 | 1920x1080 |
原 Table 8
| Scene | Licence | Author | Link |
|---|---|---|---|
| Airplane | CC-BY-3.0 | fabien | https://blendswap.com/blend/15016 |
| Balls-basketball | CC-BY-3.0 | CGMasters | https://blendswap.com/blend/14758 |
| Balls-volleyball | CC-BY-3.0 | Shri | https://blendswap.com/blend/16958 |
| Bathroom | CC-BY-SA-3.0 | ORBANGeoffrey | https://blendswap.com/blend/20604 |
| Bed | CC-BY-SA-3.0 | Warcos | https://blendswap.com/blend/20975 |
| Castle | CC-BY-0 | BySky | https://blendswap.com/blend/27390 |
| Chair | CC-BY-0 | akashdlfps | https://blendswap.com/blend/25057 |
| Classroom | CC-BY-3.0 | SwastikDas | https://blendswap.com/blend/21410 |
| Deer | CC-BY-0 | Spine69 | https://blendswap.com/blend/26863 |
| Halloween | CC-BY-0 | Yash Deokar | https://blendswap.com/blend/26793 |
| Jugs | CC-BY-0 | BigBadCat | https://blendswap.com/blend/23234 |
| Root | CC-BY-0 | AceTop | https://blendswap.com/blend/24472 |
| Roundtable | CC-BY-0 | gandre82 | https://blendswap.com/blend/26159 |
| Stone | CC-BY-0 | rajatg8008 | https://blendswap.com/blend/22490 |
| Valley | CC-BY-0 | ShadowCrystol | https://blendswap.com/blend/27325 |
Table7保留两段视频与原/训练帧率、分辨率;Table8保留BLEFF源资产的完整记录。原表部分项写“CC-BY-0”,这里保留其原始表述;实际使用资产时应查看原来源的明确授权,不能把全部BLEFF素材笼统称作同一种许可。
Broader Impact强调按场景优化、静态对象限制与合法采集。静态重建也可能包含私人室内布局,不能因为方法不处理动态人像就认为完全没有隐私风险;这是本次阅读补充,不是对作者作动机推断。
13 · Reviewer与用户研究方向的联系
优势:实现概念简单,在线射线将相机梯度自然接入NeRF;用带真值BLEFF同时评价位姿与图像;主动公开局部极值、镜像歧义和运动失效边界。
不足:要求前向共享内参,不能一般360°;依赖初始化吸引域;平均指标受单场景离群值影响;测试姿态还做光度优化;耗时以小时计,未讨论大规模/动态场景;部分当前代码默认与论文推荐不同。
Research Extension:在PMG/inverse graphics中,相机、光照、材料同样可能相互补偿。设计evaluator时分别报告成像匹配、物理参数、跨视角/跨光照泛化,不用单张图像的高分证明正确解释。对于图生成agent,可采用“先稳住可辨识变量再扩展自由度”的受控实验,但这不是本文已验证的材质图优化方案。
另一个可检验方向是用候选视角或约束context改善初始化,而非无条件增加优化步数。需要比较同预算下特征初始化、全部identity、部分先验和多初值搜索,报告失败比例而不只报告收敛成功样例。
14 · 来源、版本与未执行事项
已读固定v4的全部17页、Appendix A–C、全部Table1–8与Figures1–15。原笔记完整保留,新内容追加为合并候选;未改用户vault、People或共享索引。浏览器验收按用户最新指令延期,没有把静态检查说成实际渲染通过。
官方代码为本次只读获取的当前版本,不保证等同论文每个实验的提交。没有下载大型数据集或checkpoint,也没有运行训练。原图表署名Wang et al.;公式解释、离群值重算和研究延伸为本次精读。