不是表面生成
输出是抬升到三维的笔画几何及其结构关系,不是完整封闭网格、参数化 CAD 实体或材质。
Symmetry-driven 3D Reconstruction from Concept Sketches
候选几何、相容分组、整数优化与真实复现边界
Felix Hähnlein · Yulia Gryaditskaya · Alla Sheffer · Adrien Bousseau
先枚举可能的对称对应与三维笔画,再用离散优化挑出一个同时对称、相互连接、覆盖充分的解释。
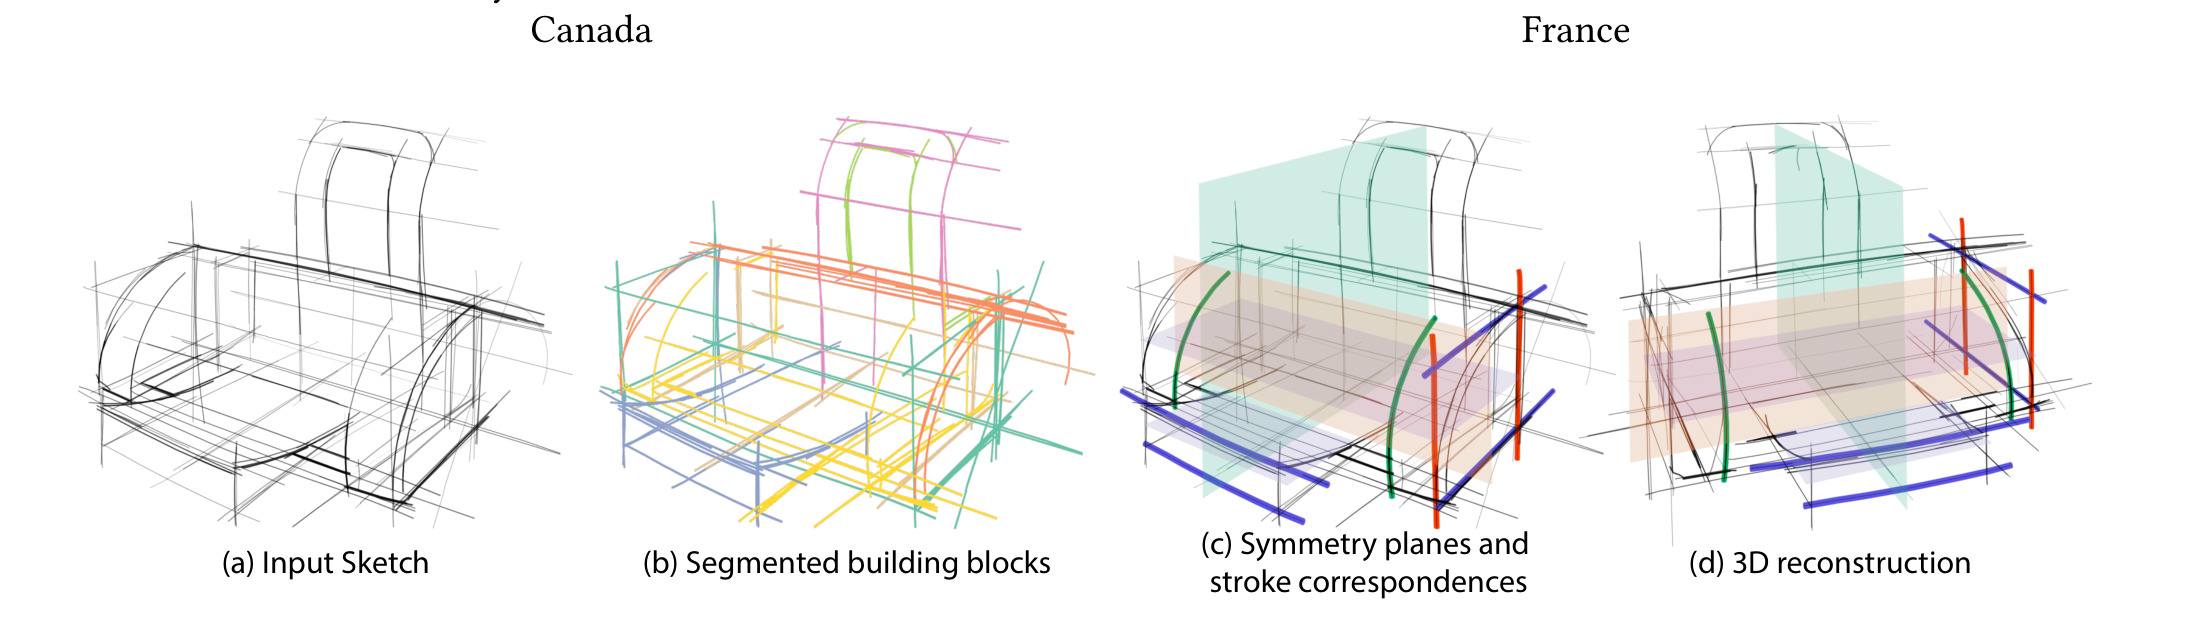
输出是抬升到三维的笔画几何及其结构关系,不是完整封闭网格、参数化 CAD 实体或材质。
方法由透视相机标定、几何候选、连续局部优化、二元选择与块序列搜索组成,没有本文模型训练。
需要轴向线、透视信息、绘制顺序与至少一个全局反射对称面。82 张结果来自标定成功子集,另有 21 张标定失败。
Felix Hähnlein、Yulia Gryaditskaya、Alla Sheffer、Adrien Bousseau,Symmetry-driven 3D Reconstruction from Concept Sketches,SIGGRAPH 2022 Conference Proceedings,8 页,DOI 10.1145/3528233.3530723。第一作者机构为 Inria, Université Côte d’Azur;其他作者分别来自 University of Surrey、University of British Columbia 和 Inria。固定主文没有明确标注通讯作者,沿用 Adrien Bousseau 为未核实候选,不能用末位作者身份冒充已验证通讯身份。
本页以用户提供的 8 页 PDF 为基准,另完整读取官方独立 11 页补充:候选几何、完整整数约束、耗时表与结果画廊。补充中的占位 DOI nnnnnnn.nnnnnnn 不作为元数据。官方 pySBM 源码固定到 e3fa63430634d3df8cb36737aebe2a6c5cd2642b,是 2025 年公开状态,必须与 2022 年论文实现区分。
阅读结论:对称性不仅是最终形状的正则项,更是一种预先产生有限深度假设的机制;整数优化不再直接搜索所有连续深度,而是在这些假设之间协调选择。真正的难点是候选召回、相容关系与搜索范围,而非单独写出镜像变换。
来源:主文第 1–2 页;Inria 论文记录;官方补充 PDF。
输入为数位板记录的向量笔画序列,每条笔画由折线和时间戳构成。顺序不是可有可无的附带数据:它用于分割局部对称部件。先用 Gryaditskaya 等 2020 年的方法检测消失点,建立透视相机与主要轴方向。本文不从任意 JPEG 自动完成可靠矢量化,也不保证对无法标定的输入适用。
| 对象 | 已知或未知 | 在系统中的角色 |
|---|---|---|
| 二维笔画及绘制顺序 | 输入已知 | 轮廓、隐藏边、构造线均可提供证据,不要求只保留可见外轮廓 |
| 相机与三个消失点 | 预处理估计 | 把二维点变成空间射线,并给对称面规定轴向 |
| 对称面位置 | 未知 | 每个块最多一个 x/y/z 方向反射面;不同块可使用不同位置 |
| 笔画对称对应 | 未知离散选择 | 一个笔画可与多条笔画形成相容对应,也可能对应自身 |
| 三维交点与遮挡 | 未知离散选择 | 二维交叉不一定是三维相交,尤其存在隐藏线时 |
| 三维笔画深度 | 候选生成阶段计算 | 在二元求解阶段,以预计算候选组的选择来间接确定 |
三个重要限制:对称面法向与推断的主轴对齐;整体至少存在一个全局反射对称面;人通常连续绘制一个局部对称部件。局部对称面可以不同位置,不能据此声称支持任意方向的局部坐标系、旋转对称或一般不对称对象。
作者随机分析 ABC 数据集中 500 个模型,发现 4% 含有完全没有轴对齐对称面的部件。这支持对人为设计物体采用对称先验的动机,但不是对任意草图分布的统计保证,也不等于“96% 的所有物体都全局三轴对称”。
本文保持笔画在绘图平面中的位置,主要恢复深度;没有对输入线稿进行统一三维精确化,使其同时满足所有对称关系。因此不精确手绘造成的微小不一致仍可能存在。
来源:主文 §1、§3、§4、§9。
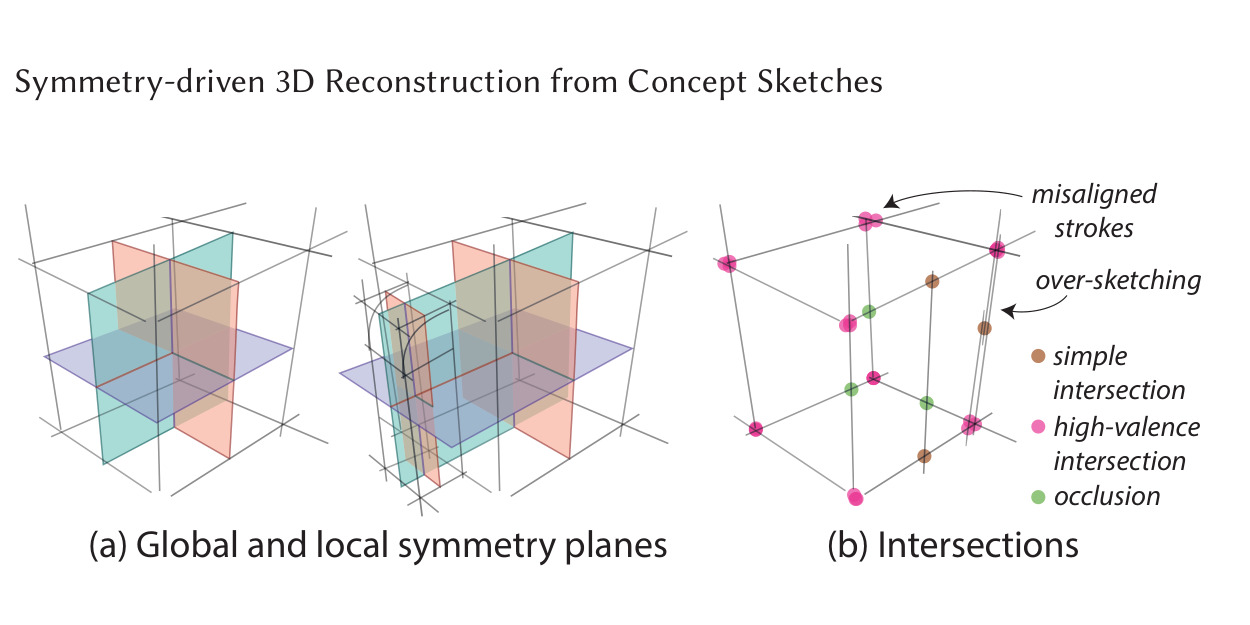
对称性:设计者常用长方体、圆柱等原语组织形状。原语自身有互相正交的对称面,周围的 scaffold 也有对称性,因此看似杂乱的构造线增加了几何证据。
锚定 Anchoring:设计者借助已有交点画新线,产生高价交点;稳定笔画往往至少通过两个不同位置的支撑交点。这里“价高”不只指很多线挤在一起,还需要不同方向的线构成有效空间约束。
覆盖 Coverage:设计者一般不会把笔画无意义地伸出预期范围,所以沿笔画最远的两个可靠交点应覆盖其大部分长度。仅在中央碰到一两个点而两端悬空,通常是较弱解释。
不准确与歧义:重描、断续线、不精确透视和未对齐交点都普遍存在。隐藏线让“二维相交即三维相交”不成立。方法把这些关系作为候选与可选择变量,而不是预处理时一次性强制锁定。
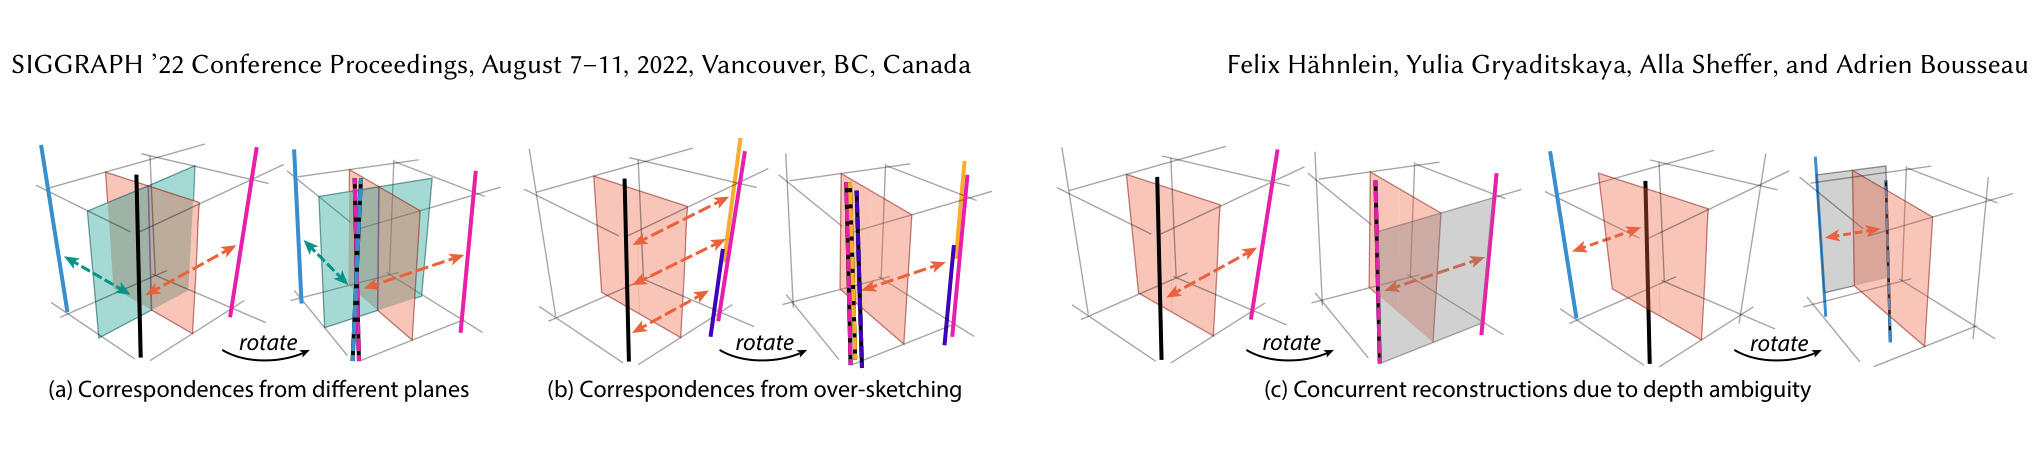
Figure 3 区分两种很容易混淆的多对应:不同对称面或重复描线可产生相容的多个对应;错误匹配则把同一笔画放在前方或很远的后方,产生互斥的深度解释。因此不能机械要求每笔只有一个对应,也不能把所有候选全部保留。
来源:主文 §3、§5,Figures 2–3。
候选对应 C ← 几何匹配(笔画, 相机)
块序列 B ← 有序笔画上的对称密度分段
已重建集合 R ← 空
对每个块 b:
    P ← 候选对称面三元组
    best ← 空
    对每个三元组 Π:
        S ← 基于 Π 抬升并分组(C)
        解、分数 ← 整数优化(S, 固定背景 R)
        若优于当前 best:更新 best
    把 best 加入 R
返回 R;再执行低置信修正与非对称补全
这段是 Algorithm 1 的中文重述,完整系统的全局/局部两遍与补全在正文 §6–7 另行说明。局部整数问题的最优解不等于整张草图的全局最优解:候选几何有限、面位置预筛选、块按顺序冻结,后续补全还是贪心步骤。
来源:主文 Algorithm 1、§4–7。源码当前流程差异见实现审计。
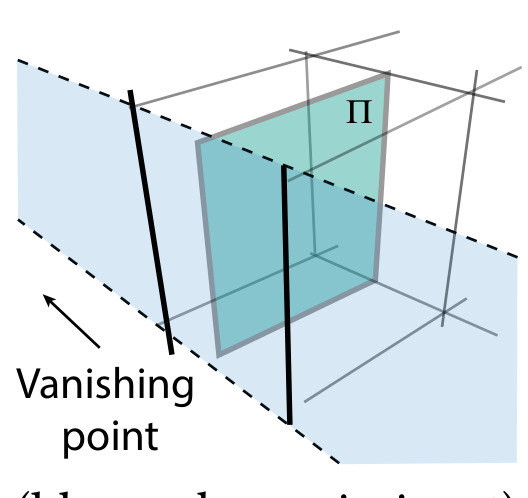
对称平面 \(\Pi\) 的法向对应一个消失点。透视图中,镜像笔画的端点与该消失点形成的三角扇区应有显著重叠。补充采用 70% 重叠容差,再按笔画类型施加筛选。候选检测太松会使整数求解器被错误组合淹没,太紧则把真实解排除在搜索空间外。
| 笔画类型 | 补充中的筛选规则 | 抬升方式 |
|---|---|---|
| 直线 | 两线朝同一个消失点收敛,或都不归入主要消失点 | 两条二维线各与相机形成平面,反射其中一个平面,再求交线 |
| 一般曲线 | 沿相应消失方向作二维平移、缩放、反射后匹配;Chamfer 距离小于较长笔画长度的 5% | 三次 Bézier,优化控制点深度与部分对应区间,再拼合相容片段 |
| 椭圆 | 假定是三维圆的投影;短轴方向差不超过 15°,常对应同一圆柱的截面 | 投到互为反射的平面,优化对称性与圆度 |
| 自身对应 | 每条笔画也与自身建立候选 | 支持位于对称面内或本身关于该面镜像对称的笔画 |
\(\Pi_p,\Pi_q\) 分别由相机中心和二维笔画所在直线张成;交线 \(L_{pq}\) 提供第一条笔画的空间支撑,镜像线给另一条。再沿相机射线将二维笔画投到这些三维直线上,得到 \(S_{pq}\) 和 \(S_{qp}\)。这相当于用镜像创造第二个几何视点,前提是相机和对称面已给定。该式为补充 §1.2 的显式重写,不是另加一个学习模块。
直线仅有部分重合也可确定其支撑线;曲线则需要知道哪些段对应,不能只用两个端点替代整条曲线。
来源:补充 §1.1–1.2,第 1 页;无编号几何插图。
一条粗描曲线可能由多个断续笔画表达;对称侧的分段方式又不同,所以需要允许部分对应。设两个三次 Bézier 重建为 \(S_{pq},S_{qp}\),对应区间分别为 \([a_{pq},b_{pq}]\)、\([a_{qp},b_{qp}]\)。优化变量是控制点沿相机射线的深度和四个区间端点。
撇号表示关于对称面反射;在两个区间上均匀采样后比较距离。指数把非负误差映射到有界尺度。区间项防止解只匹配极短局部;其 min 意味着某一侧覆盖很长就能降低这项惩罚,并不等价于同时最大化两侧覆盖。补充声明用 SciPy 的 SLSQP 求解,这一局部非线性阶段本身不保证全局最优。
候选合并允许两种情况:区间不重叠,或区间重叠且三维几何相近,后者以小于局部曲线长度 10% 的 Hausdorff 距离判断。对每种相容组合均匀采样,再重新拟合 Bézier 控制点深度;加入 minimal foreshortening 正则,使无对应区域平滑外推,最后合并几何上接近的整体解释。
实现差异:当前源码保留 0.85/0.15 权重,但区间项用三维整曲线长度减部分长度,不是直接用归一化参数区间的 \(1-(b-a)\);对称误差用采样点平均欧氏距离。源码尝试两侧半空间及第二条曲线参数方向翻转的多个 SLSQP 初始化,控制点深度范围为 0–10,区间范围为 0–1,区间长度至少 0.01。这些属于固定公开实现,不应补写成论文未说明的通用设置。
来源:补充 Eq.1–3;固定源码 reconstruct_symmetric_curves_bezier_partial。
补充假定二维椭圆代表三维圆:将两条椭圆投到一对镜像平面上,调节平面的位置与方向,使重建互相对称且接近圆。
必须区别原印刷公式与数学含义。补充两处把离心率印成下式左侧的加号;标准椭圆离心率及当前 get_ellipse_eccentricity 使用右侧减号:
若 \(a=b\),左式为 \(\sqrt{2}\),右式为 0。最小化左式会偏向更扁长的椭圆,与正文“促进圆形”的解释冲突。因此这里保留原式并提示疑似笔误,不把加号公式悄悄当成正确几何定义。
圆闭合而没有唯一首尾,故整数目标对椭圆使用圆度惩罚替代普通笔画 coverage:
这里 \(g_p^k\) 是第 \(k\) 个候选组选中变量。当前代码还存在另一个独立的静态疑点:plane sweep 传入 \(\exp(-e)\),求解目标却减去这一权重;其他条件相同时,这个符号组合偏向较大离心率,与其注释意图相反。它不等同于“整套算法一定生成错误椭圆”,也不能倒推 2022 年实验使用了同一版本。
为避免原文大小写、粗体和几何实体混淆,本页将候选组选择统一写作 \(g_p^k\),对应原文粗体 \(\mathbf{S}_p^k\);几何组仍为 \(S_p^k\)。
| 变量/集合 | 含义 | 取值 |
|---|---|---|
| \(c_{pq}\) | 候选笔画对称对应是否被选中;多个轴/候选的下标在实现中扩展 | 0/1 |
| \(g_p^k\) | 笔画 p 的第 k 个相容三维候选组是否被选中 | 0/1 |
| \(u_p\) | 笔画 p 是否完成重建,对应原文粗体 s | 0/1 |
| \(x_p,y_p,z_p\) | 笔画是否至少在相应轴上存在选中的对称对应 | 0/1 |
| \(j_{pq}\) | 二维交点是否被解释为三维交点,对应原文粗体 i | 0/1 |
| \(a_{pq}^{F},a_{pq}^{L}\) | 选择覆盖区间的首/末交点 | 0/1 |
| \(v_{pq},v_{pq}^{F},v_{pq}^{L}\) | 高价交点及其首/末支撑选择 | 0/1 |
| \(w_p,f_p\) | 弱锚定与充分锚定 | 0/1 |
| \(\mathcal{C}_p^k,\mathcal{C}_{pq}\) | 某组包含的对应,或同一笔画对的候选集合 | 预计算集合 |
同一笔画从不同对应得到的三维结果,若最大距离小于该笔画最长候选重建长度的 10%,视为相容;每组以其组成重建的平均几何作为代表。每笔最多选择一组,但一组可由多个对应共同支持:
第一条避免同一笔画同时处于互斥深度;中间两条表达候选组与对应的逻辑 OR;最后把组选择和笔画选择关联。补充 Eq.11–12 把第二个方向又印成上界,不能实现文字所说“选任何对应就必须选组”,主文 §5.1 明确给出的反向不等式更完整。本页按主文语义解释,并单列印刷差异。
同一笔画对的候选还满足 \(\sum_{c\in\mathcal{C}_{pq}}c\le1\)(补充 Eq.14)。第一遍全局对称轴 \(a\) 固定时,需 \(u_p\le\sum_q c_{pq}^{a}\)(Eq.15),即重建的笔画必须在该轴有对称支持。
来源:主文 §5.1;补充 Eq.11–15。正文与补充的变量关系并非可不加核对地机械复制。
每个笔画最多因三个不同方向各获一次奖励,避免把同一轴上的重描线数量直接当作更强三维证据。对应轴变量必须有实际选中对应支持,补充 Eq.7–9 可统一写成:
\(M\) 是足够大的常数;变量为 1 时要求至少一个对应,为 0 时放宽。目标会奖励支持充分的方向变量,但这不是证明真实设计具有该对称性。
曲线的局部对应可能很短,单纯数对应会奖励微小重叠;这项让有较多对应区间支撑的曲线更有优势。直线支撑几何可由单个局部对应决定,所以论文不把同样需求施加于直线。
组内不是所有对应都会被选择;选中的子集应能代表这个组的平均几何。dist 是最大几何偏差,作为正量需要负权重进入最大化目标。若把主文 Eq.7 的各项加号直接抄来而漏掉权重,就会错误地奖励更大的偏差。
来源:主文 §5.2;补充 §2.1。该评分由设计习惯构造,并不是从标注数据学习出的概率。
对每个二维交点,预先计算它沿两条笔画各候选组的深度。设 \(d_{p,k}(i_{pq})\) 为常数,选中笔画上的深度可以写成候选深度的线性组合:
若选中交点 \(j_{pq}=1\),两深度差必须处于正负容差内;若不选中,则可以只是遮挡交叉。容差设为两笔画所有候选组长度中位数的 10%。深度接近允许选择,不强制选择;是否有利仍由连接目标决定。
朴素方法为每对候选组增加乘积变量,会随组数平方增长。这里利用“每笔最多一个组”的性质,以单个笔画间交点变量和 symmetric range constraints 避免这一展开。它减少变量与非线性约束,但会依赖 big-M 的数值尺度和相机坐标规范。
交点还必须依赖两笔画被重建,语义上应满足 \(j_{pq}\le u_p\)、\(j_{pq}\le u_q\)。补充 Eq.23–24 写成单个组符号且索引不清,不能误解为必须小于所有候选组变量,否则会禁止正常选择。补充 Eq.25 另写 \(u_p\le\sum_q j_{pq}\),即选中的笔画至少有一个交点;此约束与允许独立对称构件的关系,应结合实际求解分支检查,不能把所有正文示例简单解释为一个强连通图。
来源:补充 §2.2.1、Eq.18–25;主文 §5.3。
\(I_p\) 为选中的交点集合,\(t_p(i)\) 为交点沿笔画的弧长参数。引入“首”和“末”的二元选择后可线性化:
首末必须来自真实三维交点,且有交点时需要选首末。最大化末参数减首参数,自然驱动选择跨度最大的组合。主文另说同一交点不能同时作首末,但补充所列 Eq.28–33 并未显式写出这一限制;当前检查的 solver 代码也未在该段加入排斥式。仅有一个交点时,允许两者相同会得到零覆盖。此处展示已列出的约束,不替作者补入一个会改变可行域的新条件。
每条笔画带 x/y/z 主轴方向标签或“其他方向”标签。一个交点邻域需有至少三个不同方向类别,典型为三个主轴,或两个主轴加第三个任意方向。设 \(h_{pq}^{a}\) 表示方向类别激活:
只允许由实际选中的交点激活方向类别;当 \(v_{pq}=1\) 时必须有三个类别。选择两个支撑交点时,还要求它们至少跨越半条笔画:
以上是补充实际列出的式子;Eq.41 只列末端变量的从属约束,完整实现还需检查首端变量的绑定,不能将排版清单误当成完备程序规范。\(w_p\) 表示至少一个有效支撑,\(f_p\) 表示两个相距足够远的支撑。目标惩罚:
已重建而无支撑罚 2,弱支撑罚 1,充分支撑罚 0;没选中的笔画不应被罚。这里的变量乘积是原目标唯一明确保留的二次部分,因此论文更精确地属于二元二次目标加线性约束,而不是纯线性整数目标。
来源:主文 §5.3;补充 §2.2.2–2.2.4。
主文 Eq.7 与补充 Eq.44 把各项写成求和,再在文字中列出固定权重。为了避免符号误解,下面显式写出加权版本;普通 coverage 和椭圆圆度作用于不同类型的笔画:
| 项 | 论文权重 | 奖励/惩罚对象 | 误用风险 |
|---|---|---|---|
| Symmetry | 2 | 同一笔画在不同轴上获得对称支持 | 不能直接用重复描线的数量代替轴数 |
| Support | 10 | 曲线对应的有效重叠 | 只计匹配个数会偏向微小区间 |
| Proximity | −100 | 所选对应偏离候选组代表几何的距离 | 负号丢失会奖励不一致 |
| Anchoring | 5 | 对弱锚定的负罚项加权 | 需要空间分离的高价支撑,不能只数局部重叠线 |
| Coverage | 4 | 首末交点覆盖跨度 | 闭合椭圆没有自然首尾 |
| Ellipses | 1 | 椭圆偏离圆的负罚项 | 补充离心率印刷符号及公开实现方向需核对 |
Gurobi 负责在固定候选集和固定面位置下最大化评分,权重手工设定,并不是从训练集回归得到。不同项的尺度和笔画归一化会影响相对作用,尤其 proximity 权重绝对值很大。论文没有给出权重敏感性曲线或完整消融,不能推断这些值对所有草图都稳健。
求解精确性的范围:即使单次整数程序达到最优,也只是在该块、该候选面三元组和该预计算几何集合上最优;它没有纠正候选生成时遗漏的真实配对,也不自动回溯先前冻结块。
来源:主文 §5.4、补充 §2.3;当前实现另外存在切向交点奖励与硬约束,见后文。
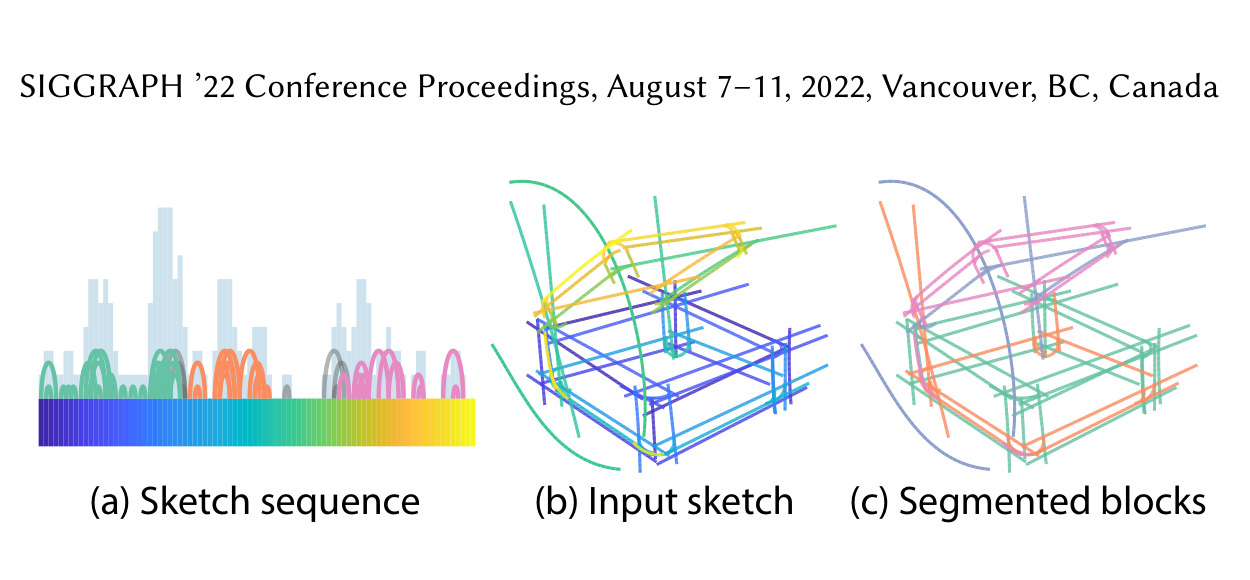
若对象有多个局部对称中心,把所有笔画放进一个统一三平面模型会过度约束;一次对整图求离散最优也太昂贵。作者依据“设计者往往一个部件接一个部件画”的观察,将序列切成较小的 building blocks。
对于笔画 \(s_p,s_q\) 的候选对应,只要 \(p\lt i\lt q\),就视为跨过笔画 \(s_i\)。仅统计最多跨过 5 笔的邻近对应,得到沿绘制序列的密度直方图。在局部低谷处分段;少于 10 笔的小块与邻居合并,大于 30 笔的大块二分。Figure 4 中底部长方体、圆角与斜向长方体成为不同块。
每个块仍允许 x/y/z 三个方向的反射面,但不同块可有不同位置。重建依序进行,以已完成块的几何固定后续笔画的对应和交点;评分同时考虑已处理块和当前块,但优化只改变当前块。候选面搜索保留先前使用过的面,使不同块可以共享几何结构。
代价:绘制顺序不符合部件结构、设计者来回修改多个区域,或前一块已有错误时,启发式分段与冻结会将错误传下去。它是可扩展性与全局可纠正性之间的权衡,不是依据真实对象语义自动分割出来的 ground truth parts。
当前代码差异:公开版批划分使用最短的三个不同跨度层级、Savitzky–Golay 平滑和峰谷分析,并不逐字等于论文“所有跨度最多 5”的规则;入口设置 min_dist=10。因此直接运行当前默认脚本未必产生论文中的完全相同分块。
来源:主文 §6.1–6.2;固定批分解实现。
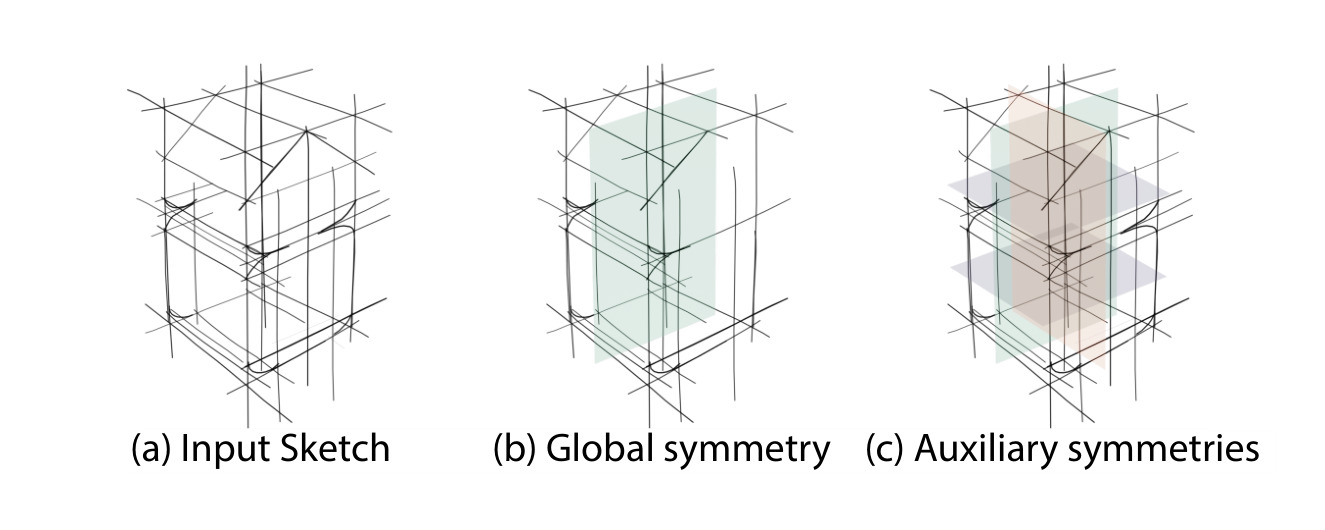
第一遍分别把一个轴正交面放在原点,要求所有选中笔画都关于它有对称对应;论文尝试三根主轴,保留最高分结果。这个结果可以不完整,但提供一个全局对称骨架。第二遍固定骨架,放开剩余笔画关于任意局部面形成对应。Figure 5 展示这种全局结构先行的作用。
只有一个对称面时可用原点位置固定整体尺度;多个面时相对位置未知。论文固定第一个面,分别在原点生成另外两个方向的对应重建,然后利用二维交点推断:应将相关对称面移动到哪里,两组三维笔画才会真正相交。
沿法向移动反射面,等价于对该面对应的三维重建施加适当平移与缩放,因此可以生成有限的候选面位置,而不是直接在连续三维空间穷举。
论文为每个三元组计算所有候选笔画的 coverage,称它为评分上界,据此只对最高的 64 个位置运行整数求解。每次把已获得的最好分数传给 branch-and-bound,以剪掉不可能更优的分支。需要注意,文中没有单独证明仅 coverage 对包含全部加权项的目标构成严格数学上界;将其理解为作者采用的预筛选评分更稳妥。
当前公开代码采用 40 个直方图 bins,从缩放因子的主要模式提名位置,过滤中位数 0.5–1.5 倍之外的候选,再做笛卡尔积枚举。初次没有固定背景时第一轴固定为 1.0,其余方向各取 4 个峰;之后每轴通常取 3 个峰并可能插入前一块位置。这与“按 coverage 排序取前 64”不是同一程序。论文描述与公开版要分别记录,不应看到组合数可能到 64 就声称复现了相同筛选。
块级处理可能漏掉正确对应、选到次优局部对应,或遇到真正没有镜像伙伴的笔画。作者在主流程之后分别处理这些情况。
这一步说明方法并非要求每笔都完全对称,也说明“最终结果只由一次整数求解直接输出”不准确。它仍依赖先前几何足够正确;如果第一遍把错误反射面固定为骨架,后续补全可能沿错误结构扩展。
公开代码的 quickstart.py 到两遍对称优化后即显示和导出;step_by_step.py 则额外调用后对称化与缺失笔画恢复。因此复现者必须核实使用哪个入口,不能只运行 quickstart 就声称完整执行了主文 §7。页面不提供会自动安装依赖或运行未知环境的命令,本轮也没有运行这些入口。
来源:主文 §7;quickstart、分步示例。
| 项目 | 论文/补充明确说明 | 需注意的边界 |
|---|---|---|
| 训练 | 无神经模型训练 | 没有 backbone、batch、epoch、GPU 训练时间或训练提示词 |
| 相机 | 基于轴向消失点的透视标定 | 21 张输入因轴向线不足而失败,属于端到端流程限制 |
| 候选二维扇区 | 70% 重叠容差 | 松紧改变候选规模和真解召回 |
| 曲线二维匹配 | Chamfer 小于较长线长度 5% | 不是三维重建误差阈值 |
| 椭圆短轴 | 方向容差 15° | 依赖三维圆投影假设 |
| 候选相容 | 最大距离小于最长候选长度 10%;曲线局部拼合用 Hausdorff 10% | 相似比例但作用对象不同 |
| 交点容差 | 相关候选长度中位数的 10% | 需要与坐标尺度一致 |
| 高价锚定 | 至少三方向类别;两个锚点跨度至少 0.5 | 不能把重描产生的近邻交点当作两个独立锚 |
| 块大小 | 局部对应最多跨 5 笔;小于 10 合并,大于 30 二分 | 当前公开代码启发式不同 |
| 平面搜索 | 正文候选预筛选保留 64 组 | 有限候选加顺序处理,无整图全局最优保证 |
| 连续求解 | SciPy SLSQP;曲线权重 0.85 | 初始化和局部极值影响候选质量 |
| 离散求解 | 论文 Gurobi;六项固定权重 | 未给完整硬件、容差、时间上限和每例 MIP gap |
| 后处理 | 单一对应且 coverage 小于 0.5 的低置信笔画重检 | 当前不同示例入口包含的阶段不同 |
运行当前公开包还需独立依赖 pyLowStroke、相应数值与几何库,以及显示/导出依赖。README 说测试过 Python 3.8;requirements 固定 NumPy 1.23.5、SciPy 1.10.1、OR-Tools 9.5.2237、Open3D 0.16.0、Polyscope 1.3.1 等。默认 OR-Tools 使用 SAT_INTEGER_PROGRAMMING 后端;Gurobi 是可选分支。它们是现有发布环境信息,不是 2022 论文实验证据。
没有学得参数并不意味着没有“超参数”:候选过滤、块分解、误差容差、权重、big-M 和离散搜索限制都影响结果。复现实验应固定它们并报告失败输入,而不只复现成功截图。
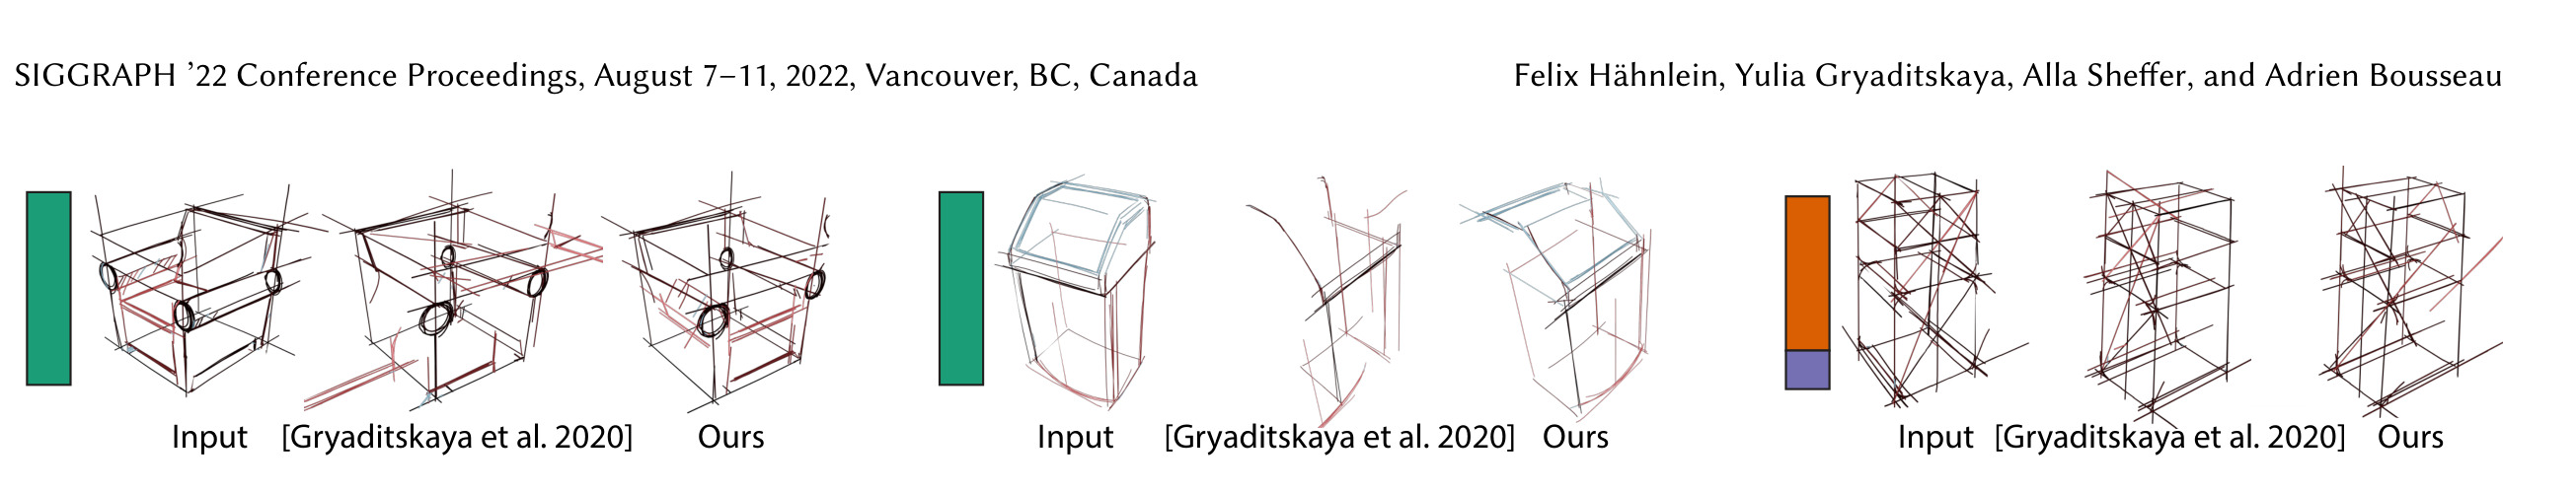
主要对照为 Gryaditskaya 等 2020 年的 Lifting Freehand Concept Sketches into 3D,它侧重以二维交点选择三维连接并顺序抬升。本文增加显式对称候选与联合选择,通常减少悬空笔画、非对称扭曲,也能恢复原先因缺少局部连接而困难的笔画。
数据筛选:论文报告 82 张 OpenSketch first-impression 概念草图的成功标定与重建展示,另有 21 张无法标定。以文中这两部分合计 103 张计算,标定可用率约为 79.6%,但这不是整个 OpenSketch 数据集的覆盖率,更不是几何重建正确率。
主观比较:共 10 名参与者,分两组,每组评 26 张不同草图,共 52 张,每张 5 个回答。呈现输入、两种颜色突出差异的重建视频,以轻微视点变换循环播放,并随机排列两种结果。四个选项是:第一种更可信、第二种更可信、两者都可信、两者都不可信。
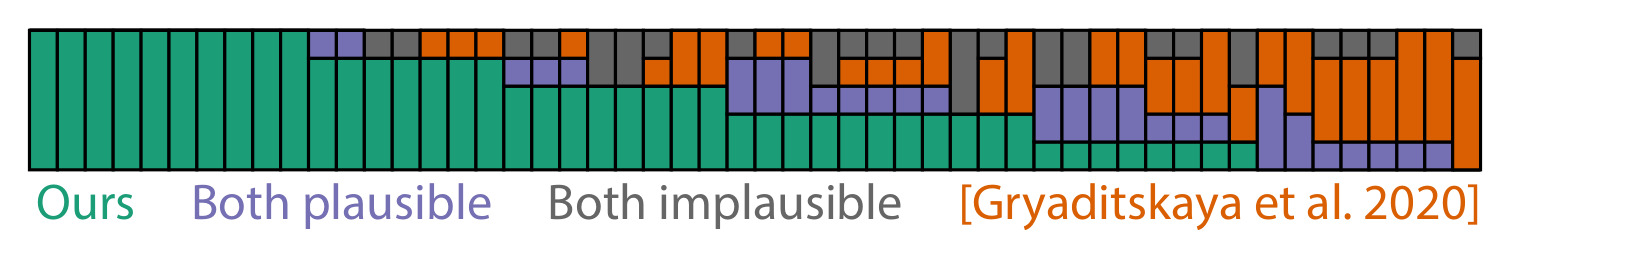
| 评价选项 | 论文报告比例 | 解释 |
|---|---|---|
| 本文更 plausible | 51% | 被判断更符合可接受三维解释 |
| Gryaditskaya et al. 2020 更 plausible | 23% | 存在本文不如基线的情况 |
| 两者都 plausible | 14% | 不构成对本文的直接胜出 |
| 两者都 implausible | 12% | 两种方法共同失败的主观判断 |
51/23≈2.22,解释摘要中约 2:1 的偏好比例;若只看非平局的明确偏好,本文份额约 68.9%,这是根据报告比例计算的辅助统计,并非原文另一个实验。合计 26% 属于两种平局选项,不应删除后宣称“总体成功率近七成”。报告比例有取整,本页不推造精确整数票数。
作者报告 paired-samples t-test 的 p 值为 \(1.0\times10^{-7}\)。但论文未充分交代四类回答如何编码、统计配对单位、重复测量处理和区间估计;它支持在该研究设置下存在偏好差异,不证明几何 ground truth 精度、尺寸正确性、可制造性或所有场景上的泛化。
Figure 6 也保留失败例:房屋中两条对角线被误解释为对称,局部错误在其他大部分正确的重建中仍十分明显。作者没有提供系统性数值消融、与所有学习方法的统一比较或多种权重的敏感性结果;源码中有 ablation 开关,不能把它们当成论文已完成的实验。
来源:主文 §8、Figure 6 及无编号评价图。视频网页仅核对链接/结构,播放与浏览器验证按用户要求延后。
所有时间单位为分钟,保留全部 5 行、7 列。主文没有编号结果表;这张补充耗时表是论文唯一编号表格。
| 笔画数 Strokes | Pre-processing | Candidate generation | Global reconstruction | Local reconstruction | Completion | Total time |
|---|---|---|---|---|---|---|
| 61 | 1.8 | 0.4 | 3.7 | 0.8 | 0.2 | 5.0 |
| 116 | 3.5 | 1.9 | 3.3 | 1.2 | 1.4 | 9.7 |
| 165 | 2.5 | 0.7 | 1.5 | 1.1 | 0.4 | 5.5 |
| 215 | 3.7 | 2.4 | 3.5 | 2.2 | 0.5 | 10.6 |
| 393 | 6.6 | 3.1 | 5.3 | 1.5 | 1.1 | 14.9 |
来源:补充第 5 页 Table 1,原表。
原表存在不可忽略的算术不一致:各阶段相加分别为 6.9、11.3、6.2、12.3、17.6 分钟,均不等于 Total time 列,差异超出一位小数舍入范围。补充没有解释是否部分阶段重叠、排除某些步骤或来自不同计时口径。本页原样保留数值,不擅自改总数,也不基于它计算阶段耗时占比。
作者概述预处理(标定、交点)、对称候选生成、全局/局部主算法都是主要成本。笔画更多不必然更慢:116 笔的报告总时间高于 165 笔,因为候选歧义、结构与求解难度也重要。整体是分钟级离线重建,不能描述为实时绘制反馈;实际机器、并行设置与求解停止条件未完整公布。
若未来复现,应分别记录 wall-clock 与 CPU 时间、候选数、变量/约束数、MIP gap、预处理失败率,并用同一计时边界验证总数。当前公开 solver 与搜索流程已变化,更不能把这张表直接当作今日默认脚本的性能承诺。
补充第 6–11 页包含 52 组二维输入与旋转后的三维重建;下面按原页保留全部图像,不只挑选成功样例。补充图没有逐图编号,所以使用“补充画廊页”标识,不伪造 Figure 7–12。主文的 82 张结果与这里的 52 组静态画廊不是同一个数量口径。
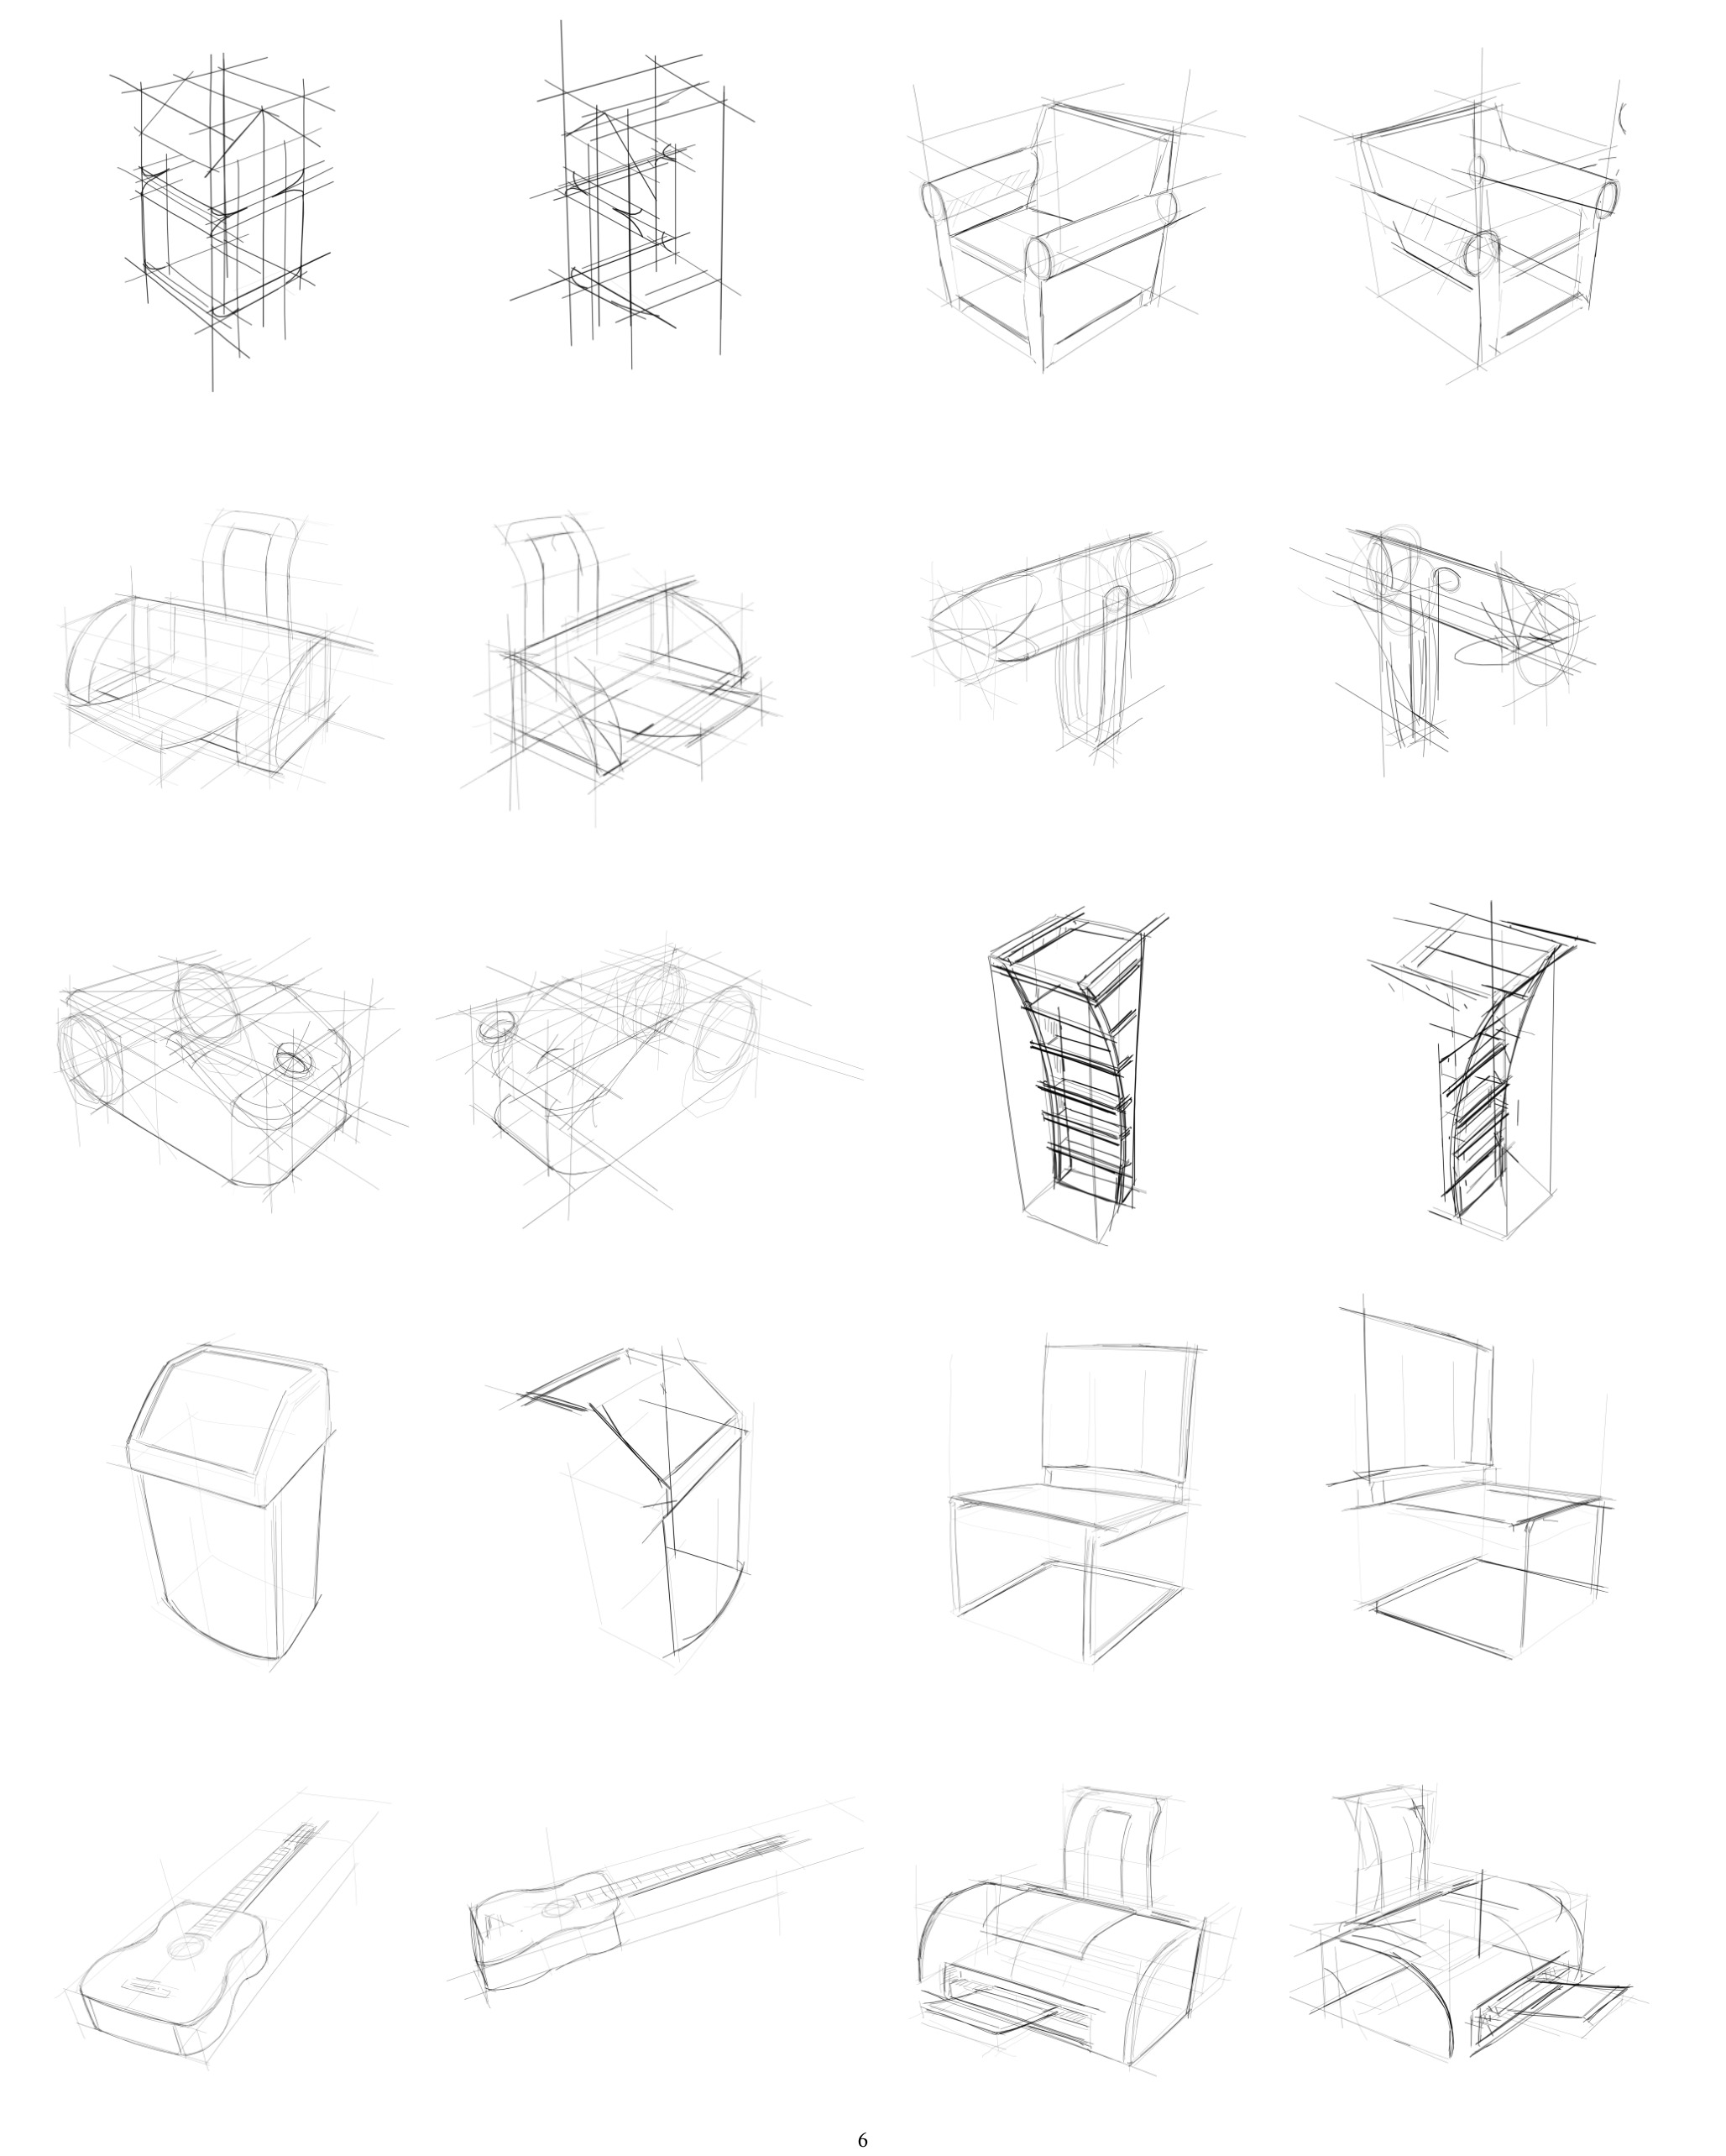
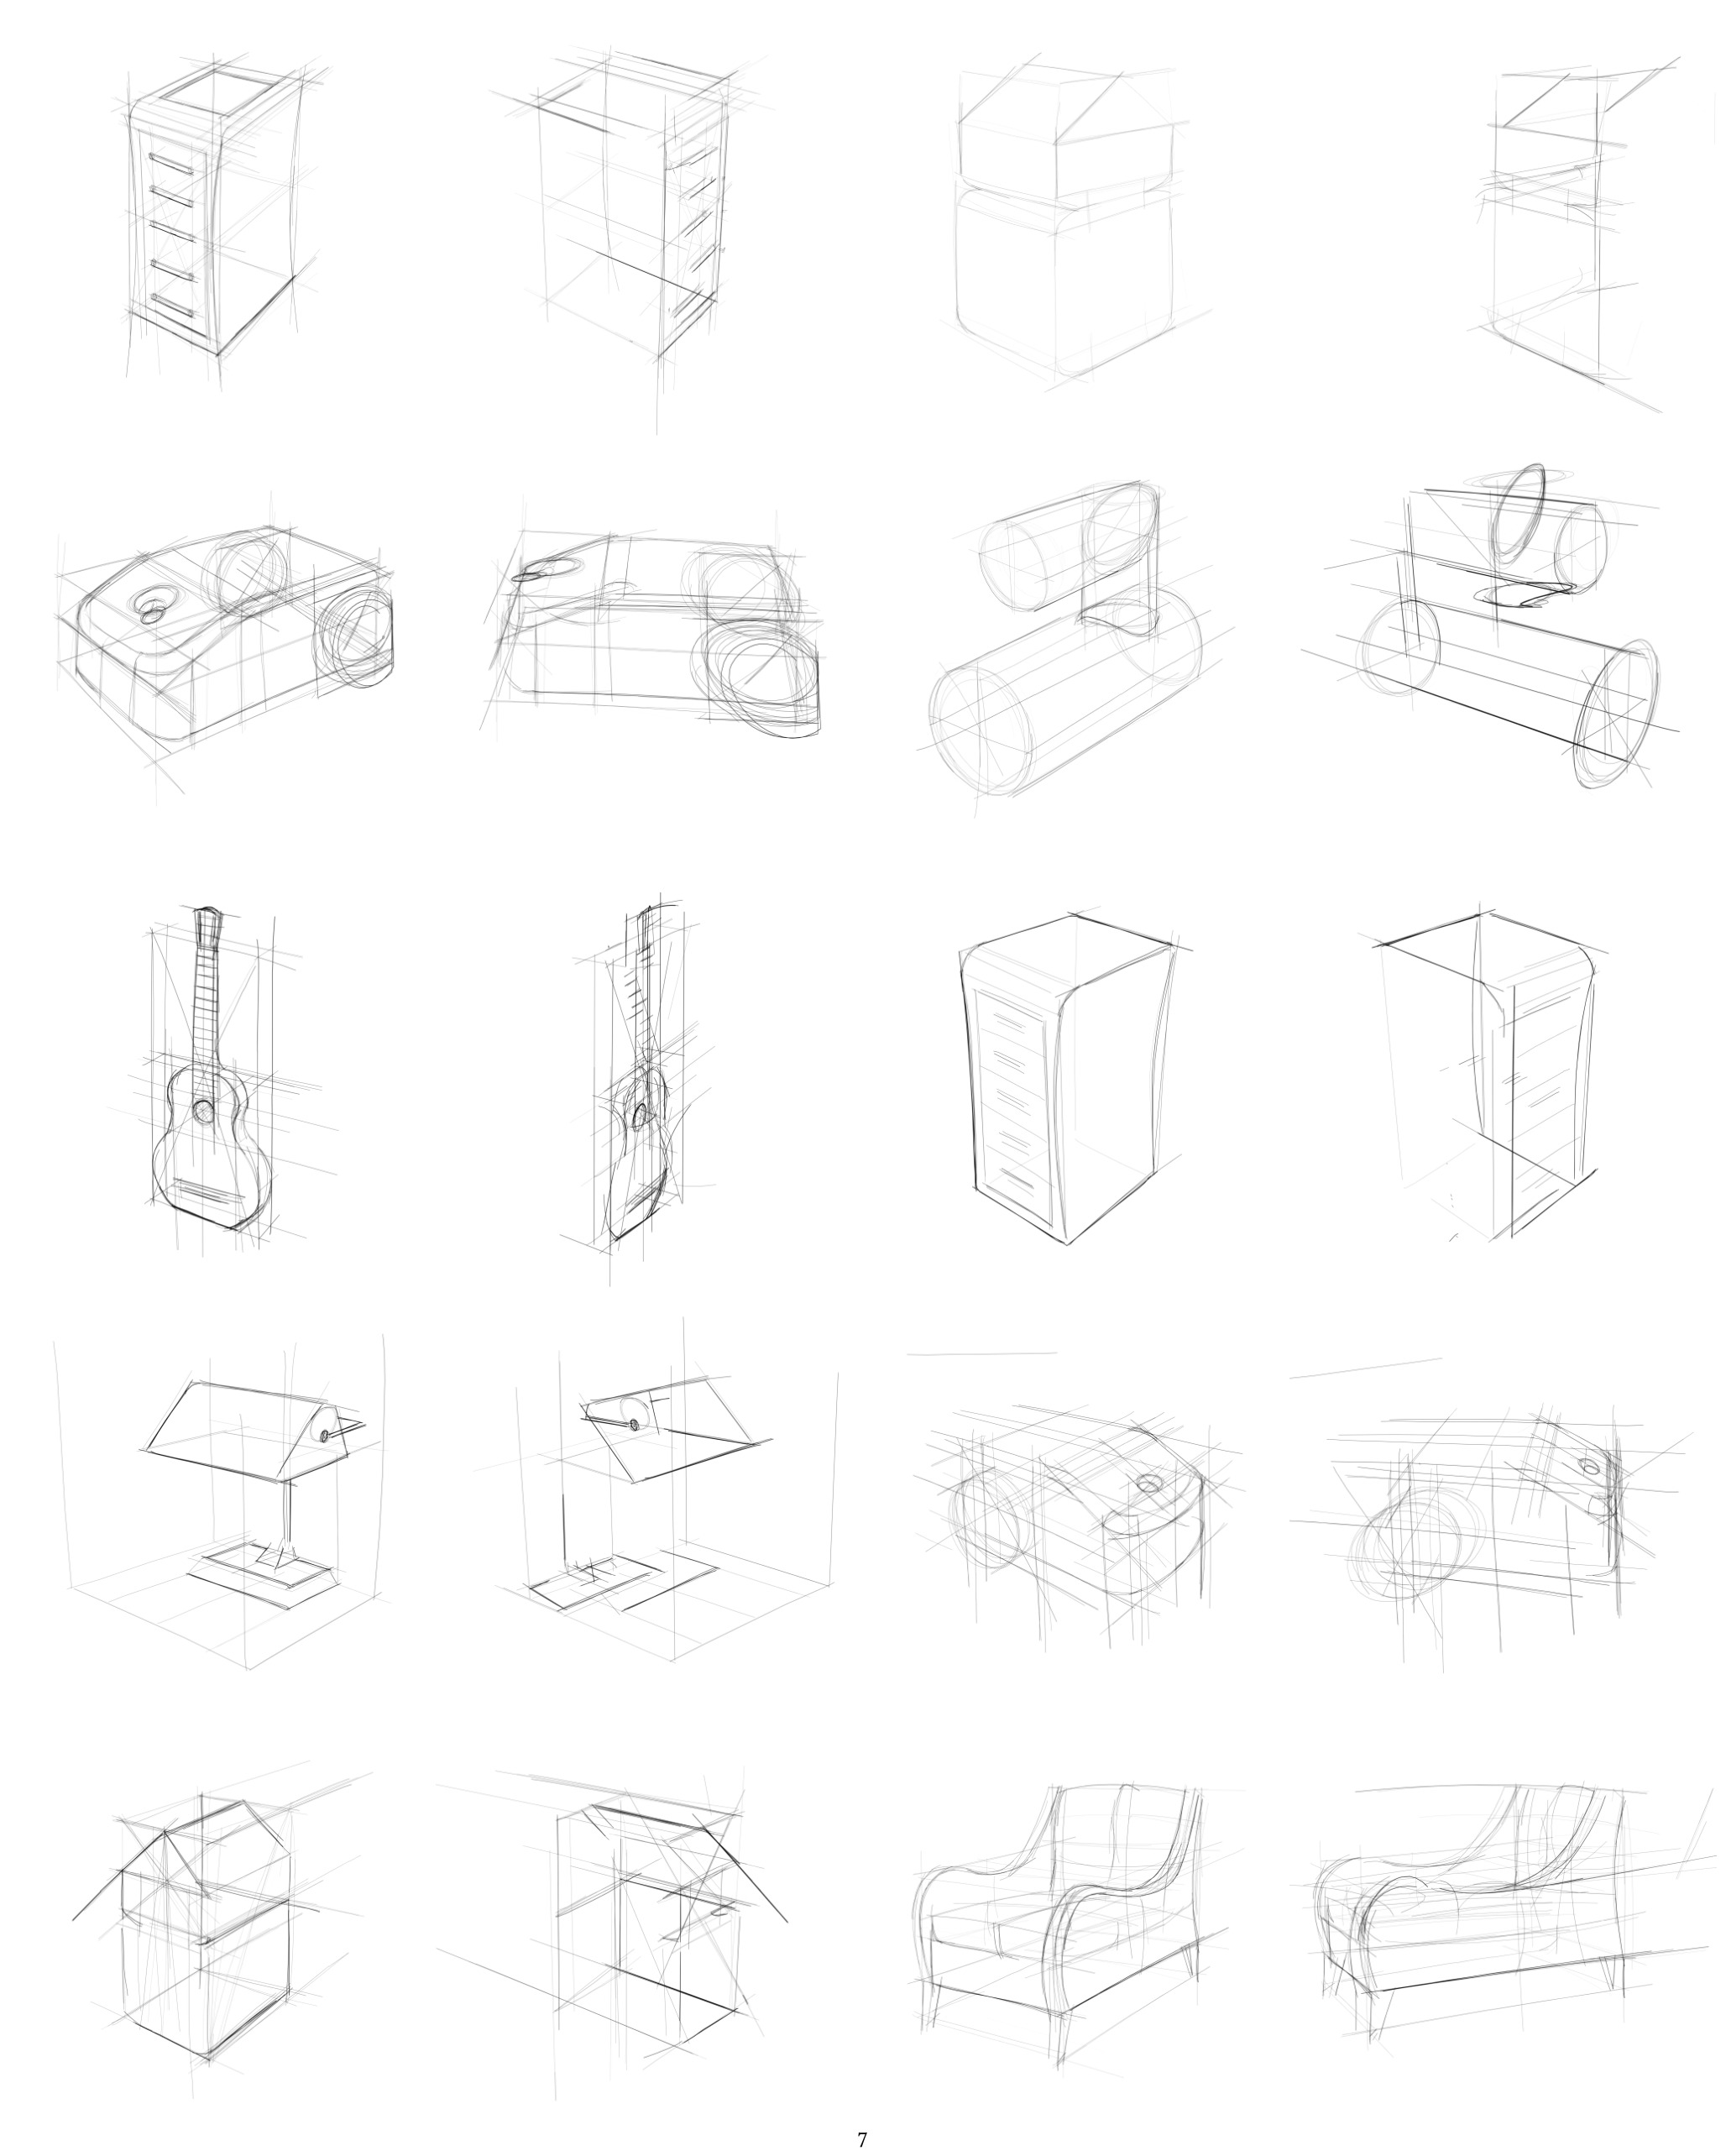
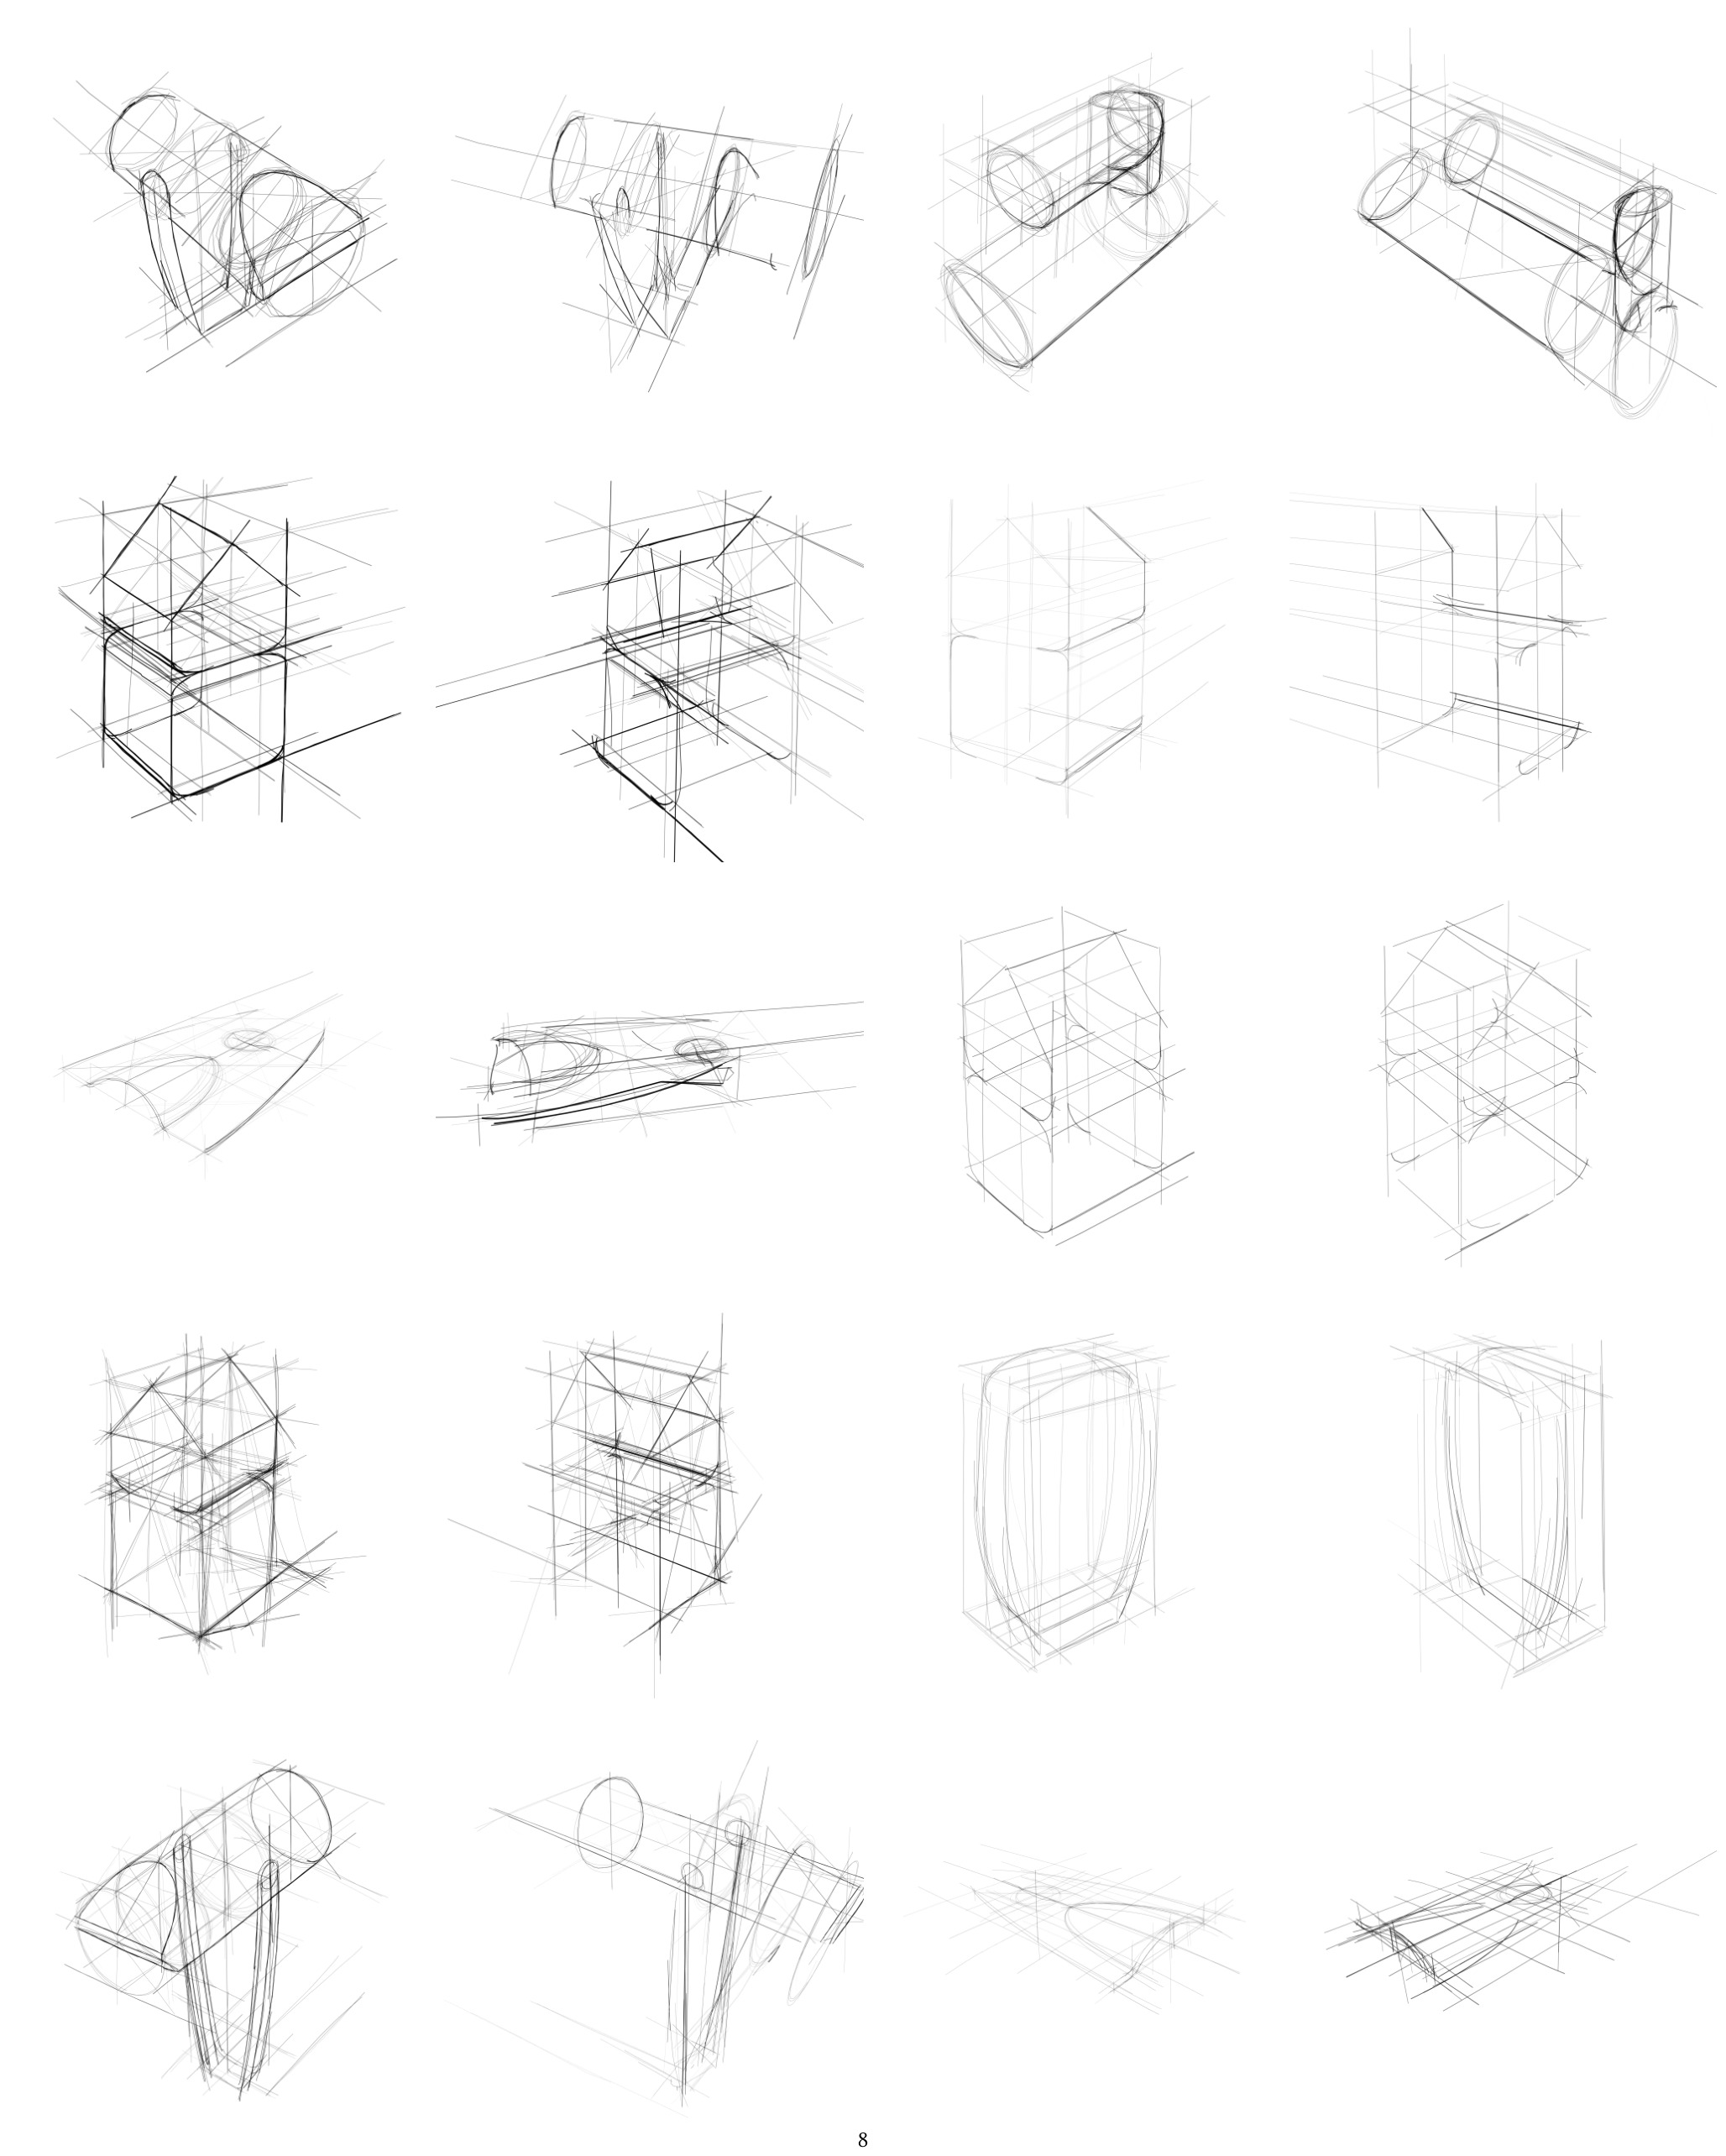
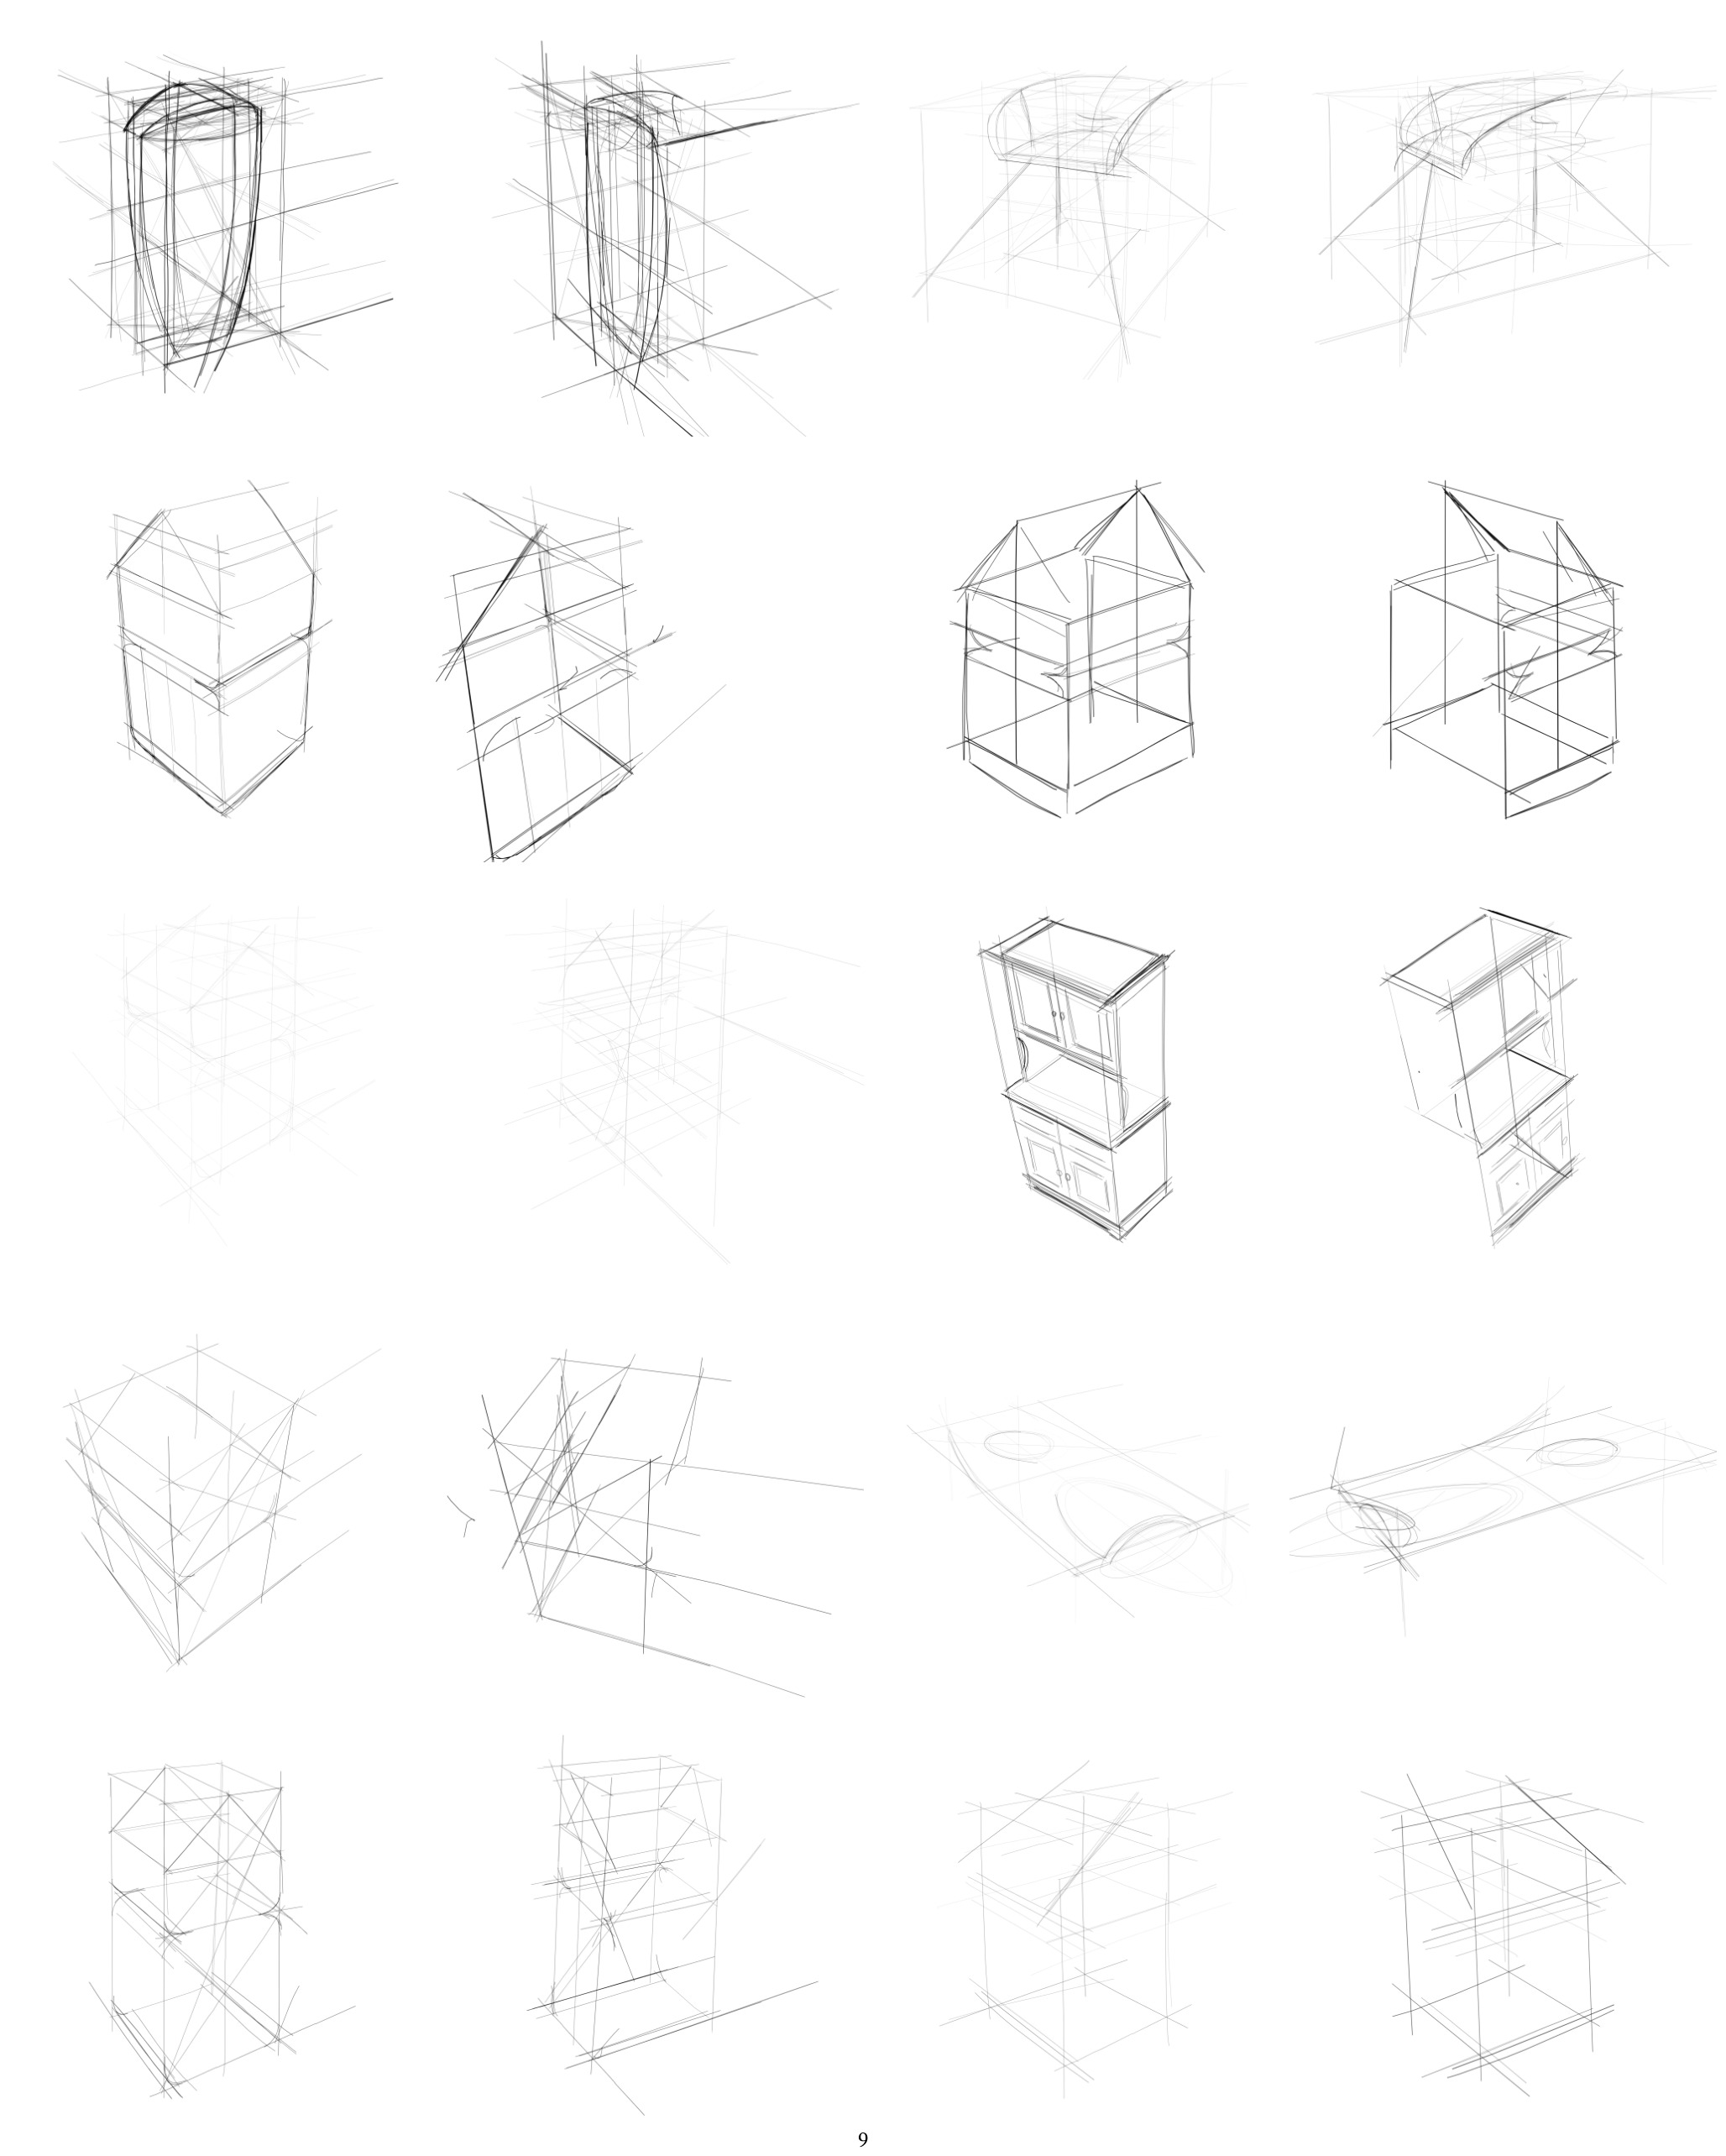
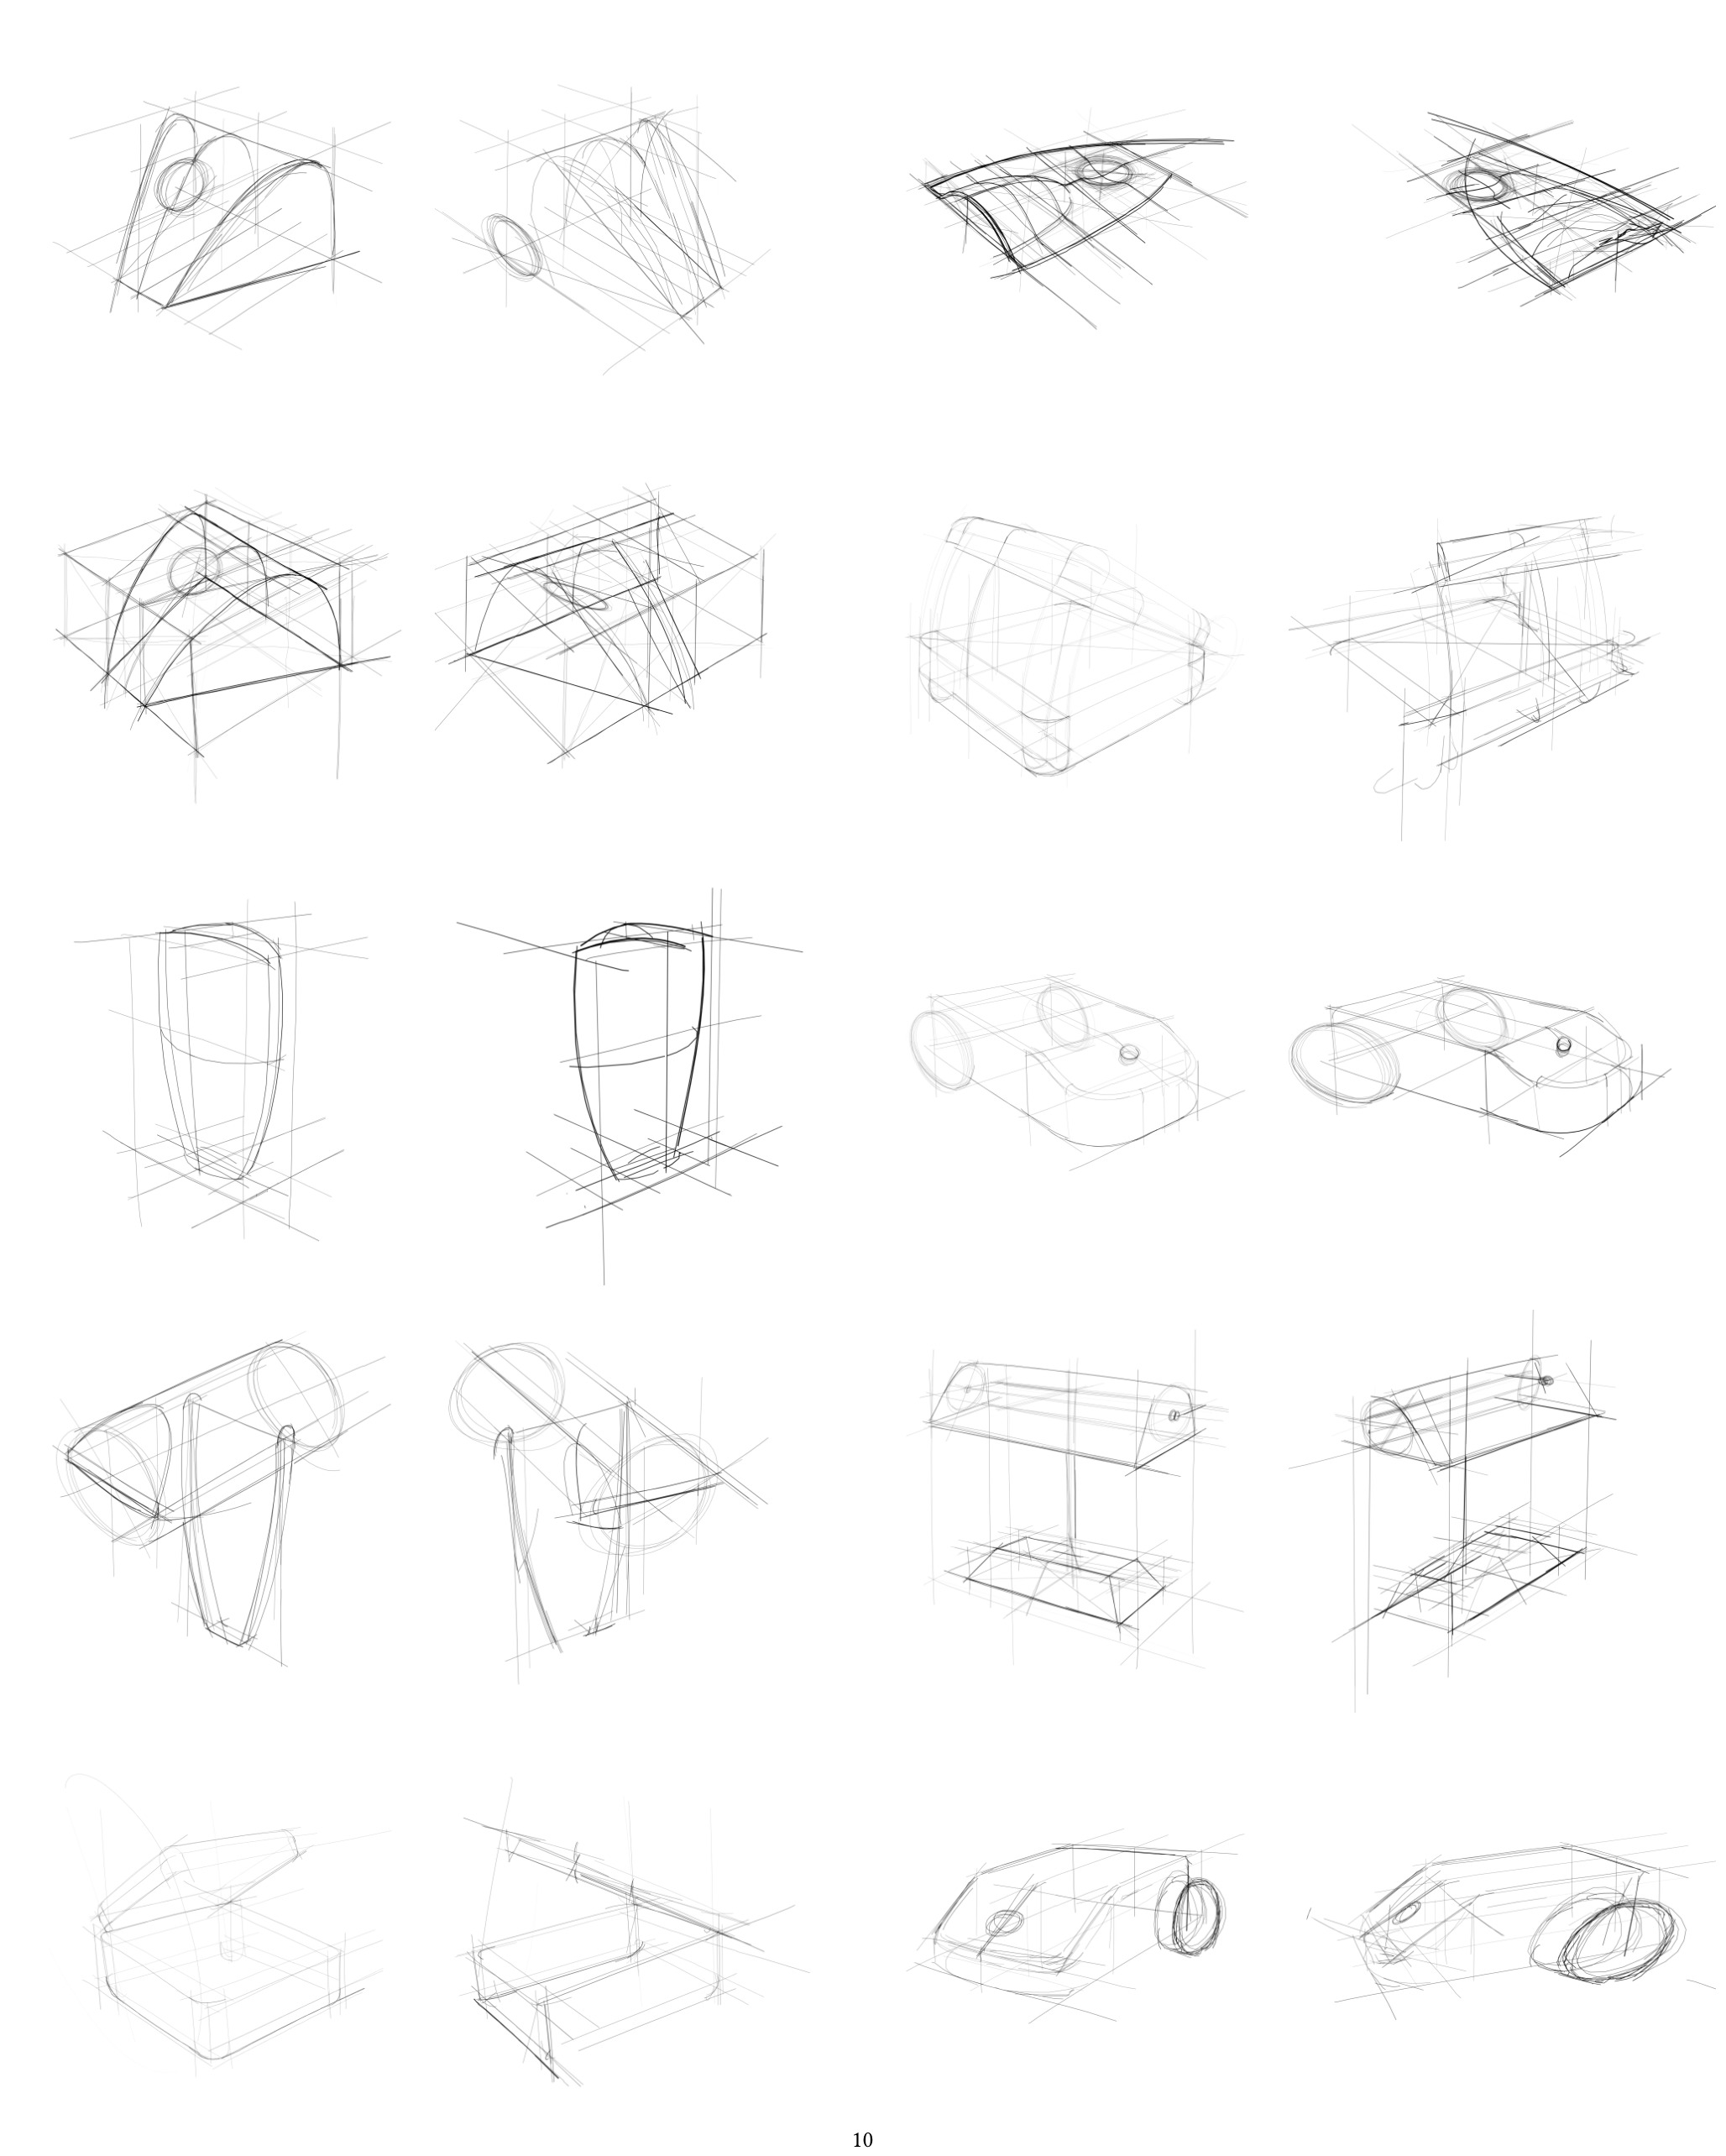
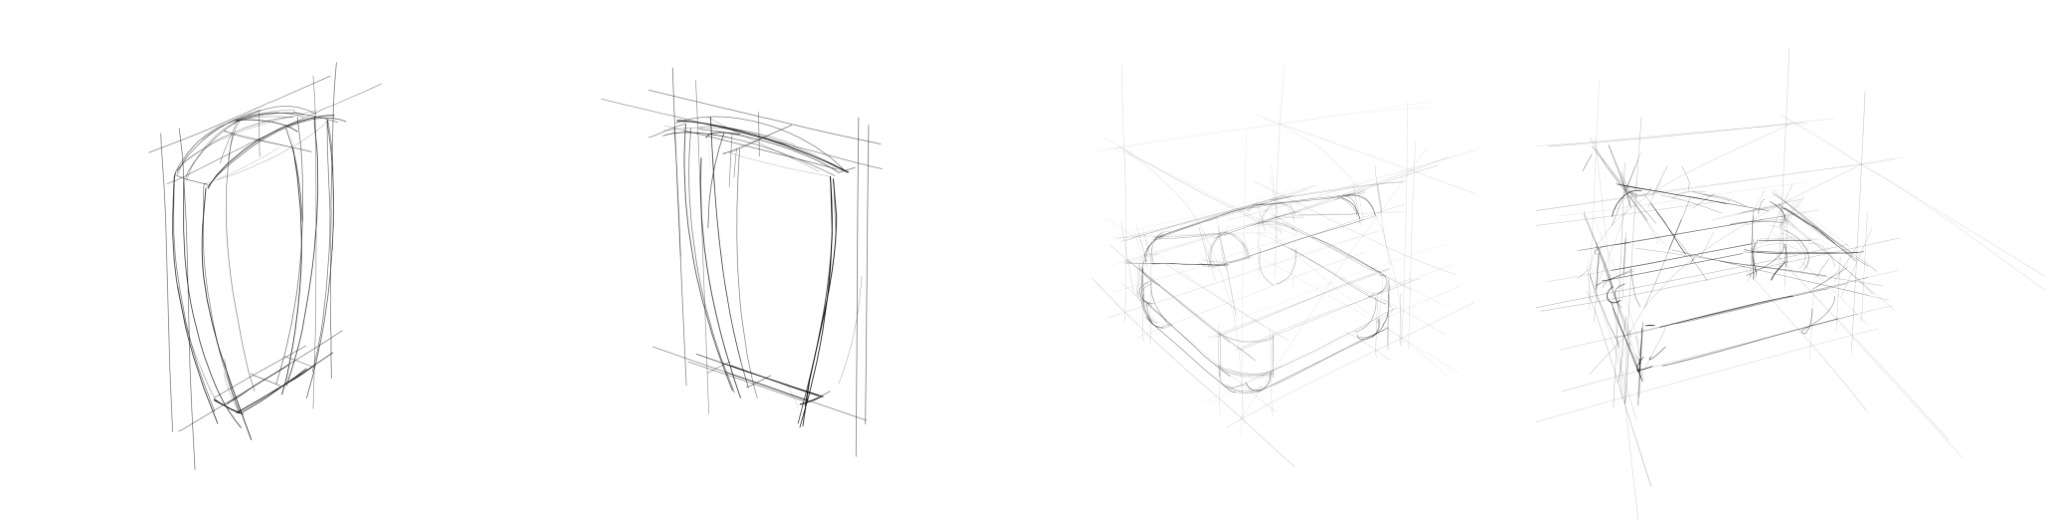
从这些图能观察什么:重描和构造线如何被抬升、局部对称块如何连接、旋转后是否有明显悬空与深度异常。不能观察什么:真实三维真值距离、尺寸误差、完整表面质量、用户修改成本、所有失败输入的比例。输入视角的投影相似是方法构造的一部分,必须看新视角才更容易暴露错误。
作者还提供 9 组结果网页、5 组对照视频网页和两组各 26 张的比较研究页面。其中结果目录包含 rough reconstructions、curves 和 non-axis-aligned 分类,方便追踪边界。这里提供官方补充入口;本轮没有启动页面交互、提交研究答案或验证视频播放。
原图依据 PDF 几何边界提取;图像可在浏览器中查看,但其实际加载和响应布局验收按本轮约定延后。
优先级:主解析对象是用户明确指定的 symmetry_sketch.pdf,SHA-256 为 5b0a75d345683a44ec03170cb5c613c134dfb36e5ea4828ef3eb2b84c4a722fb;与本轮先前使用的固定 PDF 完全相同。补充用于补足主文引用的细节;以下源码审计只是次级证据,不把 2025 年代码覆盖为 2022 年论文事实。
| 项目 | 论文或补充 | 已读公开实现 | 解读 |
|---|---|---|---|
| 求解器 | Gurobi,二元选择与线性约束,锚定为二次目标 | 默认 OR-Tools 的 SAT_INTEGER_PROGRAMMING;Gurobi 可选 | 不能假定求解容差、搜索与性能相同 |
| 全局对称方向 | 三个主轴分别尝试 | 默认 pipeline 的循环为 range(2),只试索引 0、1;也可传入指定 main_axis | 默认没有自动评估第三轴,不是论文完整三轴搜索 |
| 平面候选搜索 | 以 coverage 预筛选,取 64 个三元组 | 缩放因子直方图峰值与笛卡尔积枚举 | 搜索规则不同;组合上限相似不证明程序等价 |
| 曲线局部优化 | 归一化对应区间的短区间惩罚 | 三维整曲线长度减部分长度,采样平均距离,多个 SLSQP 尝试 | 两者在尺度与参数化上的权重含义不同 |
| 离心率定义 | 补充印为 sqrt(a²+b²)/a | 工具函数为 sqrt(a²−b²)/a | 原印刷式与圆度目标相悖,代码定义符合标准离心率 |
| 椭圆候选目标 | 优化平面位置与方向 | 已读平面候选函数只设一维变量,却先检查 x[1:] 的范数;空切片范数为零,会立即返回常数 100 | 这是该函数路径的静态可达性疑点;未运行确认整体影响,不能追溯为论文实验错误 |
| 椭圆离散评分 | 惩罚非圆形 | 生成 exp(−e) 后从最大化目标扣除 | 单看此项,符号方向与促进圆形的注释冲突;应先测试再用于复现 |
| 额外项 | 正文六类主要评分 | 当前 Gurobi 分支另含权重 5 的切向交点项及曲线支持至少 0.75 的约束 | 不能把固定权重表视为完整代码配置 |
| 至少一个交点 | 补充 Eq.25 列出硬约束 | 检查到的 Gurobi 对应硬约束块处于注释状态 | 原补充约束清单与当前可行域有差别 |
| 后处理 | 正文 §7 为完整流程组成 | quickstart 未调用全部补全步骤;step_by_step 另行调用 | 入口选择影响最终结果 |
这些发现均来自已下载固定提交的静态读取,不是一次跑分失败报告。尤其椭圆路径中函数是否在某一数据上被调用、调用占比及全局评分补偿,需要后续受控测试。对当前代码的疑点不能替代对原论文方法的评价。
许可与交付:pySBM 的 LICENSE.pdf 是内部研究/学术用途协议,并含下载、安装或使用触发接受的措辞;它不是常见的宽松开源许可证。源码、许可证副本与原始仓库文件均不随本次精读交付包分发,本页只提供原创分析和官方链接。商业用途、第三方使用或再分发应按官方条款另外确认。
来源:lifting.py;plane_sweep.py;平面候选工具;曲线候选工具;Gurobi 模型;OR-Tools 模型。以上链接均绑定同一提交。
把连续深度难题转成可管理的离散候选协调。反射几何先给出多种深度解释,再用全局关系选择,比过早固定一个局部匹配更适合不精确构造线。它保留多对应的相容性,而非强行做一对一匹配。
将设计习惯转成明确约束。不同轴的对称数量、高价交点、沿笔画的支撑跨度、局部绘制顺序,都有可检查的实现含义。它也解释了为什么额外构造线可以提高可观测性,而非永远作为噪声删除。
在真实概念草图上验证。不是只用干净 NPR 合成线稿;包含重描、近似透视与局部对称。对照图、较完整画廊与用户研究说明改善不是只来自一个示例。
候选空间限制了上限。强透视缩短、很长的重描曲线、错误相机、错误轴标签会在整数求解前删掉真解。再强的求解器也无法恢复未被枚举的解释。候选规模与召回之间的折中没有系统曲线。
全局对称不是普适事实。作者声称不要求某种特定绘制技巧,但算法仍依赖轴向结构、透视可标定性、至少一个全局对称面和局部顺序。主文数据预筛选排除了约五分之一相关输入,必须与成功示例一起理解。
解的是笔画,不是完整物体。保持二维投影能避免视觉漂移,却也保留不精确几何。没有保证所有平面完全对齐、交点精确吸附、曲线全局对称、网格闭合或满足制造尺寸。论文把后续几何 regularization 留给未来。
效率和全局最优性均有限。分钟级时间、逐块冻结、候选面预选与最后贪心处理,意味着准确性来自多个启发式组合;不能把“integer programming”四个字当作全流程完备性的证明。
评价仍偏主观。没有几何真值误差表、完整成功率、置信区间或系统消融。10 人的小型感知研究很有用,但无法单独衡量工程精确性、用户修改成本或数据分布外泛化。耗时表存在分项与总数不符,复现前需澄清。
以上实验建议是本页的研究延伸,不能误认为论文已完成的 ablation。
Research extension:本文没有生成材质图、shader 或程序。可迁移的核心不是轴对称假设本身,而是先生成多个可执行结构候选,再以兼容性和全局目标协调选择。
从目标材质局部图案推断一个子图时,常存在不同节点、参数与拓扑都能产生相似局部外观。可先生成多个候选子图,不立即选一个;再利用共享尺度、方向、边界连续性、材质属性和程序类型约束做全局协调。候选遗漏仍会限制上限,因此必须像本文一样显式区分候选生成失败与选择失败。
程序图的相容性不仅是渲染近似,还包括端口类型、数值范围、单位、随机种子、周期、分辨率和是否形成非法环。可以借鉴“每个局部选择一个组、组内允许多个支持证据”的结构,用二元变量表达模块选择与共享参数关系;不要直接把镜像笔画等同于程序节点。
这是研究设想:\(\mathbf{z}\) 为候选程序模块的选择;外观项可以由多光照、多视角渲染评价,意图项来自草图/文本/编辑约束,复杂度项控制后续可编辑性。不同于本文,材质渲染耦合往往不能完全预计算成线性常数,可能需要交替优化、代理模型或执行反馈。
本文靠固定前面的块换取可扩展性,但会传播错误。程序生成可保存多个部分图和冲突解释,执行失败或全局外观不一致时回退,重新选择早期模块。这需要预算化搜索和明确停止条件,不能只在最后增加一个“反思”文本步骤。
本文以对应数量和 coverage 触发低置信修复;材质系统可以以多视角一致性、参数敏感度、执行稳定性、独立观测支持数判断哪些子图值得重检。单张图像拟合很好但换光照即崩溃的模块,应被判为低置信,而不是继续向后冻结。
建议同时评估图合法率、执行成功率、目标外观、多视角一致性、修改一个语义属性时的保真度、回溯次数和用户总操作时间。周期性纹理、近似镜像纹理与非对称自然材质应分开测试,避免只在最符合对称先验的家族上报告结果。
这些方向从本文“候选、相容、联合选择、低置信修复”得到启发,但是否优于端到端生成,需要新的实现与对照实验。
e3fa63430634d3df8cb36737aebe2a6c5cd2642b。Inria 2023 年报告 §7.1.10明确将其列为本论文官方实现。源码审计限已读证据,不随交付分发源代码或许可证副本。| 主题 | 最直接阅读位置 |
|---|---|
| 设计规律与任务假设 | 主文 §1、§3、§4,Figures 1–2 |
| 候选多解与兼容组 | 主文 §5.1、Figure 3;补充 §1 |
| 评分与完整变量约束 | 主文 Eq.1–7;补充 Eq.1–44,注意本页列出的符号问题 |
| 分块、全局/局部与面位置 | 主文 §6、Figures 4–5 |
| 修正与非对称补全 | 主文 §7 |
| 82 张结果、52 张研究与局限 | 主文 §8、Figure 6、补充网站 |
| 全部耗时与全部静态画廊 | 补充第 5–11 页 |
事实分层:论文事实包括输入、几何流程、评分、阈值、主观研究和原耗时数值;实现事实只指固定公开提交;数学纠错与符号方向属于可检查的分析;PMG 部分属于未验证研究设想。
静态验收:检查了所有原图/画廊、表格行列和数值、公式分隔符与花括号、HTML 解析安全、导航目标、原笔记字节前缀及 HTML 大小。没有运行重建器、求解器、Blender、用户研究或浏览器;因此不把源代码检查写成已验证真实渲染或已复现论文性能。
归档:仅交付中文 HTML、Markdown 增量、保持完整原文前缀的合并候选及相关 QA/证据/归档计划。复用原 PDF;第一作者 Felix Hähnlein 与候选通讯作者 Adrien Bousseau 的人物记录在后续受控归档时核对,当前未改 vault 或共享索引,也未发布网页。